힘 제어 하모닉 관절 액추에이터 선택 방법: HONPINE TCHL과 HAG 심층 비교
힘 제어용 하모닉 조인트 액추에이터를 선택할 때는 토크와 치수만 비교해서는 충분하지 않습니다. 토크 센서 사양, 엔코더 피드백, 통신 프로토콜, 기능 안전, 중공축 크기는 모두 시스템 통합과 제어 성능에 영향을 줄 수 있습니다. 이 가이드에서는 HONPINE 기술 책임자가 TCHL 시리즈와 HAG 하모닉 조인트 액추에이터 시리즈를 비교하고, 주요 차이점을 설명하며 휴머노이드 로봇, 협동 로봇 매니퓰레이터, 정밀 조립, 연마 및 기타 힘 제어 응용 분야를 위한 실용적인 선정 기준을 제시합니다.
소개: 서로 다른 힘 제어 요구 사항을 위한 두 가지 하모닉 조인트 액추에이터
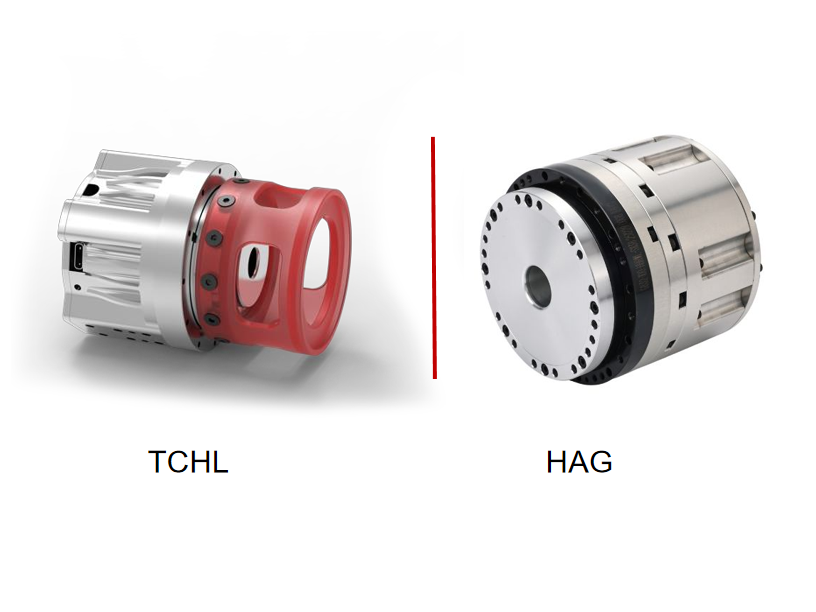
안녕하세요. HONPINE 기술 책임자입니다. 오늘은 토크 센서를 옵션으로 내장할 수 있는 두 가지 하모닉 조인트 액추에이터 시리즈인 TCHL과 HAG를 소개하겠습니다.
두 시리즈는 유사한 기계 및 제어 아키텍처를 공유합니다.
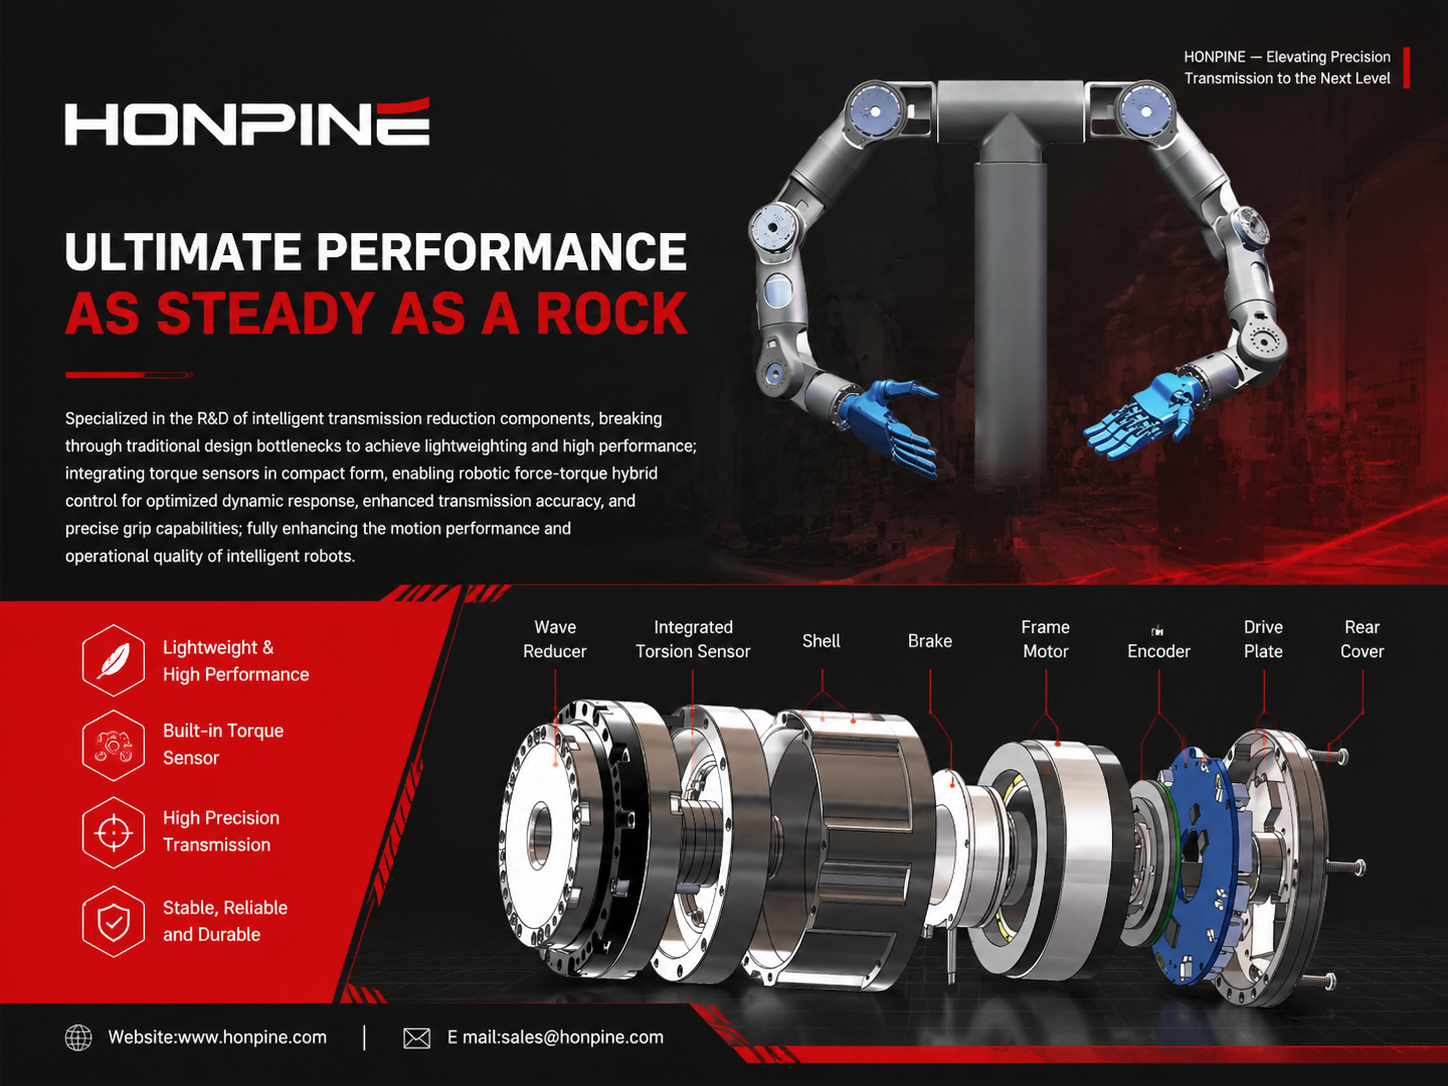
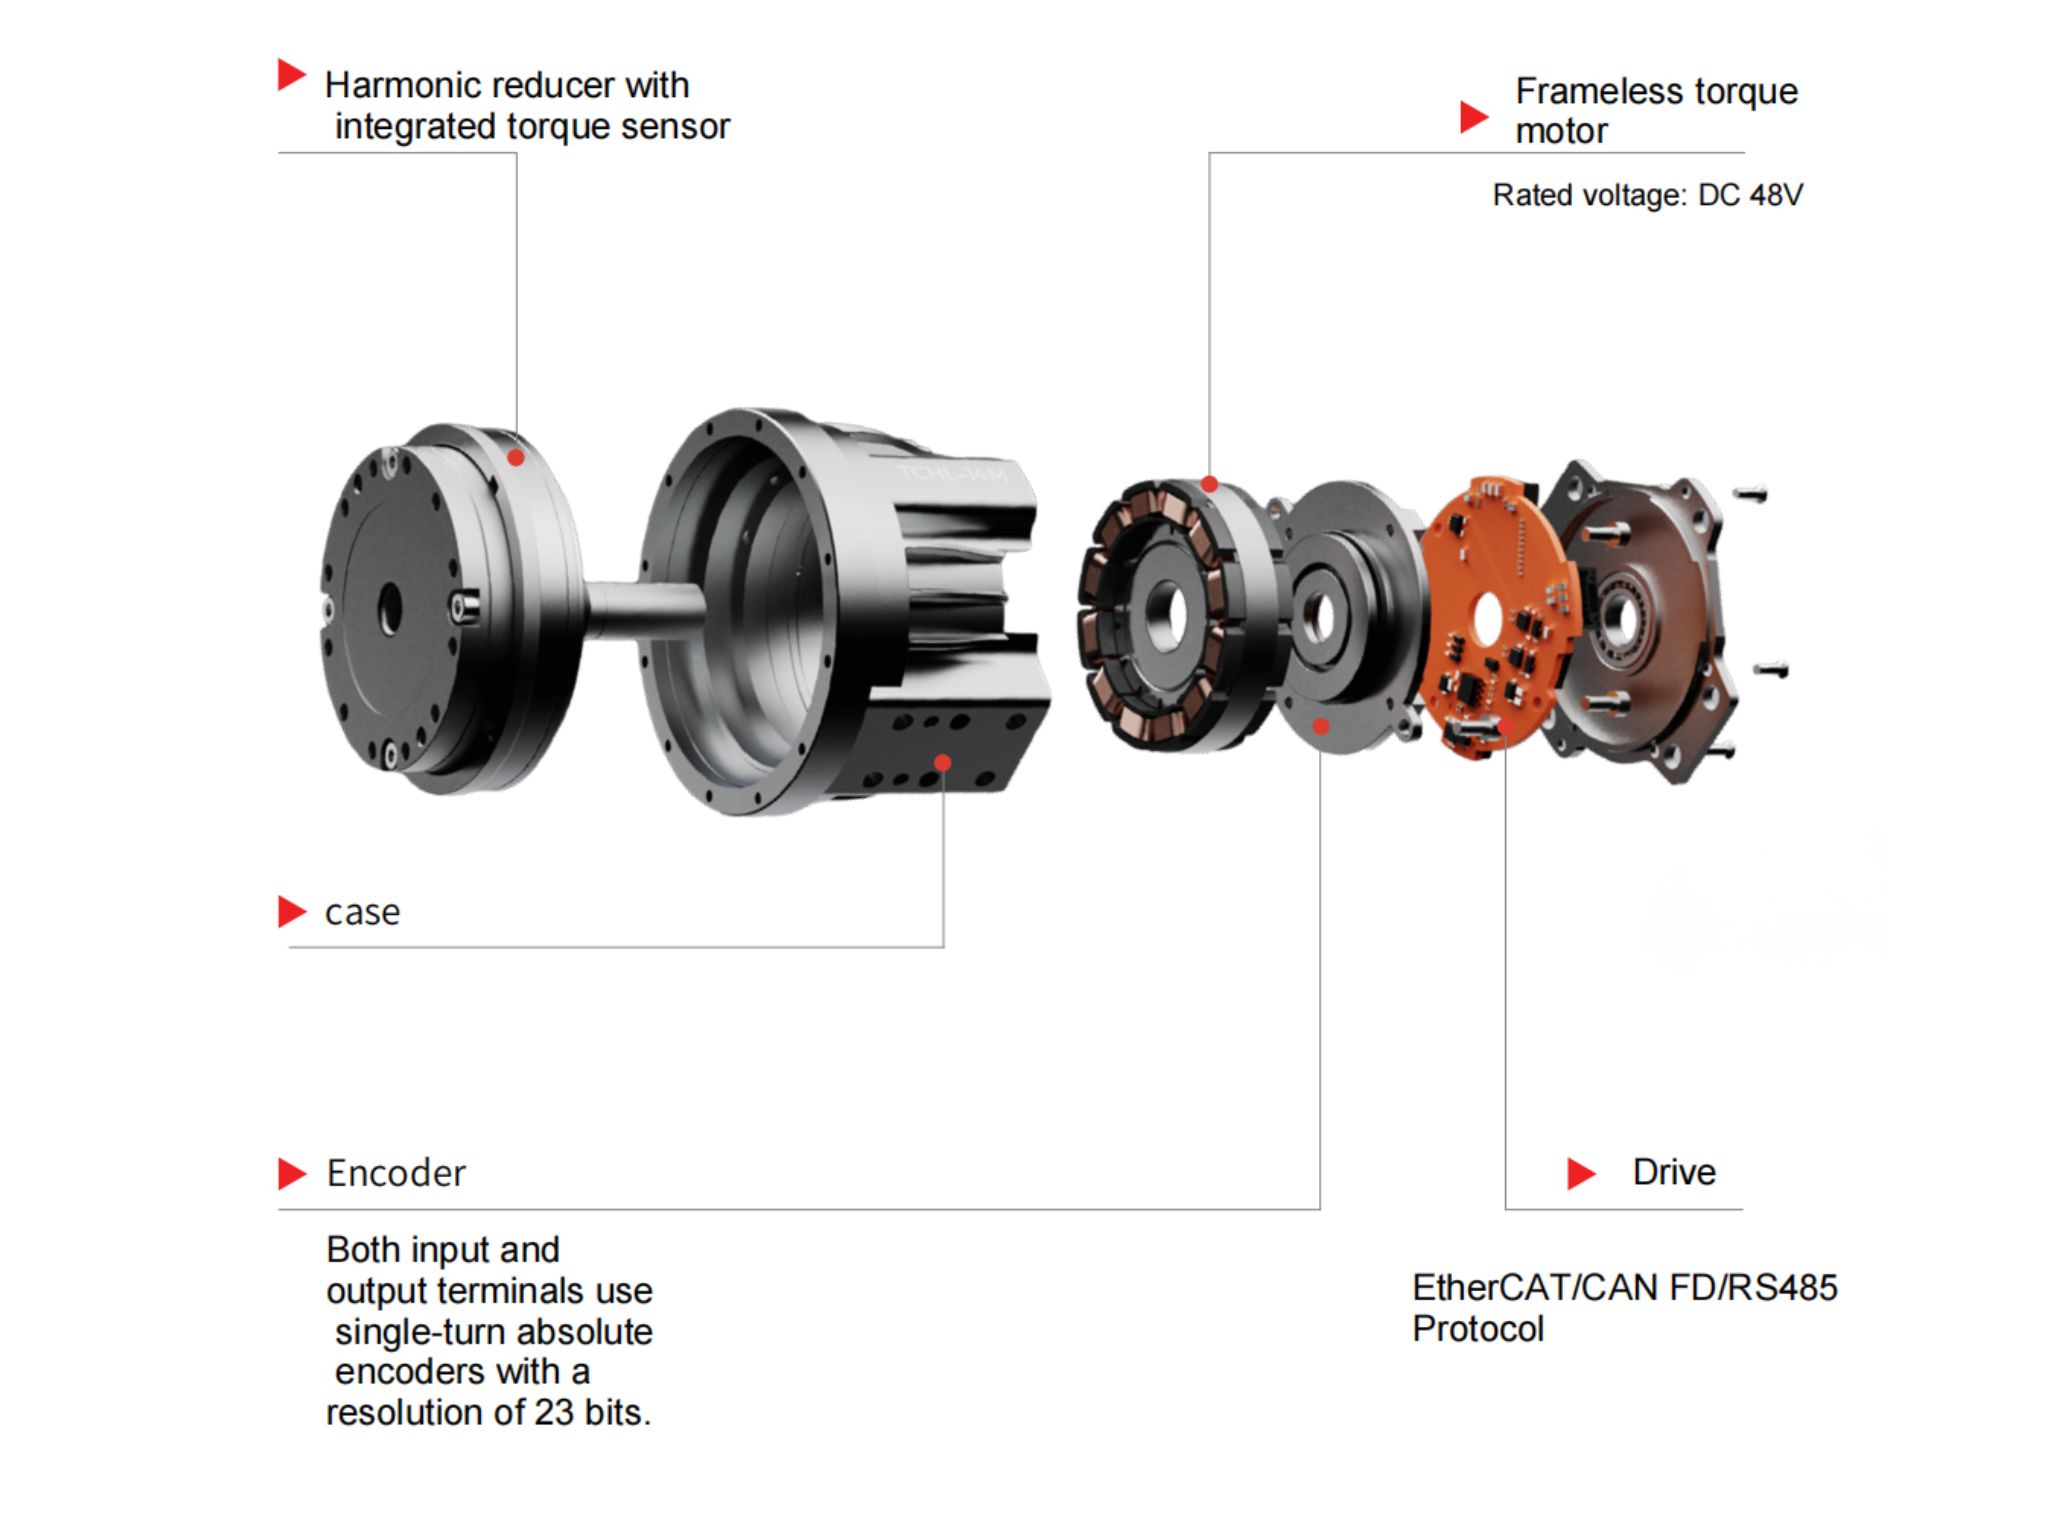
출력 플랜지 → 하모닉 감속기 → 토크 센서 → 프레임리스 토크 모터 → 브레이크 → 동일 평면 이중 엔코더 → 통합 드라이브 보드
두 시리즈는 동일한 아키텍처를 공유하지만, 서로 다른 엔지니어링 우선순위를 충족하도록 설계되었습니다. TCHL은 하모닉 구동의 정밀도 이점을 유지하면서 무게와 전체 치수를 최소화하는 데 중점을 둡니다. HAG는 시스템 통합, 일부 모델에 적용되는 추가 안전 관련 기능, 그리고 보다 상세하게 공개된 토크 센서 사양을 강조합니다.
그렇다면 두 시리즈의 차이점은 무엇이며, 엔지니어는 어떤 기준으로 선택해야 할까요?
TCHL과 HAG 비교: 핵심 설계 우선순위 이해하기
HONPINE TCHL 하모닉 조인트 액추에이터: 경량 설계 우선
TCHL 하모닉 조인트 액추에이터의 핵심 목표는 하모닉 구동의 높은 정밀도 특성을 유지하면서 무게와 패키지 크기를 최소화하는 것입니다.
따라서 관절 질량, 컴팩트한 치수, 동적 응답이 중요한 설계 고려 사항인 휴머노이드 로봇 및 협동 로봇 암 등에 TCHL을 검토할 수 있습니다.
TCHL 시리즈의 주요 사양
최종 선정 전에 해당 모델과 기술 문서를 확인하여 제공되는 구성이 요구 사항에 부합하는지 검토해야 합니다.
HONPINE HAG 하모닉 조인트 액추에이터: 통합 및 안전 관련 옵션 우선
HAG 하모닉 조인트 액추에이터는 높은 시스템 통합 수준, 다양한 구성 옵션, 보다 포괄적으로 공개된 토크 센서 사양에 중점을 둡니다.
이 시리즈는 더 다양한 프레임 크기를 제공하며, 싱글턴 및 멀티턴 절대치 엔코더 피드백을 지원합니다. 일부 프레임 크기에는 모델별 확인을 전제로 Safe Torque Off(STO)가 내장된 구성이 제공됩니다.
HAG 시리즈의 주요 사양
공개된 센서 데이터는 엔지니어가 측정 정확도를 평가하고 특정 구성이 제어 요구 사항을 충족하는지 판단하는 데 도움이 됩니다. 그러나 센서 비선형성만으로는 전체 로봇 시스템의 힘 제어 분해능이나 정확도를 판단할 수 없습니다.
TCHL과 HAG 중 선택하는 방법: 6가지 주요 기준
엔지니어는 가격이나 정격 토크부터 비교하기보다 먼저 특정 구성이 부적합해질 수 있는 시스템 요구 사항을 파악해야 합니다.
1. 통신 프로토콜: 먼저 호환성 확인
TCHL: EtherCAT / CAN FD
HAG: CANopen / EtherCAT
위에 나열된 사양을 기준으로 두 시리즈가 공통으로 제공하는 옵션은 EtherCAT입니다.
제어 시스템에 CAN FD가 필요한 경우, 선택한 구성에 따라 두 시리즈 중 TCHL을 검토할 수 있습니다.
시스템에 CANopen이 필요한 경우, 선택한 구성에 따라 HAG를 검토할 수 있습니다.
시스템에서 EtherCAT을 사용하는 경우 두 시리즈 모두 고려할 수 있으며, 그다음에는 다른 선정 기준이 중요해집니다.
이는 통합 과정에서 간과하기 쉬운 제약 조건 중 하나입니다. 견적이나 기계 설계 이후가 아니라 초기 기술 논의 단계에서 정확한 인터페이스, 프로토콜 구현, 커넥터 및 지원되는 통신 프로파일을 확인하십시오.
2. 싱글턴 및 멀티턴 절대치 엔코더
TCHL: 17비트 싱글턴 절대치 엔코더
HAG: 20비트 싱글턴 + 12비트 멀티턴 절대치 엔코더
엔코더 구성은 위치 피드백, 기동 동작 및 시스템 통합에 영향을 줍니다.
TCHL은 17비트 싱글턴 절대 위치 피드백을 제공합니다. 이는 한 회전 내 위치를 식별하지만, 그 자체로 멀티턴 위치 정보를 제공하지는 않습니다. 시스템 설계에 따라 컨트롤러에 원점 복귀 절차나 누적 회전수를 추적하는 다른 방법이 필요할 수 있습니다.
HAG는 20비트 싱글턴 및 12비트 멀티턴 피드백을 제공합니다. 따라서 로봇이 한 회전 내의 각도 위치와 여러 회전에 걸친 누적 회전량을 모두 추적해야 하는 경우 유리할 수 있습니다.
멀티턴 피드백이 명확한 시스템 요구 사항이라면 HAG를 선택하십시오. 이는 여러 관절을 협조 제어하는 시스템이나 반복 가능한 기동 절차가 중요한 응용 분야에서 특히 유용할 수 있습니다.
그러나 멀티턴 피드백이 모든 정전 상황에서 위치 유지를 자동으로 보장하는 것은 아닙니다. 엔지니어는 제조업체에 엔코더의 위치 유지 방식과 기동 동작을 확인해야 합니다.
3. 기능 안전: STO 제공 여부 평가
TCHL: 제공된 사양에는 STO가 기재되어 있지 않습니다.
HAG: 일부 프레임 크기에서 STO 내장형을 사용할 수 있습니다.
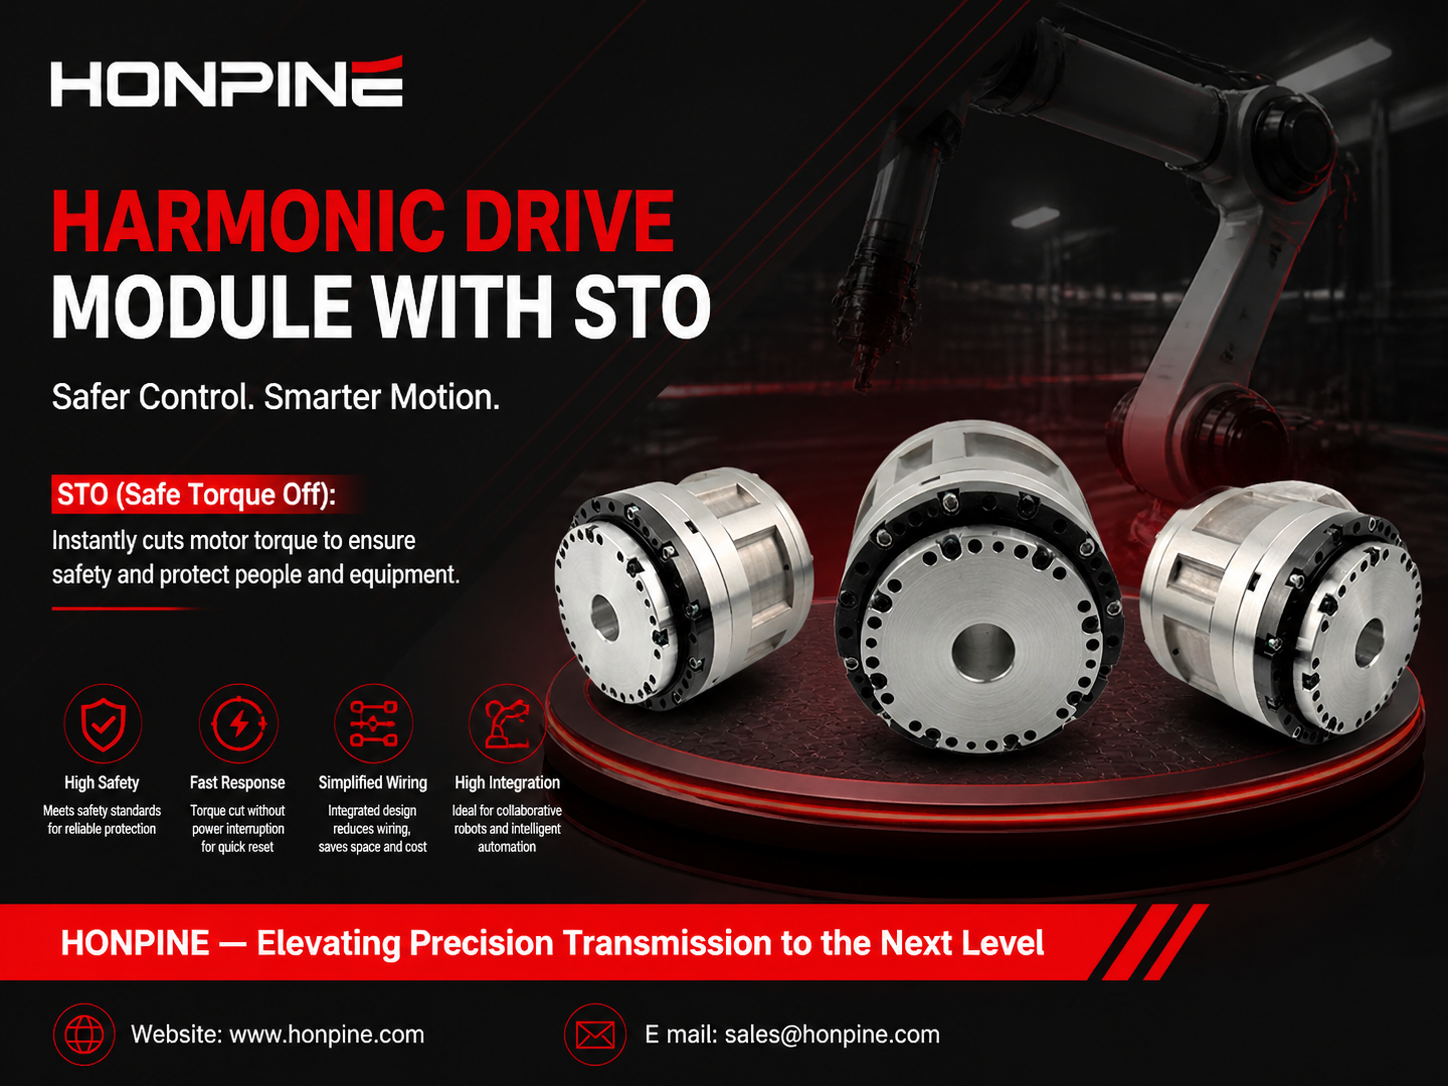
Safe Torque Off(STO)는 활성화되었을 때 드라이브가 토크를 발생시키지 않도록 하는 안전 관련 기능입니다. 모터 토크를 차단하는 명확한 방법이 필요한 응용 분야에서 중요한 기능입니다.
협동 로봇, 의료 또는 재활 장비, 사람과 상호작용하는 로봇 시스템에서는 STO 제공 여부가 드라이브 아키텍처의 중요한 요소가 될 수 있습니다.
제공된 사양을 기준으로 내장형 STO가 필요하다면 HAG 시리즈를 검토할 수 있습니다. 단, STO가 HAG 시리즈 전체의 표준 사양인 것은 아닙니다. 해당 프레임 크기와 구성에서 제공되는지 확인해야 합니다.
또한 STO만으로는 ISO 13849, IEC 61508 또는 기계의 전체 안전 요구 사항에 대한 적합성이 입증되지 않습니다. 시스템 수준의 위험 평가, 안전 아키텍처, 검증 및 관련 인증 요구 사항은 별도로 고려해야 합니다.
4. 토크 센서 사양: 필요한 성능을 확인할 수 있는가?
TCHL: 토크 센서 옵션 제공. 제공된 사양에는 측정 범위와 정확도 세부 정보가 포함되어 있지 않습니다.
HAG: 토크 센서 옵션 제공. 측정 범위 및 비선형성 0.5% 사양이 공개되어 있습니다.
힘 제어 응용 분야에서 토크 센서의 탑재 여부는 시작점에 불과합니다. 엔지니어는 측정 범위, 비선형성, 분해능, 대역폭, 과부하 성능 및 신호 처리 특성도 파악해야 합니다.
TCHL 시리즈는 토크 센서 옵션 구성을 제공하지만, 정량적인 성능을 약속하기 전에 정확한 모델의 측정 범위 및 정확도 데이터를 확보해야 합니다.
HAG는 측정 범위와 비선형성을 포함해 보다 완전한 토크 센서 사양을 제공합니다. 따라서 엔지니어는 센서 오차를 평가하고 측정 범위가 응용 분야에서 예상되는 토크에 부합하는지 판단할 때 이를 실용적인 출발점으로 활용할 수 있습니다.
예를 들어 센서의 풀스케일 범위와 비선형성을 통해 측정 오차에 대한 기여도를 추정할 수 있습니다. 하지만 이 값만으로 최소 검출 토크나 전체 시스템의 실제 힘 제어 분해능을 결정할 수는 없습니다.
토크 피드백이 응용 분야의 핵심이라면 최종 선정 전에 전체 센서 사양을 비교하십시오.
5. 프레임 크기와 토크 용량: 부하에 맞는 관절 선택
TCHL: 최대 32 프레임 크기까지 제공되며, 제공된 비교 자료에는 정격 토크가 최대 169 N·m로 기재되어 있습니다.
HAG: 최대 40 및 45 프레임 크기까지 제공되며, 제공된 비교 자료에는 정격 토크가 최대 557 N·m로 기재되어 있습니다.
적합한 조인트 액추에이터는 로봇의 총 가반 하중만으로 결정되지 않습니다. 관절 토크 요구 사항은 암 길이, 링크 질량, 가속도, 중력, 듀티 사이클 및 외력에 따라 달라집니다.
질량 최소화가 중요한 우선순위인 컴팩트하고 가벼운 관절이라면 TCHL을 검토할 가치가 있습니다.
제공된 비교 자료에서 HAG는 더 큰 프레임 크기와 더 높은 토크 범위를 제공합니다. 따라서 고부하 관절, 로봇 베이스, 허리 관절 및 높은 토크가 요구되는 산업용 응용 분야에 더 적합할 수 있습니다.
선정 전에 정확한 모델의 정격 토크, 피크 토크, 허용 속도, 열 제한, 듀티 사이클 및 허용 반경 방향·축 방향 하중을 확인하십시오. 피크 토크를 연속 정격 토크의 대체값으로 사용해서는 안 됩니다.
6. 중공축 직경: 케이블 배선을 위한 충분한 공간 확보
중공축 직경은 로봇 암 내부로 전원 케이블, 엔코더 선, 토크 센서 배선 및 기타 연결선을 배선하는 데 영향을 줄 수 있습니다.
해당 값은 제공된 비교 자료를 기준으로 하며 최신 모델 도면으로 확인해야 합니다.
프레임 크기 17 및 20에서 기재된 HAG 중공축 내경은 16.8 mm로, TCHL의 12 mm보다 큽니다. 크기 32에서는 각각 28 mm와 22 mm로 기재되어 있습니다.
이러한 차이는 여러 케이블 묶음을 관절 내부로 통과시켜야 할 때 중요할 수 있으며, 특히 컴팩트한 다축 암에서 그렇습니다.
더 큰 중공축 내경은 케이블 배선을 단순화할 수 있지만, 커넥터 치수, 굽힘 반경, 케이블 움직임, 스트레인 릴리프, 전체 동작 범위에서 필요한 여유 공간도 고려해야 합니다.
응용 분야에 적합한 힘 제어용 하모닉 조인트 액추에이터 선택
TCHL은 언제 선택해야 할까요?
HONPINE TCHL은 하모닉 구동의 정밀도 이점을 유지하면서 경량·컴팩트 통합을 구현하는 데 주력해 설계되었습니다.
다음과 같은 경우 검토할 가치가 있습니다.
관절 질량 감소가 중요한 휴머노이드 로봇 관절.
설치 공간이 제한적인 협동 로봇 암.
EtherCAT 또는 CAN FD를 사용하는 컴팩트한 로봇 시스템.
싱글턴 절대치 피드백으로 제어 요구 사항을 충족할 수 있는 응용 분야.
선택한 토크 센서 구성이 요구되는 측정 성능을 충족하는지 확인한 힘 제어 응용 분야.
TCHL이 모든 경량 로봇에 자동으로 더 나은 선택인 것은 아닙니다. 선택한 모델은 여전히 해당 응용 분야의 토크, 속도, 강성, 열 및 센서 요구 사항을 충족해야 합니다.
HAG는 언제 선택해야 할까요?
HONPINE HAG는 시스템 통합, 확장된 프레임 크기 옵션, 보다 완전하게 문서화된 토크 센서 사양을 중시하는 응용 분야를 위해 설계되었습니다.
다음과 같은 경우 검토할 가치가 있습니다.
더 높은 토크가 필요한 로봇 관절.
더 큰 프레임 크기가 필요한 산업용 매니퓰레이터.
싱글턴 및 멀티턴 절대치 엔코더 피드백이 필요한 응용 분야.
CANopen 또는 EtherCAT을 사용하는 시스템.
지원되는 프레임 크기에서 내장형 STO가 필요한 설계.
엔지니어링 검증을 위해 공개된 토크 센서 매개변수가 중요한 힘 제어 응용 분야.
HAG가 까다로운 응용 분야에 더 적합할 수 있지만, 최종 결정은 시리즈명만이 아니라 정확한 모델의 사양을 기준으로 내려야 합니다.
힘 제어에서 토크 감지 하모닉 조인트 액추에이터가 중요한 이유
토크 센서가 통합된 하모닉 조인트 액추에이터는 폐루프 힘 제어를 위해 관절 수준의 토크 피드백을 제공할 수 있습니다. 컨트롤러는 명령된 모터 전류나 사전 정의된 동작 궤적에만 의존하는 대신, 측정된 관절 토크를 입력값으로 사용하여 로봇의 응답을 조정할 수 있습니다.
이 기능은 접촉력을 관리해야 하는 정밀 조립, 연삭, 연마 및 기타 공정에서 유용합니다.
또한 제어된 접촉과 즉각적인 동작 응답이 중요한 협동 로봇, 재활 장비 및 원격 조작 시스템에서 유연한 상호작용을 지원할 수 있습니다.
실제 힘 제어 성능은 센서 특성, 컨트롤러 설계, 통신 지연, 기계적 강성, 마찰, 보정 및 제어 루프 튜닝을 포함한 전체 시스템에 따라 달라집니다. 내장형 토크 센서는 중요한 기반 구성 요소이지만, 그 자체로 특정 수준의 힘 제어 정확도나 기능 안전을 보장하지는 않습니다.
마무리: 제품 사양만이 아니라 시스템 요구 사항을 기준으로 선정
TCHL과 HAG는 힘 제어용 하모닉 조인트 액추에이터 제품군에서 서로 다른 우선순위를 충족합니다.
TCHL은 경량·컴팩트 설계를 강조합니다. HAG는 추가적인 엔코더 기능, 더 큰 프레임 크기, 보다 완전하게 공개된 토크 센서 사양을 제공하며 일부 구성에서는 STO를 사용할 수 있습니다.
효과적인 선정 절차는 통신 프로토콜, 엔코더 피드백, 안전 아키텍처, 토크 측정 성능, 부하 용량 및 케이블 배선 공간 등 시스템의 필수 요구 사항을 확인하는 데서 시작합니다. 이러한 제약 조건을 파악한 뒤 남은 매개변수를 비교하면 가장 적합한 액추에이터를 찾을 수 있습니다.
기술 문서를 요청하고 힘 제어 로봇 응용 분야에 적합한 TCHL 또는 HAG 구성을 논의하려면 HONPINE에 문의하십시오.
더 보기
HONPINE의 이야기와 정밀 전달 관련 업계 동향에 대해 자세히 알아보세요.
 토크 센서가 장착된 HONPINE HAG 하모닉 드라이브 로봇 액추에이터 유닛에 대한 종합 가이드이 문서는 토크 센서가 장착된 HONPINE HAG 하모닉 드라이브 로봇 액추에이터 유닛에 대한 종합적인 개요를 제공하며, 그 기능, 장점, 단점 및 적용 가치를 포함합니다.
 하모닉 기어 로봇 구동 모듈을 선택할 때 STO 기능을 포함해야 합니까?STO는 하모닉 기어 로봇 구동 모듈용 안전 스위치로, 산업용 로봇, 자동화 생산 라인, 의료 및 재활 장비, 물류 및 창고 시스템, 서비스 로봇에 일반적으로 사용됩니다.
 휴머노이드 로봇 서보모터를 선택하는 방법?휴머노이드 로봇 서보모터를 선택할 때는 응답성, 구조 설계, 가성비 비율, 방열과 같은 요소를 고려해야 합니다.
 로봇 관절 액추에이터란 무엇인가?최적의 로봇 회전 관절 액추에이터를 선택하는 방법은 무엇인가?핵심 로봇 관절 구동 솔루션에서, 유성 및 하모닉 회전 액추에이터는 각각 고유한 강점을 가지고 있습니다. 적용 요구사항에 따라 적합한 유형을 선택하는 것은 성능과 비용의 최적 균형을 달성하는 데 필수적입니다.
 토크 센서 내장 OMG 초소형 하모닉 드라이브 조인트 모듈HONPINE TCHL 시리즈 하모닉 드라이브 조인트 모듈은 경량 설계, 통합 수준, 연결 편의성과 같은 여러 측면에서 혁신적인 향상을 실현한 획기적인 제품입니다. 이 글에서는 그 혁신적인 개선 사항을 함께 분석합니다.
 고성능 휴머노이드 로봇의 가격을 낮추는 것이 왜 이렇게 어려울까요?And 고조파 관절 모듈은 왜 여전히 대체 불가능할까요?핵심 이유는 피할 수 없는 한 가지 요구사항에 있습니다: 높은 자유도.
높은 DOF는 휴머노이드 로봇에 필수적이며, 이는 직접적으로 하모닉 관절 모듈이 전체 시스템 가치에서 지속적으로 높은 비중을 차지하게 만듭니다. 휴머노이드 로봇용 하모닉 기어 관절 모듈을 선택하는 방법은 무엇입니까?하모닉 기어 관절 모듈은 휴머노이드 로봇의 "근육과 관절" 역할을 하며, 전체 로봇 비용의 50%-60%를 차지하고 동작 정밀도와 출력과 같은 핵심 성능 요소를 결정합니다. 하모닉 드라이브 관절 모듈의 선택은 로봇의 유연성, 부하 용량 및 다양한 작업에 대한 적합성에 직접적인 영향을 미칩니다. HONPINE 휴머노이드 로봇을 예로 들어, 이 가이드는 각 관절에 적합한 모듈을 매칭하는 방법을 설명합니다.
 로봇 관절 모터 완벽 선택 가이드 — 올바른 모델 선택을 돕는 9가지 핵심 질문로봇의 “관절”인 로봇 관절 모터는 운동 정밀도, 부하 용량, 서비스 수명을 직접 결정합니다. 많은 사용자가 중요한 매개변수를 간과하여 선정 실수를 범하고, 그 결과 불필요한 비용과 프로젝트 지연이 발생합니다. 걱정하지 마세요 — 이 가이드는 9가지 핵심 질문 + 전문가 선정 조언을 통해 한 번에 적합한 제품을 선택할 수 있도록 도와드립니다.
 보행 로봇에 완벽하게 맞는 고정밀 RV 감속기로봇의 보행 축은 토크 전달과 지지를 위한 핵심 부품입니다. RV 감속기는 매우 고강성, 정밀도, 토크를 제공하는 동시에 컴팩트한 크기와 뛰어난 신뢰성을 유지하여, 부하 용량, 충격 저항, 정밀도 측면에서 까다로운 보행 로봇 관절의 요구 사항에 이상적으로 부합합니다.
 우한 Taiyi 서보 드라이브 칩, 선전 로봇 관절에 적용Taiyi 서보 드라이브 칩은 선전의 로봇 관절에 4 kW 이상의 순간 출력을 제공하고 스위칭 손실을 30% 이상 줄입니다. 이것이 로봇 관절 설계에 어떤 의미가 있는지 확인해 보세요.
 FAIRINO, 약 10억 위안 조달; 하모닉 감속기 소재 특허 출원 공개FAIRINO Robotics가 약 10억 위안을 조달했으며, 하모닉 감속기 소재 특허 출원이 공개되었습니다. 내구성, 지식재산권(IP) 및 공급업체 자격과 관련해 구매자가 확인해야 할 사항을 살펴보세요.
 국제 공작기계 전시회, 10월 23일 개막") 제23회 중국(위환) 국제 공작기계 전시회, 10월 23일 개막2026년 10월 23일부터 26일까지 열리는 제23회 중국(위환) 국제 공작기계를 둘러보세요. 생산 요구 사항에 맞는 CNC 공작기계와 자동화 솔루션을 확인해 보세요.
더블 클릭
당사는 하모닉 드라이브 감속기,유성 감속기,로봇 관절 모터,로봇 회전 액추에이터,RV 기어 감속기,로봇 엔드 이펙터,다관절 로봇 핸드를 제공합니다
 토크 센서가 장착된 HONPINE HAG 하모닉 드라이브 로봇 액추에이터 유닛에 대한 종합 가이드이 문서는 토크 센서가 장착된 HONPINE HAG 하모닉 드라이브 로봇 액추에이터 유닛에 대한 종합적인 개요를 제공하며, 그 기능, 장점, 단점 및 적용 가치를 포함합니다.
 하모닉 기어 로봇 구동 모듈을 선택할 때 STO 기능을 포함해야 합니까?STO는 하모닉 기어 로봇 구동 모듈용 안전 스위치로, 산업용 로봇, 자동화 생산 라인, 의료 및 재활 장비, 물류 및 창고 시스템, 서비스 로봇에 일반적으로 사용됩니다.
 휴머노이드 로봇 서보모터를 선택하는 방법?휴머노이드 로봇 서보모터를 선택할 때는 응답성, 구조 설계, 가성비 비율, 방열과 같은 요소를 고려해야 합니다.
 로봇 관절 액추에이터란 무엇인가?최적의 로봇 회전 관절 액추에이터를 선택하는 방법은 무엇인가?핵심 로봇 관절 구동 솔루션에서, 유성 및 하모닉 회전 액추에이터는 각각 고유한 강점을 가지고 있습니다. 적용 요구사항에 따라 적합한 유형을 선택하는 것은 성능과 비용의 최적 균형을 달성하는 데 필수적입니다.
 토크 센서 내장 OMG 초소형 하모닉 드라이브 조인트 모듈HONPINE TCHL 시리즈 하모닉 드라이브 조인트 모듈은 경량 설계, 통합 수준, 연결 편의성과 같은 여러 측면에서 혁신적인 향상을 실현한 획기적인 제품입니다. 이 글에서는 그 혁신적인 개선 사항을 함께 분석합니다.
 휴머노이드 로봇용 하모닉 기어 관절 모듈을 선택하는 방법은 무엇입니까?하모닉 기어 관절 모듈은 휴머노이드 로봇의 "근육과 관절" 역할을 하며, 전체 로봇 비용의 50%-60%를 차지하고 동작 정밀도와 출력과 같은 핵심 성능 요소를 결정합니다. 하모닉 드라이브 관절 모듈의 선택은 로봇의 유연성, 부하 용량 및 다양한 작업에 대한 적합성에 직접적인 영향을 미칩니다. HONPINE 휴머노이드 로봇을 예로 들어, 이 가이드는 각 관절에 적합한 모듈을 매칭하는 방법을 설명합니다.
 로봇 관절 모터 완벽 선택 가이드 — 올바른 모델 선택을 돕는 9가지 핵심 질문로봇의 “관절”인 로봇 관절 모터는 운동 정밀도, 부하 용량, 서비스 수명을 직접 결정합니다. 많은 사용자가 중요한 매개변수를 간과하여 선정 실수를 범하고, 그 결과 불필요한 비용과 프로젝트 지연이 발생합니다. 걱정하지 마세요 — 이 가이드는 9가지 핵심 질문 + 전문가 선정 조언을 통해 한 번에 적합한 제품을 선택할 수 있도록 도와드립니다.
 우한 Taiyi 서보 드라이브 칩, 선전 로봇 관절에 적용Taiyi 서보 드라이브 칩은 선전의 로봇 관절에 4 kW 이상의 순간 출력을 제공하고 스위칭 손실을 30% 이상 줄입니다. 이것이 로봇 관절 설계에 어떤 의미가 있는지 확인해 보세요.
: 사양이 실제로 알려주는 것") 하모닉 드라이브 백래시(각분 단위): 사양이 실제로 알려주는 것적합한 힘 제어 하모닉 관절 액추에이터를 선택할 때는 토크와 치수만 비교해서는 충분하지 않습니다. 토크 센서 사양, 엔코더 피드백, 통신 프로토콜, 기능 안전, 중공축 크기는 모두 시스템 통합과 제어 성능에 영향을 줄 수 있습니다. 이 가이드에서는 HONPINE 기술 디렉터가 TCHL과 HAG 하모닉 관절 액추에이터 시리즈를 비교해 주요 차이점을 설명하고, 휴머노이드 로봇, 협동 매니퓰레이터, 정밀 조립, 연마 및 기타 힘 제어 애플리케이션을 위한 실용적인 선정 기준을 제시합니다.
 힘 제어 하모닉 관절 액추에이터 선택 방법: HONPINE TCHL과 HAG 심층 비교적합한 힘 제어 하모닉 관절 액추에이터를 선택할 때는 토크와 치수만 비교해서는 충분하지 않습니다. 토크 센서 사양, 엔코더 피드백, 통신 프로토콜, 기능 안전, 중공축 크기는 모두 시스템 통합과 제어 성능에 영향을 줄 수 있습니다. 이 가이드에서는 HONPINE 기술 디렉터가 TCHL과 HAG 하모닉 관절 액추에이터 시리즈를 비교해 주요 차이점을 설명하고, 휴머노이드 로봇, 협동 매니퓰레이터, 정밀 조립, 연마 및 기타 힘 제어 애플리케이션을 위한 실용적인 선정 기준을 제시합니다.
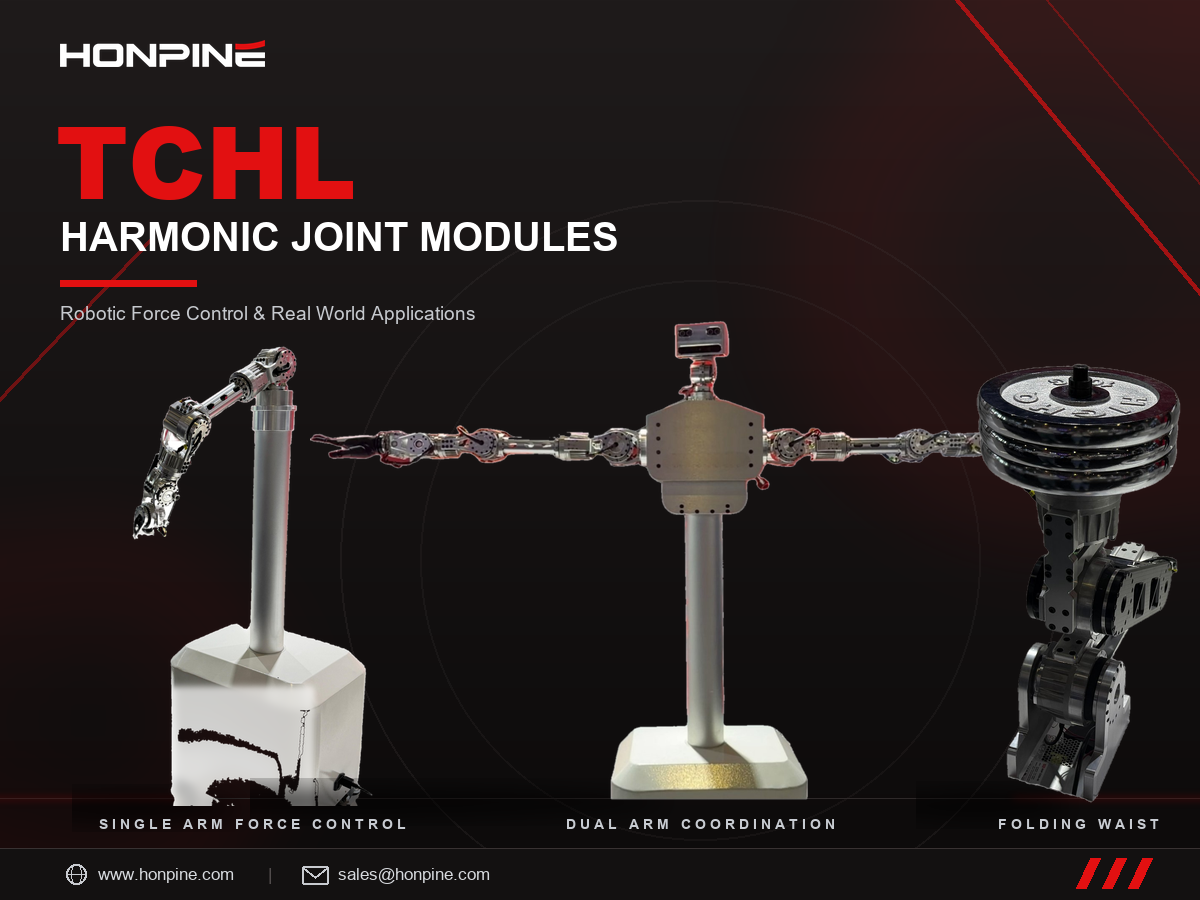
 HONPINE TCHL 하모닉 조인트 모듈: 로봇 힘 제어 및 실제 적용 사례여러분, 안녕하세요. HONPINE의 기술 이사 Theodore Li입니다.
HONPINE TCHL 하모닉 조인트 모듈은 양팔 휴머노이드 로봇, 단일 팔 컴플라이언트 힘 제어, 바퀴형 휴머노이드 로봇의 접이식 허리 메커니즘 등 다양한 로봇 모션 제어 분야에 적용되고 있습니다. 통합 모션 부품으로서 로봇공학, 지능형 제조, 산업 자동화 분야의 폭넓은 응용을 지원합니다.
핵심 부품부터 통합 모션 유닛까지, HONPINE은 다양한 제품 포트폴리오와 실제 모션 시연을 통해 여러 로봇 응용 분야에서 정밀 전달 기술이 구현할 수 있는 가능성을 선보입니다. NEMA 17 및 NEMA 23 하모닉 드라이브 매칭 가이드: 스테퍼 모터와 하모닉 감속기의 조합스테퍼 모터와 하모닉 드라이브를 조합하는 것은 비용을 절충하는 선택이 아닙니다. 스테퍼 모터의 약점인 큰 스텝 각도, 약 400 rpm을 넘으면 급격히 떨어지는 토크, 정밀한 동력 전달 장치의 부재는 하모닉 드라이브가 정확히 보완하는 부분입니다. 하모닉 드라이브는 작동점을 저속·고토크의 최적 구간으로 이동시키고, 1.8°의 스텝 각도를 초각 단위의 분해능으로 정밀화하며, 거의 제로에 가까운 백래시를 제공합니다. 이 가이드에서는 장착 인터페이스에서 NEMA 프레임 크기가 의미하는 바, NEMA 17 및 NEMA 23에 맞는 하모닉 프레임, 입력측 무부하 기동 토크처럼 가장 자주 놓치는 항목을 포함한 8가지 순차 점검 사항, 그리고 이 조합의 실제 약점인 무소음 고장을 설명합니다. HONPINE SHD 및 CSF 사양도 포함되어 있습니다.