토크 센서가 장착된 하모닉 조인트 액추에이터는 로봇의 힘 제어를 어떻게 개선할까요?
휴머노이드 로봇, 협동 로봇 및 힘 제어 로봇 시스템을 개발하는 엔지니어에게 통합형 로봇 관절을 선택하는 일은 정격 토크, 속도, 치수를 비교하는 것만으로 끝나지 않습니다. 중요한 차이점 중 하나는 관절이 모터 전류로 토크를 추정하는지, 아니면 감속기 출력단에서 실제 토크를 직접 측정하는지 여부입니다.
힘 제어를 지원한다고 홍보하는 많은 서보 관절은 주로 모터 전류를 기반으로 토크를 추정합니다. 하지만 하모닉 감속기 내부의 마찰 및 전달 특성은 모터 측 토크와 외부 기구에 전달되는 토크 간의 관계에 영향을 줄 수 있습니다. 이로 인해 충돌 감지, 힘 추정 및 컴플라이언트 모션 제어가 복잡해질 수 있습니다.
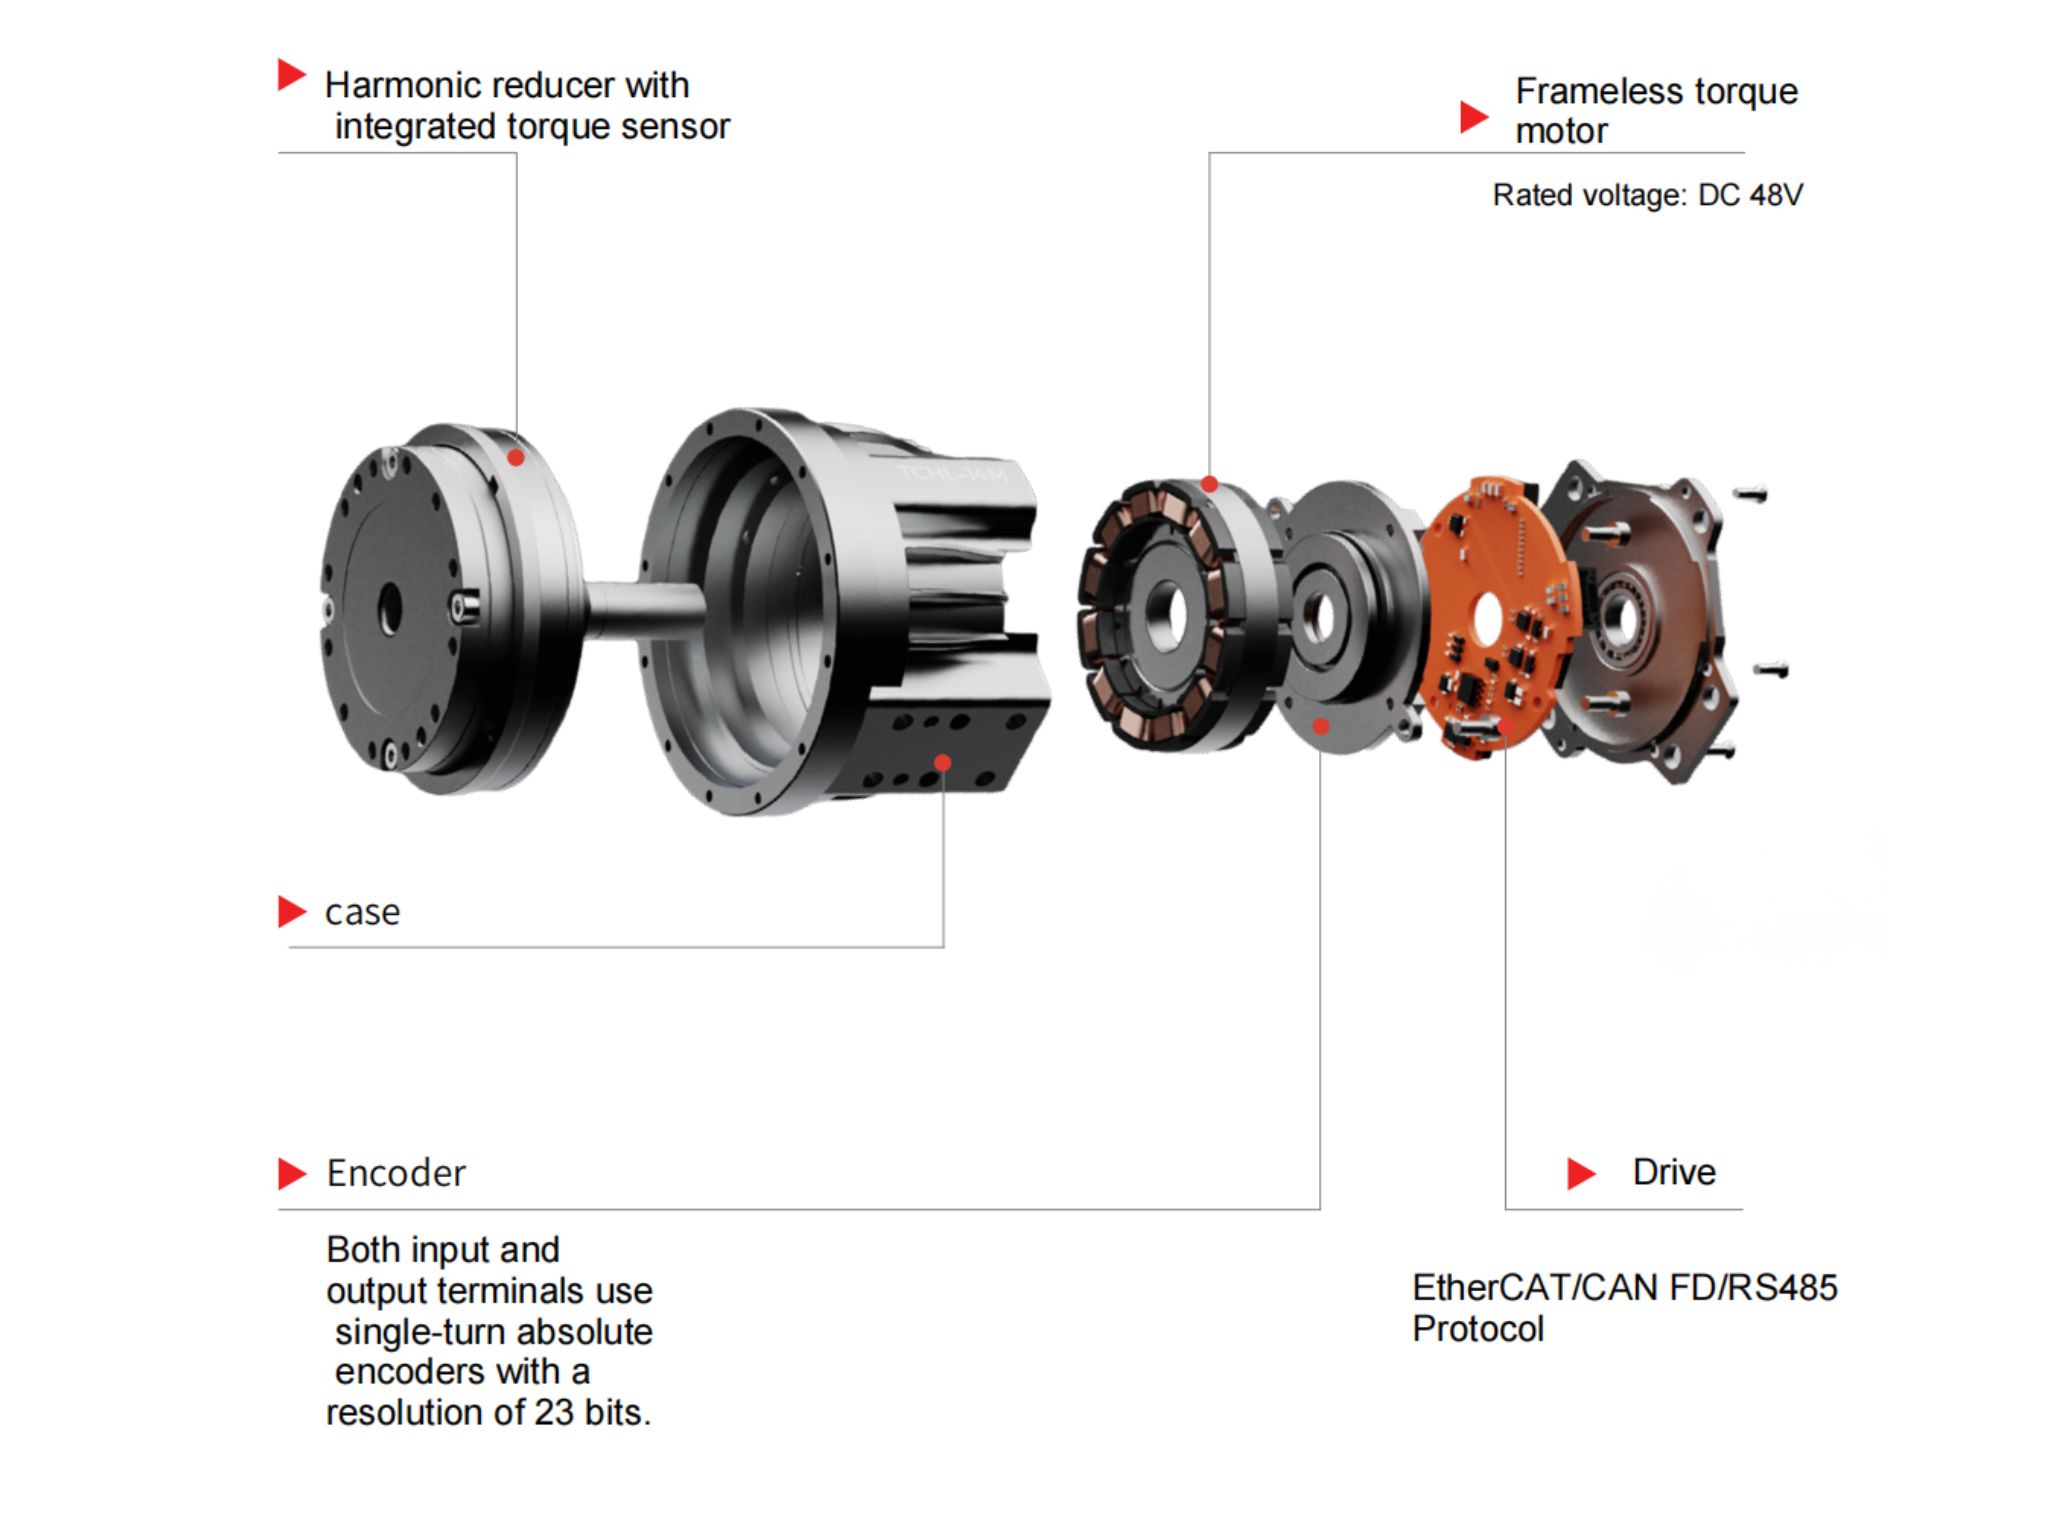
HONPINETCHL 하모닉 관절 액추에이터는 하모닉 감속기 출력 플랜지에 토크 센서를 통합하여 출력 토크를 직접 측정합니다. 관절의 출력 측에서 피드백을 제공하므로 충돌 감지, 드래그 티칭, 컴플라이언트 조립, 재활 로봇 및 힘 피드백 원격 조작을 비롯한 힘 민감형 애플리케이션에서 로봇 컨트롤러에 보다 직접적인 신호를 제공합니다.
이 글에서는 추정 토크와 측정 토크의 차이를 설명하고, HONPINETCHL 토크 센서 탑재 하모닉 관절 모듈의 실제 적용 사례를 살펴봅니다.
모터 전류 기반 토크 추정과 실제 출력 토크 측정 비교
모터 전류가 출력 토크와 같지 않은 이유
기존의 많은 서보 관절은 모터 전류를 바탕으로 토크를 추정합니다. 이 방식은 모션 제어에 유용할 수 있지만, 모터 전류는 주로 모터가 발생시키는 전자기 토크를 반영합니다. 외부 부하에 전달되는 토크를 직접 측정하지는 않습니다.
하모닉 감속기를 통과한 후에는 전달 마찰, 히스테리시스, 백래시 관련 거동 및 운전 조건이 모터 측 토크와 출력 토크 간의 관계에 영향을 줄 수 있습니다.
실제 운용에서는 다음과 같은 문제가 발생할 수 있습니다.
무부하 동작 중 토크 측정값: 관절에 큰 외부 부하가 걸리지 않아도 감속기 내부의 마찰로 저항 토크가 발생할 수 있습니다.
반대 방향에서 서로 다른 측정값: 전달 마찰과 히스테리시스로 인해 외부 부하가 비슷하더라도 정방향 및 역방향 이동 중 추정 토크 값이 달라질 수 있습니다.
충돌 감지의 절충점: 임계값을 너무 높게 설정하면 충돌 감지가 늦어질 수 있고, 너무 낮게 설정하면 정상 동작 중 오경보가 발생할 수 있습니다.
따라서 민감한 힘 감지가 필요한 애플리케이션에서는 모터 전류 기반 추정에만 의존하는 것이 충분하지 않을 수 있습니다.
HONPINE TCHL 출력 토크 센서의 작동 방식
토크 센서가 장착된 HONPINE TCHL-TM / TH 버전은 하모닉 감속기 출력 플랜지에 토크 센서를 탑재합니다. 모터 전류만으로 토크를 추정하는 대신 관절 출력 측에서 토크를 직접 측정합니다.
제공된 제품 사양에 따르면 토크 피드백은 오브젝트 딕셔너리 항목 0x303A에서 읽을 수 있으며, 단위는 0.01 N·m입니다.
명시된 출력 토크 센서 성능은 다음과 같습니다.
토크 센서 분해능: 0.5% F.S.
출력 토크 측정 정확도: 1% F.S.
감속기 출력 측 토크 피드백.
여기서 F.S.는 풀 스케일을 의미합니다. 백분율은 센서에 정의된 풀 스케일 범위와 제조업체의 측정 조건을 기준으로 해석해야 합니다.
출력 토크를 직접 측정하면 외부 기구에 전달되는 토크를 보다 정확하게 반영하는 신호를 얻을 수 있습니다. 모터 전류로 출력 토크를 추정할 때 생기는 불확실성의 영향을 줄일 수 있지만, 센서 자체에도 측정 노이즈, 보정 한계 및 동적 응답 제약이 있습니다.
HONPINE TCHL 하모닉 관절 액추에이터의 실제 적용 사례
다음은 휴머노이드 로봇, 협동 로봇 및 그 밖의 힘 민감형 로봇 시스템에서 출력 토크 피드백을 활용하는 방법을 보여주는 사례입니다. 적절한 제어 모드와 안전 아키텍처는 로봇 설계, 컨트롤러 기능 및 애플리케이션 요구사항에 따라 달라집니다.
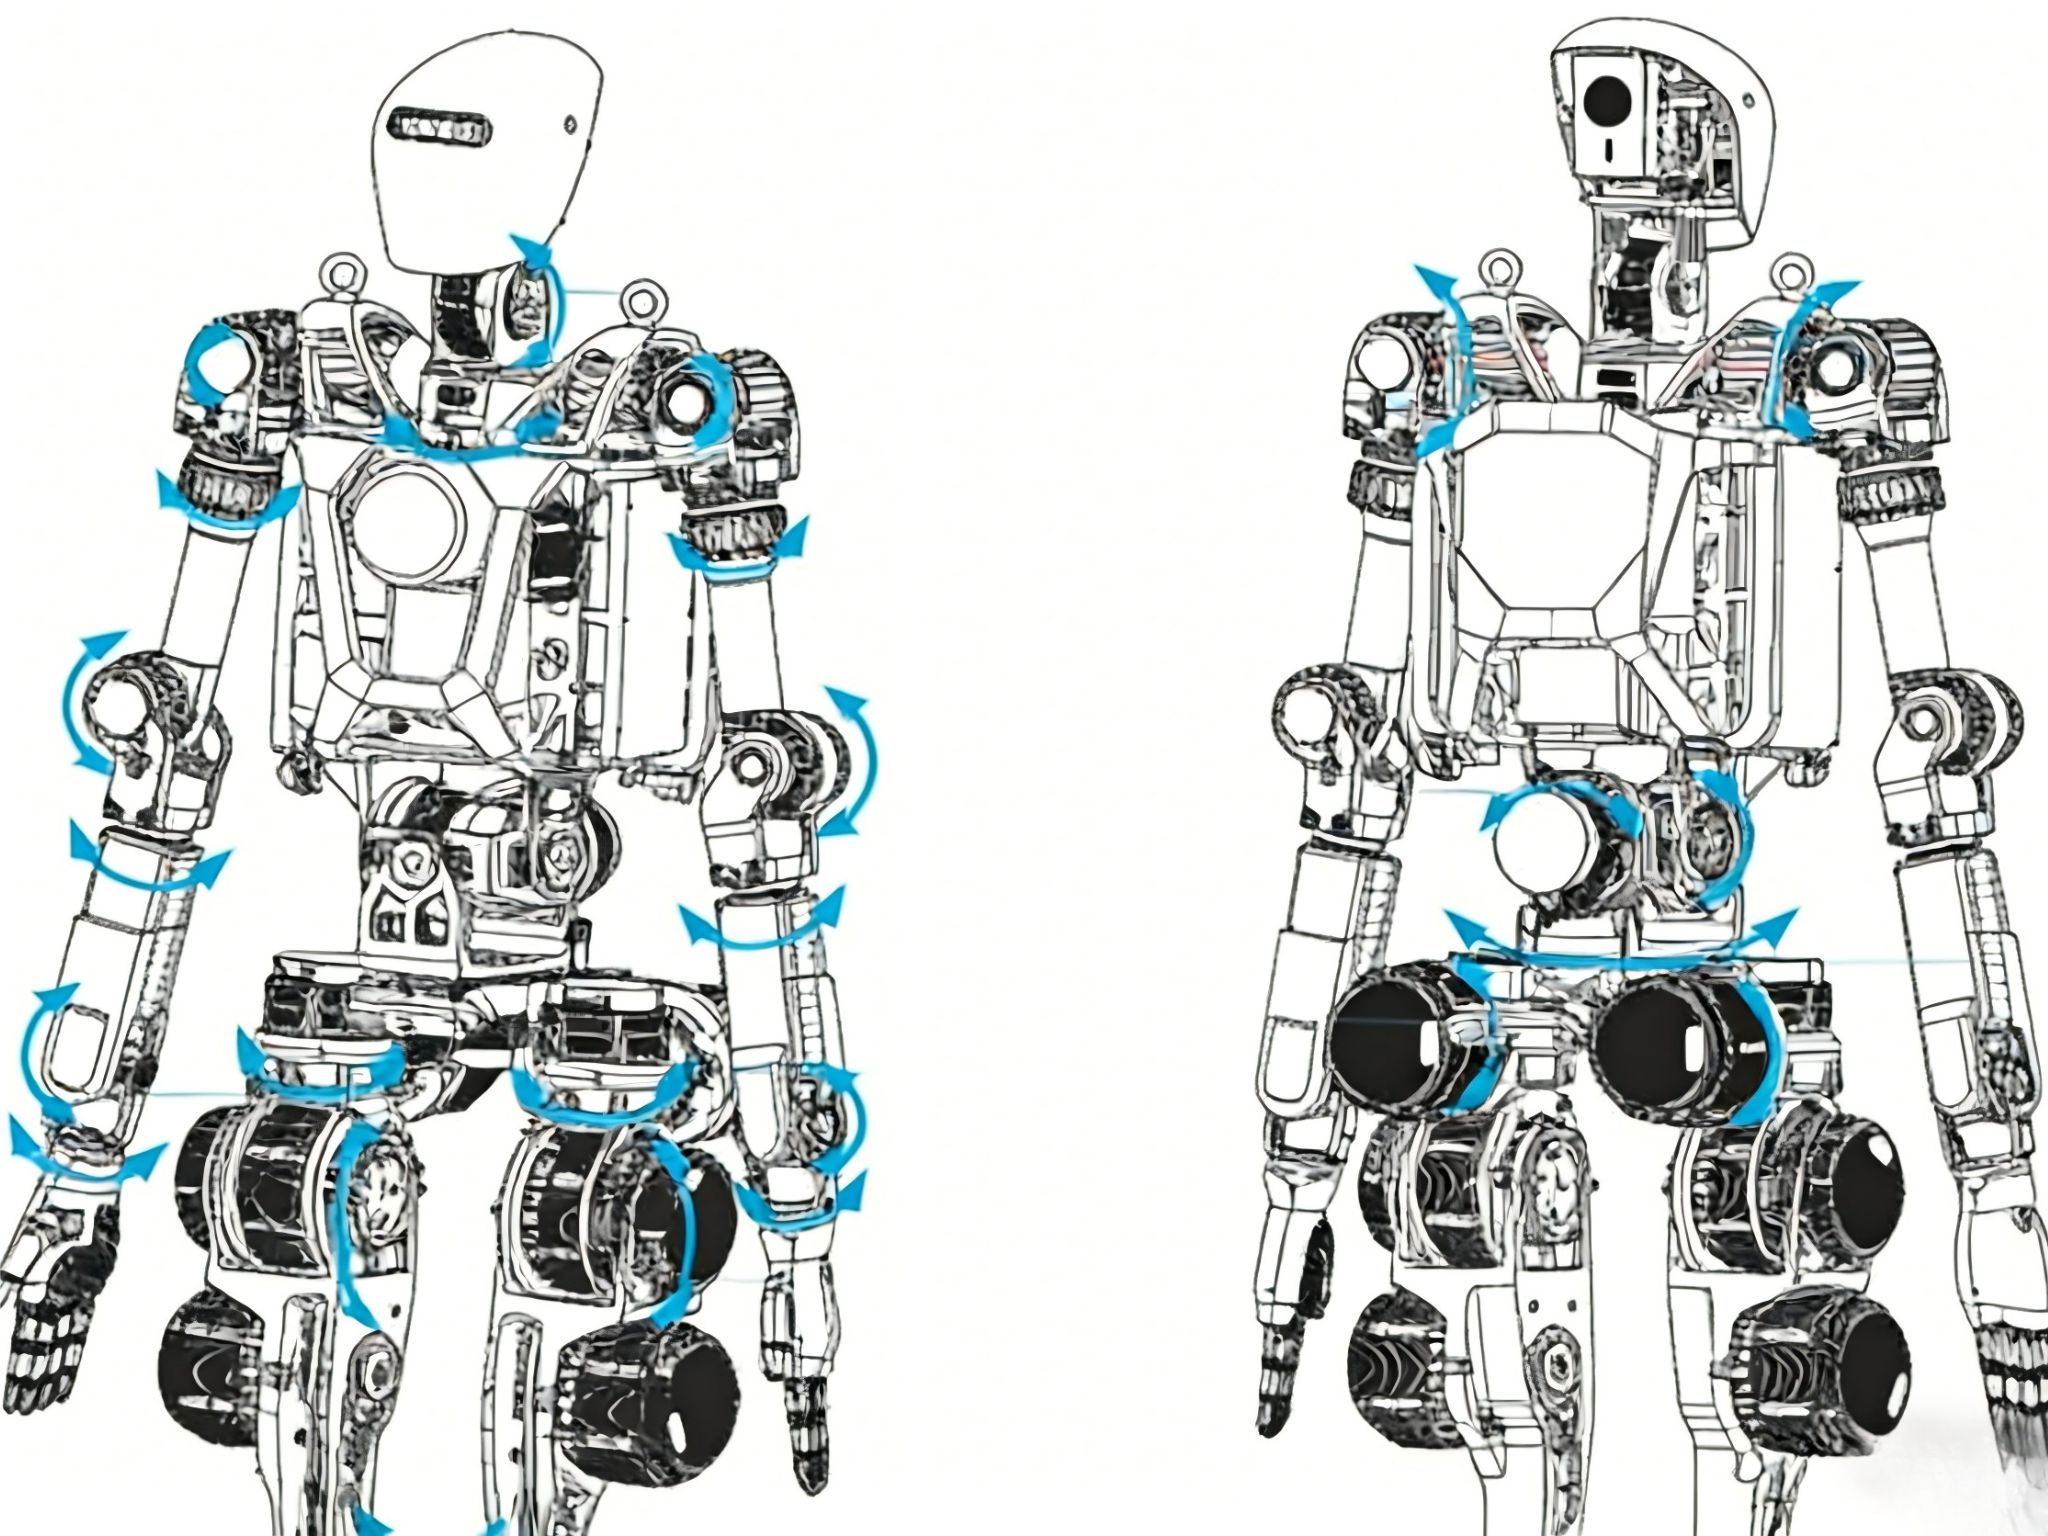
1. 휴머노이드 로봇의 전신 힘 감지
일반적인 제어 방식: 출력 토크 피드백을 사용하는 CSP(Cyclic Synchronous Position) 모드.
휴머노이드 로봇에서는 여러 관절의 힘 정보를 활용하여 협응 동작 제어, 접촉 감지 및 주변 환경과의 상호작용을 지원할 수 있습니다.
적응형 보행 및 보행 패턴 제어
고관절, 무릎 및 발목 관절은 출력 토크 피드백을 제공하여 컨트롤러가 접촉 상태를 추정하고 보행 중 관절 명령을 조정하도록 지원할 수 있습니다. 이 정보는 경사면, 고르지 않은 지형 및 지면 접촉 변화에 대한 적응을 지원하여 보행 안정성을 높이는 데 도움이 될 수 있습니다.
전신 충돌 감지
여러 관절에서 토크 피드백을 사용할 수 있으면 컨트롤러는 말단 장치의 힘 센서에만 의존하지 않고 팔, 몸통 및 다리에서 발생하는 예상치 못한 외부 상호작용을 모니터링할 수 있습니다. 감지 알고리즘이 중력, 관성, 가속도 및 정상 접촉력을 고려한다면 충돌 감지 범위를 넓히는 데 도움이 될 수 있습니다.
드래그 티칭 및 궤적 기록
작업자가 로봇의 일부 관절을 직접 움직이면 컨트롤러는 토크 피드백을 활용해 외력을 식별할 수 있습니다. 시스템은 이때 생성된 동작 궤적을 기록하여 나중에 재생할 수 있습니다. 일부 티칭 애플리케이션에서는 외부 힘 센서를 추가할 필요성을 줄일 수 있습니다.
관절 상태 모니터링
보행 및 기타 동작 중 수집한 토크 파형은 마찰 변화, 비정상적인 저항, 걸림 또는 예상된 관절 동작에서 벗어난 다른 양상을 파악하는 데 도움이 될 수 있습니다. 이러한 신호는 상태 모니터링 및 유지보수 계획에 활용할 수 있지만, 이것만으로 하모닉 감속기의 마모나 손상을 확정할 수는 없습니다.
2. 재활 및 보조 외골격 로봇
일반적인 제어 방식: CSP 위치 제어. 지원되고 적절한 경우 폐루프 토크 제어를 사용합니다.
재활 및 보조 외골격은 로봇이 발생시키는 토크를 사람의 움직임과 조율해야 합니다. 출력 토크 피드백은 사용자의 힘과 외부 하중 변화에 컨트롤러가 대응하도록 지원할 수 있습니다.
하지 재활 외골격
관절 토크 피드백은 사용자의 움직임 의도를 추정하고 서기, 걷기 및 재활 운동 중 보조 동작을 조율하는 데 활용할 수 있습니다. 컨트롤러는 선택한 재활 전략과 측정된 관절 동작에 따라 보조력을 조정할 수 있습니다.
상지 보조 외골격
출력 토크 피드백은 사용자가 하중을 들어 올리거나 조작할 때 힘을 보조하는 데 활용할 수 있습니다. 컨트롤러는 보조력을 조절하고 사전에 설정된 힘 또는 하중 한계에 가까워지면 명령 토크를 줄일 수 있습니다.
중요한 안전 고려사항: 재활 장비는 인체와 직접 상호작용합니다. TCHL의 0xFF 폐루프 토크 제어 모드를 사용하는 경우, 제공된 제어 문서에서 3401h로 식별된 관련 속도 제한 파라미터를 제조업체 지침에 따라 설정하고 검증해야 합니다. 해당 파라미터의 정확한 정의와 단위는 적용되는 펌웨어 및 오브젝트 딕셔너리에서 확인해야 합니다. 적절한 기계적 제한, 비상 정지, 고장 처리 및 독립적인 안전 조치도 필요합니다.
3. 협동 로봇 팔의 유연한 동작
일반적인 제어 방식: 관절 토크 피드백을 사용하는 CSP 모드.
협동 로봇은 제어된 접촉, 컴플라이언스 또는 힘 민감형 동작이 필요한 작업을 수행하면서 사람 가까이에서 작동하는 경우가 많습니다.
충돌 감지 및 컴플라이언트 대응
여러 관절의 토크 피드백은 로봇 구조의 여러 지점에서 예상치 못한 접촉을 감지하는 데 도움이 될 수 있습니다. 안전 아키텍처에 따라 로봇은 속도를 낮추거나 외력에 따라 움직이거나 정지할 수 있습니다.
그러나 토크 센서가 통합되어 있다는 사실만으로 협동 안전이 보장되는 것은 아닙니다. 전체 로봇 애플리케이션의 위험성을 평가하고 적용 가능한 안전 요구사항에 따라 검증해야 합니다.
정밀 조립
나사 체결, 스냅핏 조립 및 부품 삽입 중 관절 토크 피드백을 활용하면 컨트롤러가 저항 증가 또는 예상치 못한 접촉을 식별할 수 있습니다. 걸림이나 비정상적인 하중이 감지되면 로봇이 정지하거나 동작을 조정하여 섬세한 플라스틱 부품과 전자 부품의 손상 위험을 줄일 수 있습니다.
말단 장치 힘 센서 사용이 여전히 권장되는 경우
공구 끝단에서 매우 작은 횡력이 작용하는 정밀 연삭 또는 연마 작업에는 말단 장치 가까이에 장착하는 6축 힘/토크 센서가 여전히 더 적합할 수 있습니다. 관절 토크 감지는 관절 수준의 하중을 모니터링하고 컴플라이언트 모션을 지원하는 데 특히 유용하지만, 공구 장착형 센서는 실제 작업 지점에 가까운 힘과 모멘트를 측정합니다.
4. 압입 및 클램핑 애플리케이션
압입, 클램핑 및 테스트 지그 애플리케이션에서 TCHL 출력 토크 신호는 제어된 접촉과 힘 관련 공정 모니터링을 지원할 수 있습니다.
컨트롤러는 토크 피드백을 사용해 공작물이 고정구에 접촉하는 시점을 감지하고, 저항 증가를 식별하며, 작은 위치 편차에 맞게 동작을 조정할 수 있습니다. 적절한 기계 모델과 보정된 공구를 사용하면 관절 토크를 압입 공정 제어에 활용할 수 있습니다.
관절 토크와 실제 직선 압입력을 구분하는 것이 중요합니다. 출력 토크를 접촉력으로 변환하려면 기구의 형상, 지렛대 효과, 마찰 및 그 밖의 하중 전달 경로 특성을 고려해야 합니다.
5. 권취 및 풀림 장력 제어
와이어, 필름 및 롤투롤 취급 시스템은 재료의 파손, 늘어남 또는 변형을 방지하기 위해 안정적인 장력을 유지해야 하는 경우가 많습니다.
토크 센서가 장착된 관절은 권취 또는 풀림 토크를 제어하는 컨트롤러에 출력 토크 피드백을 제공할 수 있습니다. 기계적 구성이 허용하는 경우 이 피드백을 장력 조절에 활용하고 재료 하중 변화에 시스템이 대응하도록 지원할 수 있습니다.
또한 재료, 릴 직경, 관성 및 장비 설계에 따라 최대 회전 속도와 가속도를 제한해야 합니다. 출력 토크는 웹 장력을 직접 측정한 값이 아니며, 토크와 장력의 관계는 권취 반경 및 전달 기구에 따라 달라집니다.
6. 연삭 및 디버링
연삭 및 디버링 중에는 작은 위치 오차와 표면 형상 변화가 있더라도 로봇이 공작물과 적절한 접촉 상태를 유지해야 합니다.
출력 토크 피드백을 사용하면 컨트롤러가 관절 하중을 모니터링하고 동작을 조정하여 보다 컴플라이언트한 상호작용을 유지하는 데 도움이 될 수 있습니다. 이를 통해 과도한 접촉 하중을 줄이면서 주물 및 가공 부품의 디버링을 지원할 수 있습니다.
공구 끝단의 접촉력을 정밀하게 제어해야 하는 애플리케이션에는 말단 장치 힘 센서, 보정된 힘 모델 또는 추가 공정 피드백이 필요할 수도 있습니다.
7. 마스터-슬레이브 힘 피드백 원격 조작
일반적인 제어 방식: 컨트롤러 및 펌웨어가 지원하는 경우 0xFF 폐루프 토크 제어 모드.
힘 피드백 원격 조작을 사용하면 작업자는 원격 로봇을 조작하면서 원격 환경에서 발생하는 힘에 대한 정보를 받을 수 있습니다.
마스터 측: 작업자 측 관절의 토크 센서가 작업자와 마스터 장치 간의 상호작용을 측정합니다.
슬레이브 측: 원격 로봇은 지원되는 폐루프 토크 제어 모드를 사용하여 설정된 한도 내에서 명령된 토크 또는 상호작용 동작을 재현합니다.
적절한 양방향 제어 아키텍처를 갖추면 시스템은 원격 접촉력 정보를 작업자에게 전달하여 원격 조작 중 주변 환경의 저항을 감지하도록 도울 수 있습니다.
잠재적인 애플리케이션으로는 위험 환경 점검, 특수 재난 대응 작업, 사람이 접근하기 어렵거나 위험한 장소에서의 원격 작업 등이 있습니다.
마스터와 슬레이브의 신호는 적절히 스케일링하고 안정화해야 합니다. 불안정하거나 안전하지 않은 힘 피드백을 방지하려면 통신 지연, 예상치 못한 접촉 및 연결 끊김에 대응해야 합니다.
8. 실험실 연구 및 테스트 지그
TCHL 하모닉 관절 액추에이터는 로봇 연구 및 기계 시험에서 액추에이터 겸 측정 구성요소로 사용할 수도 있습니다.
관절 내구성 및 토크 부하 시험
시험 지그에서 지원되는 폐루프 토크 제어 모드로 작동하는 관절은 부품 또는 시험 조립체에 제어된 토크 프로파일을 가할 수 있습니다. 통합 출력 토크 센서는 적용 토크를 모니터링하고 명령값과 측정값을 비교하기 위한 피드백을 제공할 수 있습니다.
시험 정확도는 지그의 강성, 정렬 상태, 보정, 제어 대역폭 및 측정 불확도에 따라 달라집니다.
대학 및 연구 플랫폼
휴머노이드 로봇 및 힘 제어 연구에서 출력 토크 피드백은 다음을 지원할 수 있습니다.
CSP 위치 제어와 토크 피드백을 활용한 임피던스 제어 알고리즘 개발.
수동 유도 및 드래그 티칭 실험.
관절 수준 접촉 감지 및 컴플라이언트 모션 연구.
지원되는 0xFF 모드를 사용한 폐루프 토크 제어 실험.
실험 요구사항에 따라 연구자는 모든 관절에 별도의 토크 센서를 추가하지 않고도 다양한 힘 제어 전략을 탐구할 수 있습니다.
HONPINE TCHL 하모닉 관절 액추에이터 — 기술 사양
다음 표는 TCHL 시리즈에 제공된 토크 감지 및 토크 출력 사양을 요약합니다.
위 토크 값은 제공된 사양을 그대로 옮긴 것입니다. 게시하기 전에 토크 단위가 N·m로 가정된 것이 맞는지 확인하십시오.
“2000 rpm”이 모터 속도를 의미하는지 출력 속도를 의미하는지, 그리고 기재된 모든 연속 토크 정격이 동일한 운전 조건에서 적용되는지 확인하십시오.
대시는 TCHL-11에 해당 사양이 제공되지 않았음을 뜻하며, 해당 기능을 사용할 수 없다는 의미는 아닐 수 있습니다.
명시된 ±3% F.S. 노이즈 플로어의 정의와 측정 조건, 그리고 센서 분해능 및 정확도를 판정하는 데 사용된 방법을 확인하십시오.
토크 센서가 탑재된 로봇 관절 선택 방법
휴머노이드 로봇 또는 협동 로봇용 통합형 관절을 평가할 때 엔지니어는 제품이 힘 제어를 지원한다고 명시되어 있는지만 살펴봐서는 안 됩니다.
먼저 토크 신호가 어디서 비롯되는지 확인하십시오. 모터 전류 기반 추정과 출력 토크 직접 측정은 한계가 서로 다른 별개의 방식입니다.
그다음 센서의 측정 범위, 분해능, 정확도, 노이즈, 응답 특성 및 보정 조건을 확인하십시오. 이러한 사양은 충돌 감지, 컴플라이언트 모션 및 토크 조절에 피드백을 얼마나 효과적으로 활용할 수 있는지에 영향을 줍니다.
제어 인터페이스와 운전 모드도 마찬가지로 중요합니다. 필요한 통신 프로토콜, 오브젝트 딕셔너리 항목, 피드백 단위, CSP 작동 및 폐루프 토크 제어 기능의 지원 여부를 확인하십시오. 또한 속도 제한, 과부하 처리, 통신 오류 및 비상 정지 로직의 동작도 검증해야 합니다.
마지막으로 관절의 연속 및 피크 토크, 속도, 크기, 질량 및 열 특성을 애플리케이션에 맞추십시오. 센서 탑재 관절은 힘 제어 시스템의 한 구성요소일 뿐입니다. 로봇 동역학, 제어 알고리즘, 기계 설계 및 시스템 차원의 안전 검증도 여전히 필수적입니다.
결론 — HONPINE TCHL로 더 나은 힘 감지 로봇 구축
휴머노이드 및 협동 로봇 기술이 발전하면서 컴플라이언트 동작, 접촉 감지, 조립, 재활 및 원격 조작을 위한 신뢰성 있는 힘 피드백의 중요성이 커지고 있습니다.
HONPINE TCHL 하모닉 관절 액추에이터는 감속기 출력 측에 토크 센서를 통합하여 모터 전류 기반 추정에만 의존하지 않고 출력 토크 피드백을 직접 제공합니다. 적절한 제어 알고리즘 및 검증된 시스템 차원의 안전장치와 함께 사용하면 다양한 힘 민감형 로봇 애플리케이션을 지원할 수 있습니다.
통합형 로봇 관절을 선택하는 엔지니어가 던져야 할 핵심 질문은 단순히 관절이 힘 제어를 지원하는지 여부가 아니라, 토크를 어떻게 측정하는지, 피드백을 어떻게 활용하는지, 그리고 전체 시스템이 예상치 못한 접촉과 고장에 어떻게 대응하는지입니다.
휴머노이드 로봇, 협동 로봇 팔, 외골격 및 연구 플랫폼을 위한TCHL 토크 센서 탑재 하모닉 관절 액추에이터, 기술 문서 및 통합 옵션에 대해 자세히 알아보려면 HONPINE에 문의하십시오.
저자 소개
Theodore Li는 HONPINE의 기술 이사로 재직하며, 복제 제품의 R&D 전략을 총괄하고, 팀 선정을 지도하며, 사전 판매 및 사후 판매 운영을 관리합니다.

더 보기
HONPINE의 이야기와 정밀 전달 관련 업계 동향에 대해 자세히 알아보세요.
 토크 센서가 장착된 HONPINE HAG 하모닉 드라이브 로봇 액추에이터 유닛에 대한 종합 가이드이 문서는 토크 센서가 장착된 HONPINE HAG 하모닉 드라이브 로봇 액추에이터 유닛에 대한 종합적인 개요를 제공하며, 그 기능, 장점, 단점 및 적용 가치를 포함합니다.
 하모닉 기어 로봇 구동 모듈을 선택할 때 STO 기능을 포함해야 합니까?STO는 하모닉 기어 로봇 구동 모듈용 안전 스위치로, 산업용 로봇, 자동화 생산 라인, 의료 및 재활 장비, 물류 및 창고 시스템, 서비스 로봇에 일반적으로 사용됩니다.
 휴머노이드 로봇 서보모터를 선택하는 방법?휴머노이드 로봇 서보모터를 선택할 때는 응답성, 구조 설계, 가성비 비율, 방열과 같은 요소를 고려해야 합니다.
 로봇 관절 액추에이터란 무엇인가?최적의 로봇 회전 관절 액추에이터를 선택하는 방법은 무엇인가?핵심 로봇 관절 구동 솔루션에서, 유성 및 하모닉 회전 액추에이터는 각각 고유한 강점을 가지고 있습니다. 적용 요구사항에 따라 적합한 유형을 선택하는 것은 성능과 비용의 최적 균형을 달성하는 데 필수적입니다.
 토크 센서 내장 OMG 초소형 하모닉 드라이브 조인트 모듈HONPINE TCHL 시리즈 하모닉 드라이브 조인트 모듈은 경량 설계, 통합 수준, 연결 편의성과 같은 여러 측면에서 혁신적인 향상을 실현한 획기적인 제품입니다. 이 글에서는 그 혁신적인 개선 사항을 함께 분석합니다.
 고성능 휴머노이드 로봇의 가격을 낮추는 것이 왜 이렇게 어려울까요?And 고조파 관절 모듈은 왜 여전히 대체 불가능할까요?핵심 이유는 피할 수 없는 한 가지 요구사항에 있습니다: 높은 자유도.
높은 DOF는 휴머노이드 로봇에 필수적이며, 이는 직접적으로 하모닉 관절 모듈이 전체 시스템 가치에서 지속적으로 높은 비중을 차지하게 만듭니다. 휴머노이드 로봇용 하모닉 기어 관절 모듈을 선택하는 방법은 무엇입니까?하모닉 기어 관절 모듈은 휴머노이드 로봇의 "근육과 관절" 역할을 하며, 전체 로봇 비용의 50%-60%를 차지하고 동작 정밀도와 출력과 같은 핵심 성능 요소를 결정합니다. 하모닉 드라이브 관절 모듈의 선택은 로봇의 유연성, 부하 용량 및 다양한 작업에 대한 적합성에 직접적인 영향을 미칩니다. HONPINE 휴머노이드 로봇을 예로 들어, 이 가이드는 각 관절에 적합한 모듈을 매칭하는 방법을 설명합니다.
 로봇 관절 모터 완벽 선택 가이드 — 올바른 모델 선택을 돕는 9가지 핵심 질문로봇의 “관절”인 로봇 관절 모터는 운동 정밀도, 부하 용량, 서비스 수명을 직접 결정합니다. 많은 사용자가 중요한 매개변수를 간과하여 선정 실수를 범하고, 그 결과 불필요한 비용과 프로젝트 지연이 발생합니다. 걱정하지 마세요 — 이 가이드는 9가지 핵심 질문 + 전문가 선정 조언을 통해 한 번에 적합한 제품을 선택할 수 있도록 도와드립니다.
 보행 로봇에 완벽하게 맞는 고정밀 RV 감속기로봇의 보행 축은 토크 전달과 지지를 위한 핵심 부품입니다. RV 감속기는 매우 고강성, 정밀도, 토크를 제공하는 동시에 컴팩트한 크기와 뛰어난 신뢰성을 유지하여, 부하 용량, 충격 저항, 정밀도 측면에서 까다로운 보행 로봇 관절의 요구 사항에 이상적으로 부합합니다.
 토크 센서가 장착된 하모닉 조인트 액추에이터는 로봇의 힘 제어를 어떻게 개선할까요?HONPINE TCHL 하모닉 조인트 액추에이터가 통합형 출력 토크 센서를 사용해 힘 피드백, 충돌 감지, 컴플라이언트 조립, 재활 로봇 및 원격 조작을 지원하는 방법을 알아보세요.
 일본 WinTest, 중국 Youibot Robotics와 함께 AMR 판매 사업 진출WinTest는 Youibot Robotics와 함께 AMR 판매 사업에 진출해 일본 산업 자동화 시장을 공략합니다. 반도체 공장 구매 담당자가 주문 전에 확인해야 할 사항을 살펴보세요.
 중국 지게차 업계 선도 기업들, 스마트 물류와 로봇 분야로 확장한다고 둥하이가 밝혀중국 지게차 업계 선도 기업인 항차(Hangcha)와 안후이 헬리(Anhui Heli)가 스마트 물류와 로봇 분야로 사업을 확장하고 있습니다. 투자 계획과 물류 자동화에 미칠 잠재적 영향에 대한 둥하이의 분석을 살펴보세요.
더블 클릭
당사는 하모닉 드라이브 감속기,유성 감속기,로봇 관절 모터,로봇 회전 액추에이터,RV 기어 감속기,로봇 엔드 이펙터,다관절 로봇 핸드를 제공합니다
 토크 센서가 장착된 HONPINE HAG 하모닉 드라이브 로봇 액추에이터 유닛에 대한 종합 가이드이 문서는 토크 센서가 장착된 HONPINE HAG 하모닉 드라이브 로봇 액추에이터 유닛에 대한 종합적인 개요를 제공하며, 그 기능, 장점, 단점 및 적용 가치를 포함합니다.
 하모닉 기어 로봇 구동 모듈을 선택할 때 STO 기능을 포함해야 합니까?STO는 하모닉 기어 로봇 구동 모듈용 안전 스위치로, 산업용 로봇, 자동화 생산 라인, 의료 및 재활 장비, 물류 및 창고 시스템, 서비스 로봇에 일반적으로 사용됩니다.
 휴머노이드 로봇 서보모터를 선택하는 방법?휴머노이드 로봇 서보모터를 선택할 때는 응답성, 구조 설계, 가성비 비율, 방열과 같은 요소를 고려해야 합니다.
 로봇 관절 액추에이터란 무엇인가?최적의 로봇 회전 관절 액추에이터를 선택하는 방법은 무엇인가?핵심 로봇 관절 구동 솔루션에서, 유성 및 하모닉 회전 액추에이터는 각각 고유한 강점을 가지고 있습니다. 적용 요구사항에 따라 적합한 유형을 선택하는 것은 성능과 비용의 최적 균형을 달성하는 데 필수적입니다.
 토크 센서 내장 OMG 초소형 하모닉 드라이브 조인트 모듈HONPINE TCHL 시리즈 하모닉 드라이브 조인트 모듈은 경량 설계, 통합 수준, 연결 편의성과 같은 여러 측면에서 혁신적인 향상을 실현한 획기적인 제품입니다. 이 글에서는 그 혁신적인 개선 사항을 함께 분석합니다.
 휴머노이드 로봇용 하모닉 기어 관절 모듈을 선택하는 방법은 무엇입니까?하모닉 기어 관절 모듈은 휴머노이드 로봇의 "근육과 관절" 역할을 하며, 전체 로봇 비용의 50%-60%를 차지하고 동작 정밀도와 출력과 같은 핵심 성능 요소를 결정합니다. 하모닉 드라이브 관절 모듈의 선택은 로봇의 유연성, 부하 용량 및 다양한 작업에 대한 적합성에 직접적인 영향을 미칩니다. HONPINE 휴머노이드 로봇을 예로 들어, 이 가이드는 각 관절에 적합한 모듈을 매칭하는 방법을 설명합니다.
 로봇 관절 모터 완벽 선택 가이드 — 올바른 모델 선택을 돕는 9가지 핵심 질문로봇의 “관절”인 로봇 관절 모터는 운동 정밀도, 부하 용량, 서비스 수명을 직접 결정합니다. 많은 사용자가 중요한 매개변수를 간과하여 선정 실수를 범하고, 그 결과 불필요한 비용과 프로젝트 지연이 발생합니다. 걱정하지 마세요 — 이 가이드는 9가지 핵심 질문 + 전문가 선정 조언을 통해 한 번에 적합한 제품을 선택할 수 있도록 도와드립니다.
 토크 센서가 장착된 하모닉 조인트 액추에이터는 로봇의 힘 제어를 어떻게 개선할까요?HONPINE TCHL 하모닉 조인트 액추에이터가 통합형 출력 토크 센서를 사용해 힘 피드백, 충돌 감지, 컴플라이언트 조립, 재활 로봇 및 원격 조작을 지원하는 방법을 알아보세요.
 하모닉 드라이브 액추에이터의 정확도: 네 가지 수준에서 평가해야 하는 이유하모닉 드라이브 액추에이터의 정확도는 엔코더 분해능만으로 결정되지 않습니다. 엔지니어가 이를 네 가지 수준에서 평가해야 하는 이유는 무엇일까요? 분해능, 반복 정밀도, 단방향 위치 결정 정확도, 양방향 위치 결정 정확도는 각각 모션 성능의 서로 다른 측면을 나타냅니다. 이러한 차이를 이해하면 엔지니어는 이론적인 엔코더 증분을 실제 위치 결정 성능과 혼동하지 않고 반도체 장비, EFEM 시스템 및 3C 자동화에 적합한 하모닉 로터리 액추에이터를 선택할 수 있습니다.
 많은 고객이 중공 내경이 단 2mm 더 큰 HONPINE HPJM 하모닉 조인트 모듈을 선택하는 이유는 무엇일까요?많은 고객이 중공 내경이 단 2mm 더 큰 HONPINE HPJM 하모닉 조인트 모듈을 선택하는 이유는 무엇일까요? 소형 로봇 관절에서는 이처럼 작은 치수 차이만으로도 사용 가능한 공간이 크게 늘어날 수 있습니다. 원형 보어의 단면적은 직경의 제곱에 비례해 증가하므로, 2mm만 더 커져도 내부 케이블 배선이 훨씬 수월해지고 시스템 통합이 간소화될 수 있습니다. 이 글에서는 중공 내경의 영향을 살펴보고, 일부 HONPINE HPJM 모델을 유사한 하모닉 조인트 모듈과 비교하며, 휴머노이드 로봇, 협동 로봇 및 산업 자동화에서 보어 크기가 중요한 이유를 설명합니다.
 Nidec Machine Tool, MVR-5X 갠트리형 5축 가공기 출시Nidec Machine Tool의 MVR-5X 갠트리형 5축 가공기를 만나보세요. 이전 모델보다 약 20배 높은 스핀들 토크를 갖춘 컴팩트 헤드가 특징입니다. 가공 성능을 확인해 보세요.
 우한 Taiyi 서보 드라이브 칩, 선전 로봇 관절에 적용Taiyi 서보 드라이브 칩은 선전의 로봇 관절에 4 kW 이상의 순간 출력을 제공하고 스위칭 손실을 30% 이상 줄입니다. 이것이 로봇 관절 설계에 어떤 의미가 있는지 확인해 보세요.