


현재 태그:정밀 조작 로봇
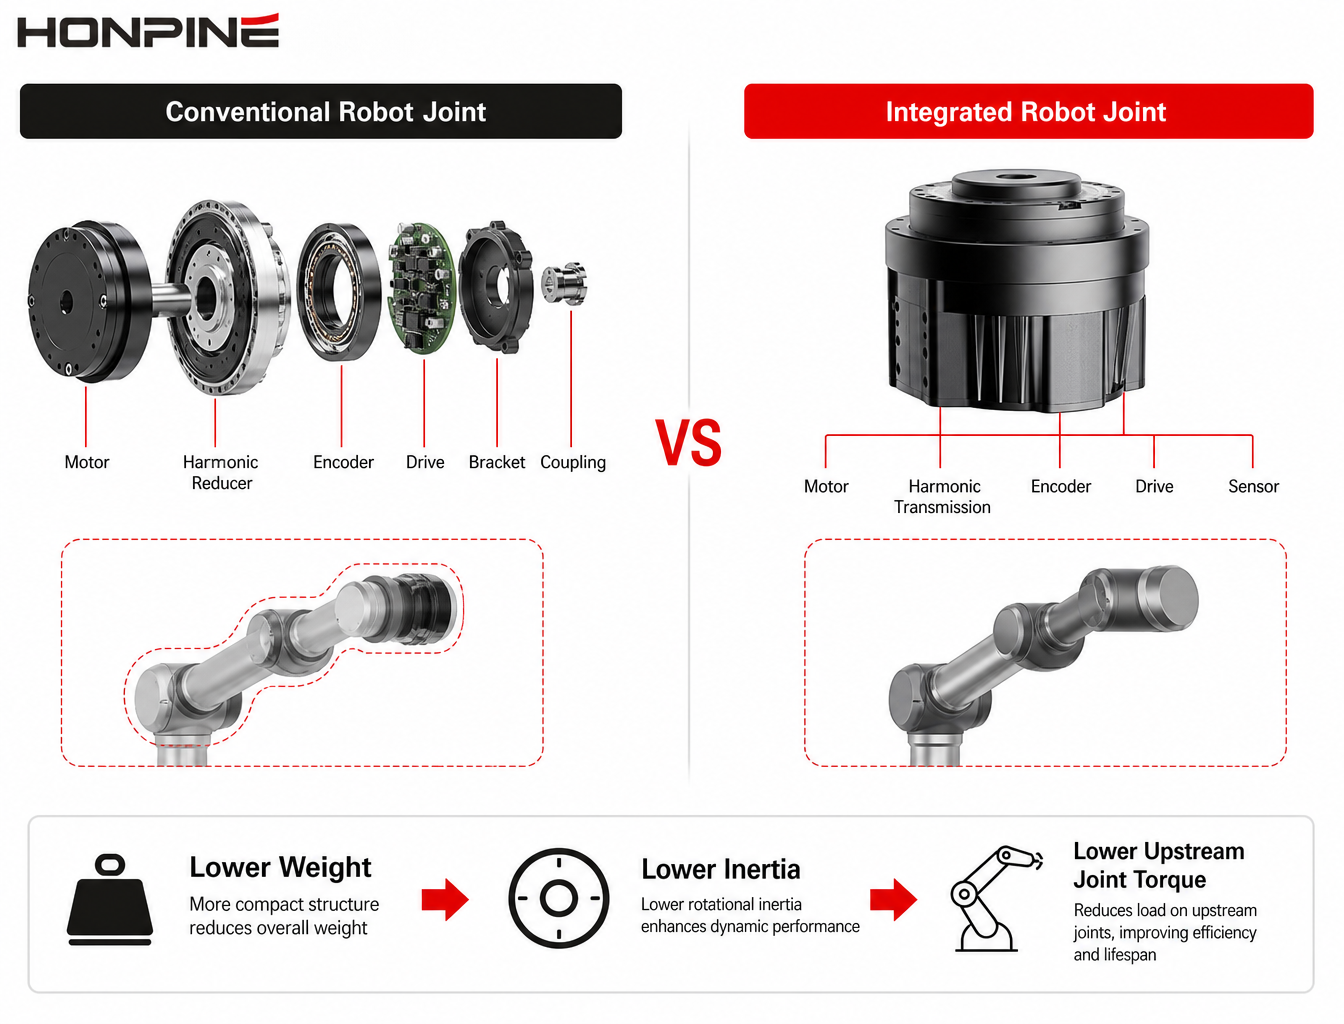
 경량 및 특수 목적 로봇을 위한 10가지 로봇 관절 모듈 과제와 솔루션휴머노이드 로봇, 협동 로봇, 경량 로봇 팔, 의료 로봇, 이동형 매니퓰레이터 및 특수 목적 로봇 시스템의 발전은 로봇 관절 설계에 새로운 과제를 제기하고 있습니다. 엔지니어는 하나의 관절 내에서 토크, 중량, 강성, 정밀도, 센싱, 케이블 배선, 제어, 안전성 및 제한된 설치 공간의 균형을 맞춰야 합니다. 기존의 모터와 감속기 조합은 개별 사양을 충족할 수 있지만, 완성된 로봇에 통합하기는 여전히 어려울 수 있습니다. 이 글에서는 개발자가 더 가볍고, 더 콤팩트하며, 정밀하고, 용도에 특화된 로봇 시스템을 제작하는 데 도움이 될 수 있는 10가지 일반적인 로봇 관절 모듈 과제와 엔지니어링 솔루션을 살펴봅니다. 토크 밀도와 통합 센싱부터 중공축 케이블 배선, 유연한 장착 및 제어 통합에 이르기까지, 관절 아키텍처가 로봇의 실제 요구 사항에 더 잘 부합하도록 하는 방법에 중점을 둡니다.
 로봇 관절 모듈은 위치와 토크를 어떻게 제어하는가?인코더, 정밀 감속기, 서보 모터 및 토크 센서를 사용하여 로봇 관절 모듈이 위치와 토크를 어떻게 제어하는지 알아보고, 정확한 폐루프 로봇 동작을 구현하는 방법을 확인해 보세요.
- HONPINE 덱스터러스 로봇 핸드: 체화 AI 및 지능형 로봇공학의 미래이 글은 HONPINE의 첨단 덱스터러스 로봇 핸드 시리즈를 소개하고 체화 AI, 고정밀 로봇 조작, 자율 로봇 자기 학습 분야의 혁신을 강조하며, 인간과 유사한 로봇 기술을 공장, 가정, 미래 지능형 산업에 도입하는 것을 목표로 합니다.
- 로봇 관절 모듈의 내장형 vs. 외장형 토크 센서: 엔지니어링 트레이드오프와 미래 동향최근 몇 년간, 휴머노이드 로봇과 협동 로봇의 급속한 성장과 함께, 고정밀 힘 제어는 유연하고 안전한 상호작용을 구현하기 위한 핵심 역량이 되었습니다. 이 역량의 중심에는 로봇 관절 모듈 내부의 중요한 구성요소인 토크 센서가 있으며, 이는 힘을 감지하는 역할을 합니다. 그러나 토크 센서의 설치 방식은 관절의 성능, 신뢰성 및 비용을 직접적으로 결정합니다. 오늘날 시장은 주로 두 가지 기술적 접근 방식이 주도하고 있습니다: 내장형(통합형) 및 외장형(추가형) 토크 센서입니다. 이 구분은 단순히 “내장” 대 “부착”의 차이를 넘어섭니다. 근본적인 차이는 토크 감지 구조가 기계식 전달 체인의 본질적 일부인지, 그리고 관절 자체 내부에 통합되어 있는지에 있습니다.