


현재 태그:joint actuator
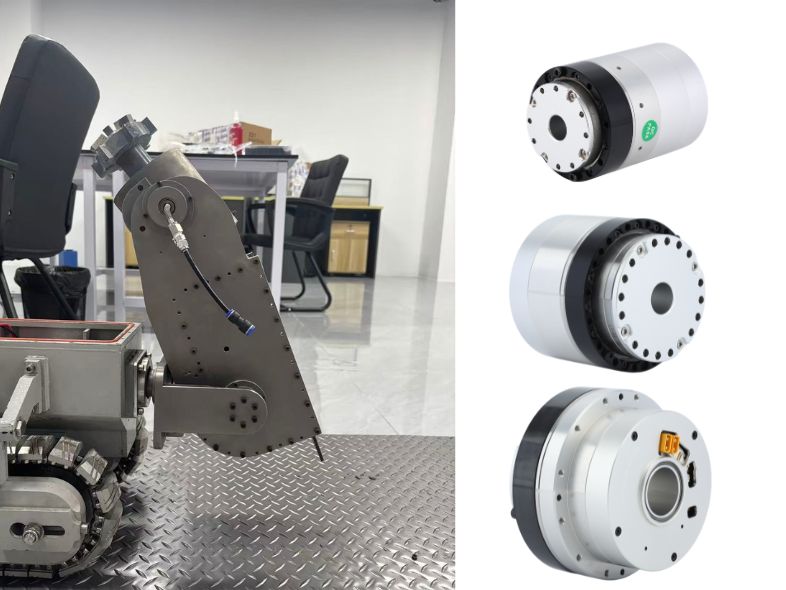
 파이프라인 로봇 및 기타 특수 목적 장비용 하모닉 로봇 관절 액추에이터파이프라인 로봇은 설치 공간의 제한, 높은 하중 요구 사항, 케이블 배선 및 정밀한 모션 제어가 중요한 과제인 좁고 복잡한 환경에서 작동합니다. 신뢰할 수 있는 관절 액추에이터는 까다로운 작동 조건에 적응하면서 높은 토크 출력, 콤팩트한 크기 및 안정적인 성능을 제공해야 합니다. 하모닉 로봇 관절 액추에이터는 정밀 전동 장치, 모터 구동 및 센싱 기능을 콤팩트한 모션 유닛에 통합하여 파이프라인 로봇 및 기타 특수 목적 로봇 시스템에 적합합니다. 이 글에서는 파이프라인 로봇의 주요 설계 요구 사항을 살펴보고 HONPINE HPJM 하모닉 로봇 관절 모듈이 콤팩트하고 고성능이며 신뢰할 수 있는 로봇 솔루션을 구현하는 데 어떻게 도움이 되는지 설명합니다.
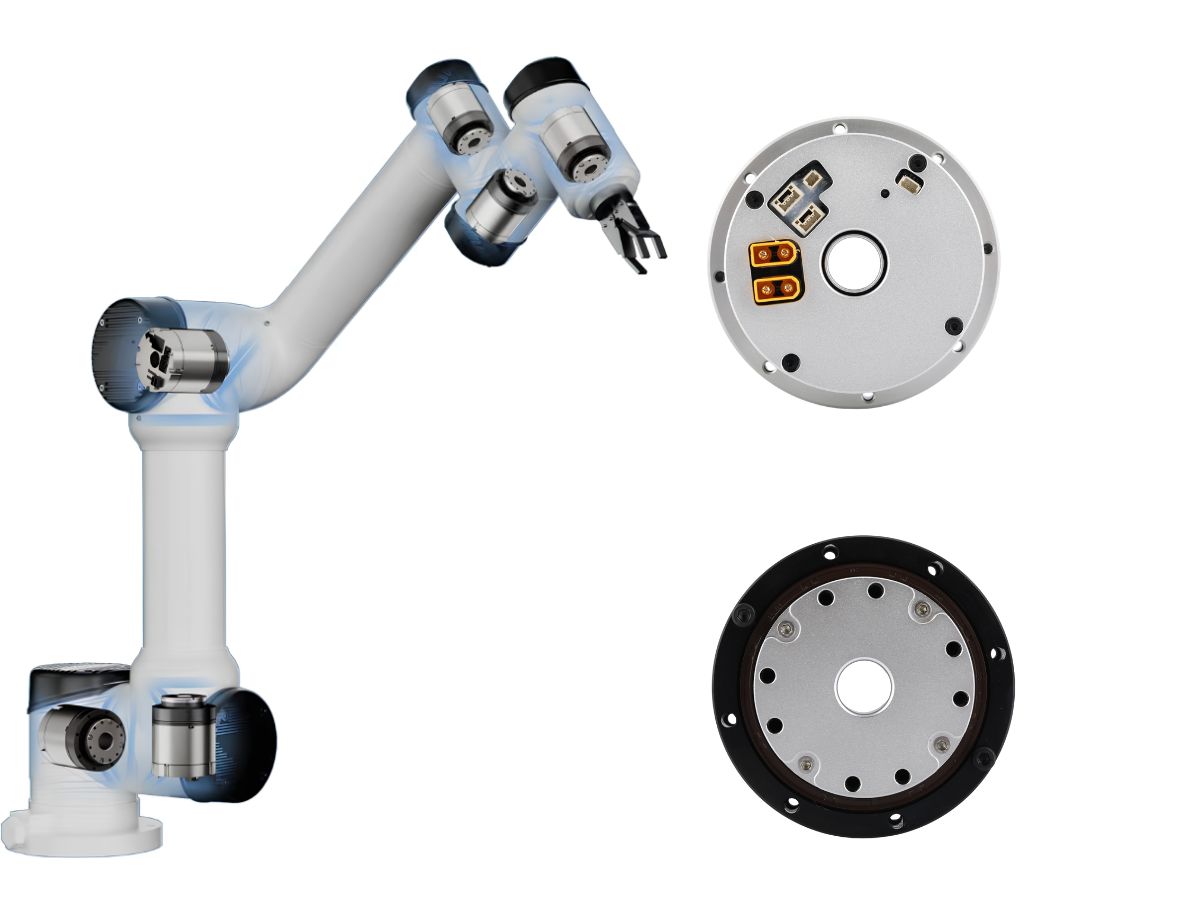
 중공 로봇 조인트 모듈: 로봇 조인트에서 케이블 라우팅이 중요한 이유는 무엇일까요?중공 로봇 조인트 모듈은 전원 케이블, 신호선, 공압 튜브 및 기타 엔드 이펙터 연결부를 위한 내부 통로를 제공합니다. 외부 케이블 라우팅과 비교하여 중공 조인트 모듈은 케이블 노출을 줄이고 시스템 통합성을 높이며 로봇 암의 더욱 깔끔한 동작 경로를 구현하는 데 도움이 될 수 있습니다. 이 글에서는 로봇 조인트에서 내부 케이블 라우팅이 중요한 이유와 로봇 응용 분야용 중공 조인트 모듈을 선택할 때 고려해야 할 사항을 설명합니다.
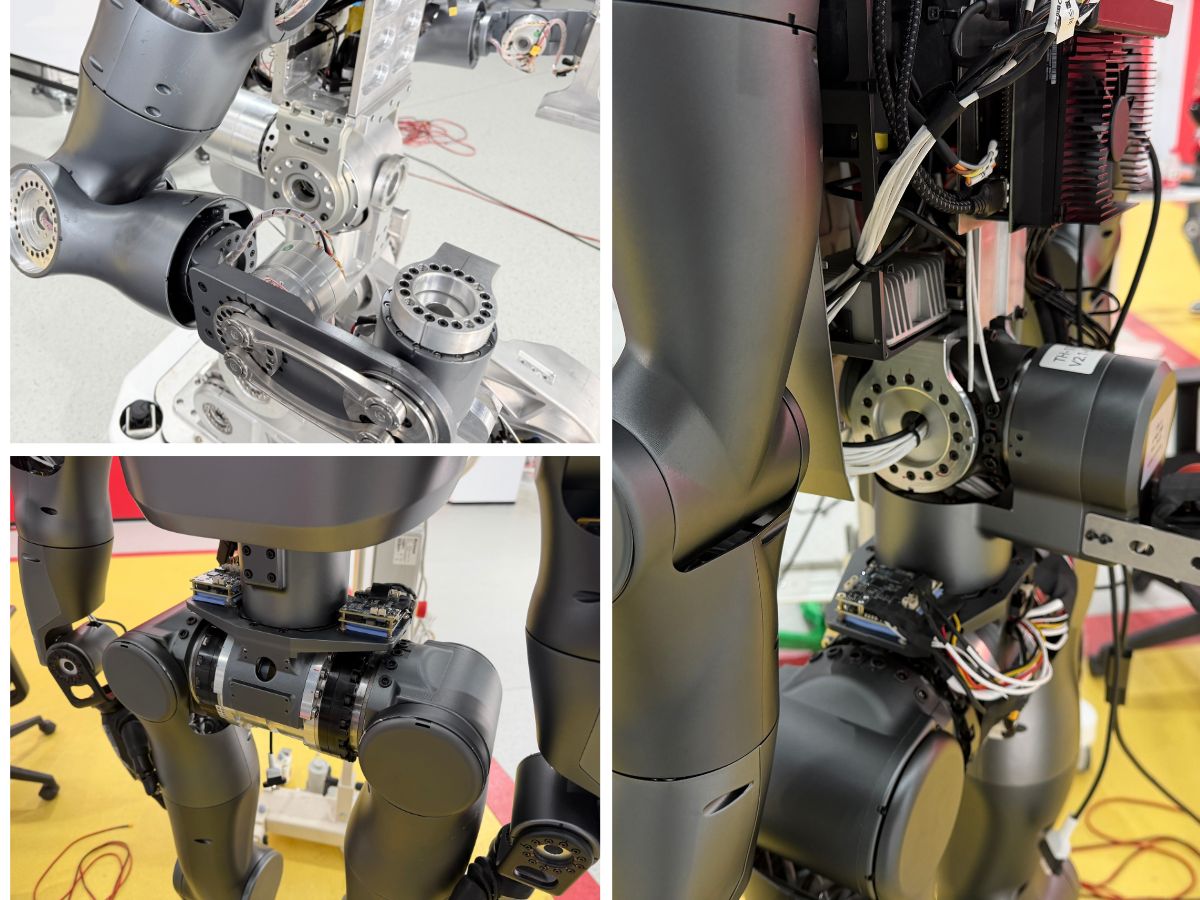
- 휴머노이드 로봇 허리 관절용 대구경 하모닉 관절 액추에이터: 실용적인 선정 가이드휴머노이드 로봇의 허리 관절은 가장 높은 성능이 요구되는 운동 관절 중 하나입니다. 기존 로봇 팔 관절과 달리 상체를 지지하면서 굽힘, 비틀림, 자세 전환 및 지속적으로 변화하는 동적 하중을 처리해야 합니다. 동시에 제한된 내부 공간에는 전원 케이블, 신호선, 센서 및 구조 부품을 수용해야 합니다. 이러한 요구 사항으로 인해 대구경 하모닉 관절 액추에이터는 휴머노이드 로봇 허리 관절의 중요한 선택지입니다. 이 글에서는 중공축 크기, 동적 토크, 감속비, 기계적 강성, 통합성 및 수명을 고려하여 적합한 하모닉 관절 액추에이터를 선택하는 방법을 설명합니다.
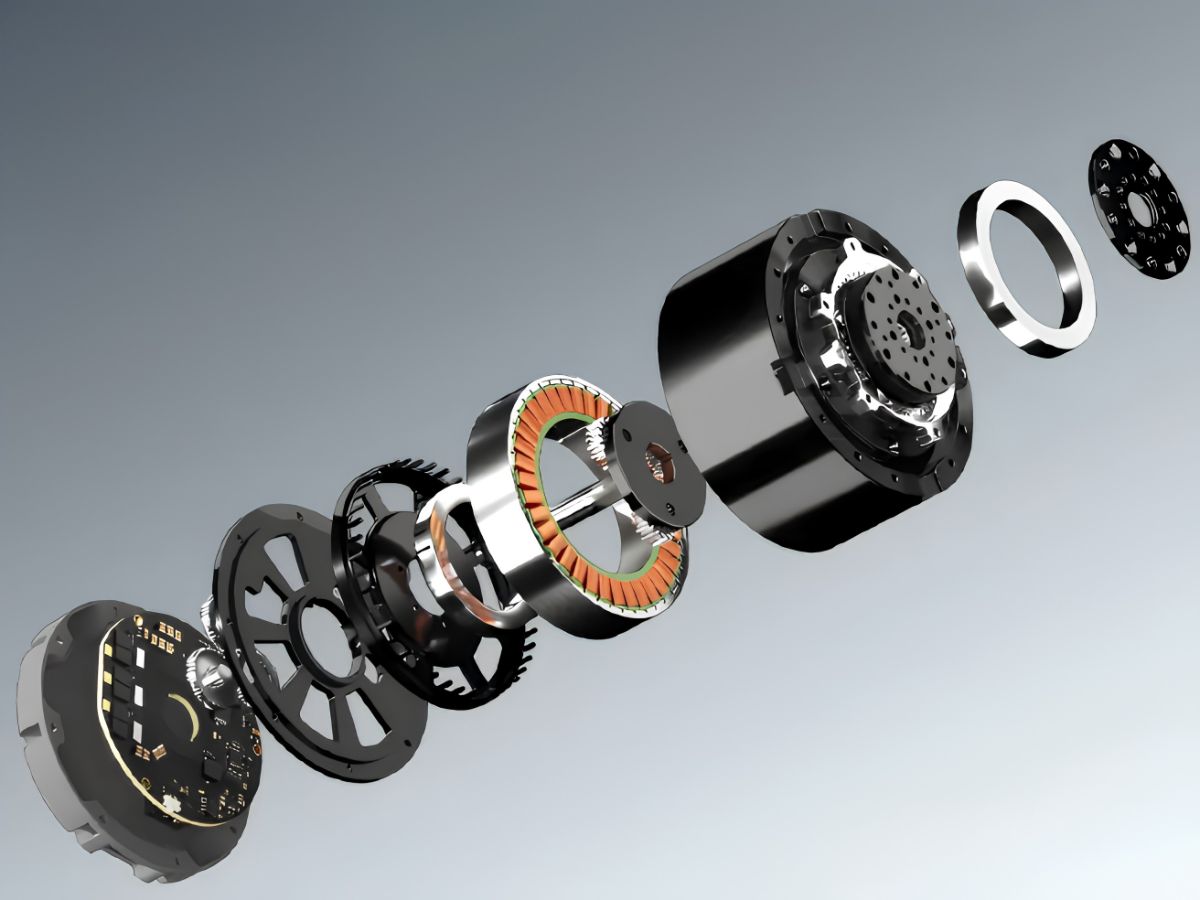
- 로봇 관절 액추에이터 선정: 관성 매칭부터 시스템 수준 최적화까지로봇 관절 액추에이터 선정은 단순히 모터 토크를 맞추거나 적절한 관성비를 달성하는 문제가 아닙니다. 실제 로봇 시스템에서는 감속비, 부하 스펙트럼, 열 성능, 기계적 강성, 전달 비선형성, 엔코더 아키텍처, 제어 대역폭 및 수명이 모두 상호작용하여 최종 결과를 결정합니다. 관절은 피크 토크 요구 사항을 충족하더라도 실제 작동 시 진동, 과열, 위치 오차 또는 조기 마모가 발생할 수 있습니다. 이 글에서는 로봇 관절 액추에이터 선정의 엔지니어링 원리를 살펴보고, 단일 파라미터 매칭에서 시스템 수준 최적화로 전환하는 것이 어떻게 더욱 신뢰성 있고 예측 가능한 로봇 관절 성능으로 이어질 수 있는지 설명합니다.