


현재 태그:하모닉 감속기 통합
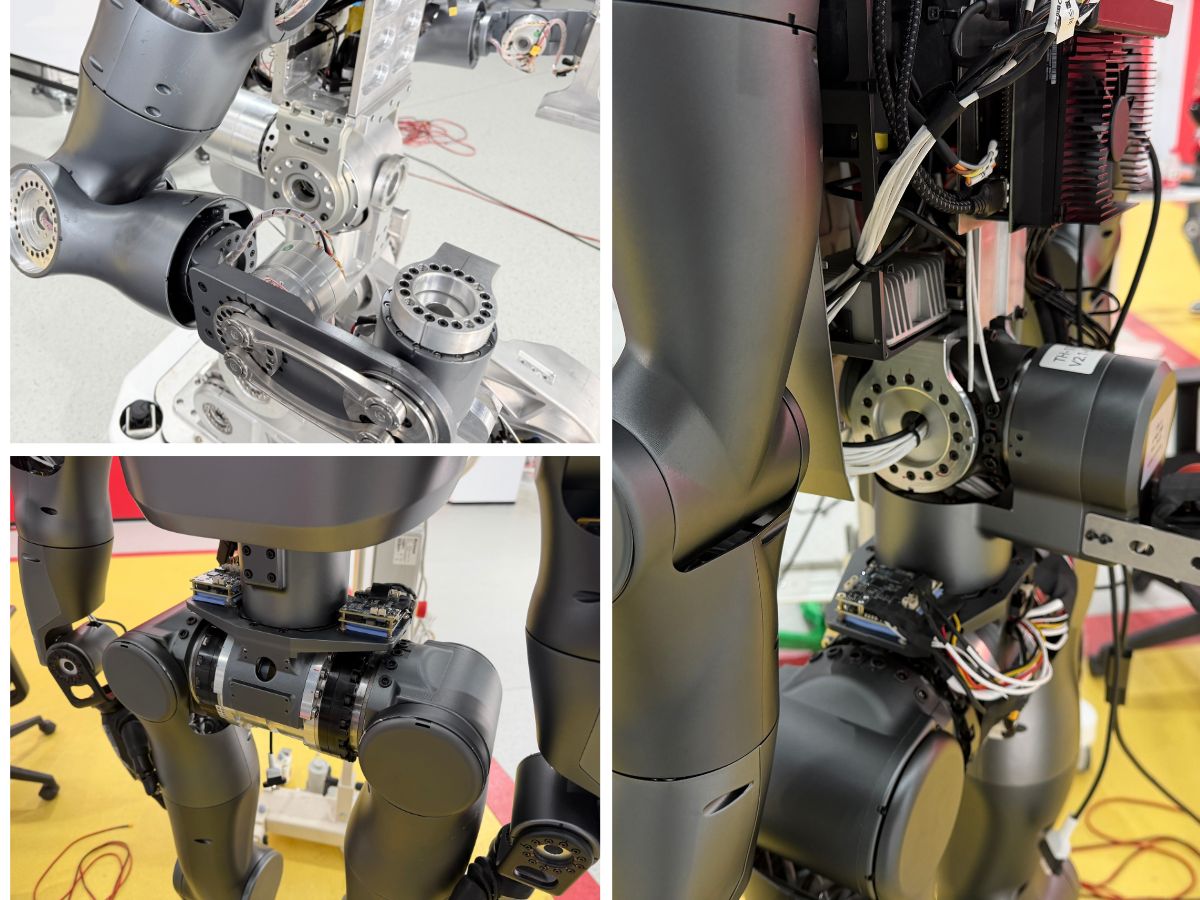
 휴머노이드 로봇 허리 관절용 대구경 하모닉 관절 액추에이터: 실용적인 선정 가이드휴머노이드 로봇의 허리 관절은 가장 높은 성능이 요구되는 운동 관절 중 하나입니다. 기존 로봇 팔 관절과 달리 상체를 지지하면서 굽힘, 비틀림, 자세 전환 및 지속적으로 변화하는 동적 하중을 처리해야 합니다. 동시에 제한된 내부 공간에는 전원 케이블, 신호선, 센서 및 구조 부품을 수용해야 합니다. 이러한 요구 사항으로 인해 대구경 하모닉 관절 액추에이터는 휴머노이드 로봇 허리 관절의 중요한 선택지입니다. 이 글에서는 중공축 크기, 동적 토크, 감속비, 기계적 강성, 통합성 및 수명을 고려하여 적합한 하모닉 관절 액추에이터를 선택하는 방법을 설명합니다.
 직결 구동 액추에이터 vs 정밀 회전 액추에이터 vs 하모닉 감속기: 종합 비교 가이드다이렉트 드라이브 액추에이터, 하모닉 감속기 및 통합형 정밀 로터리 액추에이터의 차이점 이해 정밀 모션컨트롤 시스템에서 다이렉트 드라이브 액추에이터, 하모닉 감속기 및 로터리 액추에이터는 회전 운동을 생성하고 제어하는 데 사용되는 세 가지 중요한 기술입니다. 이러한 기술은 종종 함께 논의되지만, 모션 시스템에서는 서로 완전히 다른 역할을 수행합니다.