


현재 태그:harmonic actuators
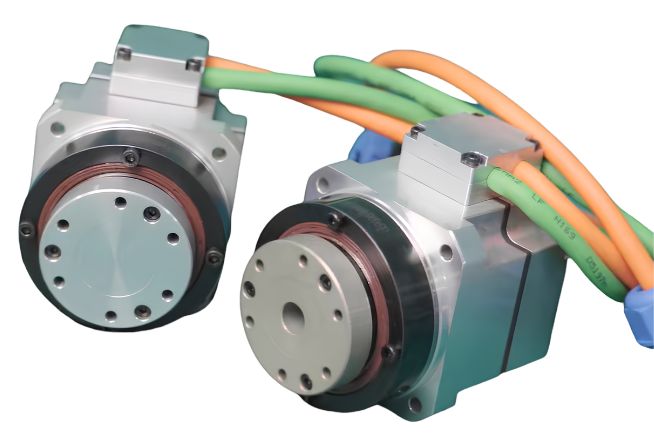
 소형 하모닉 액추에이터를 선택하는 방법HONPINE Series 11 소형 하모닉 액추에이터는 정밀 자동화 애플리케이션을 위한 컴팩트한 고성능 회전 운동 솔루션을 제공합니다. 중공축 또는 솔리드 축, 48V 또는 220V 옵션, 선택 사양 브레이크, 절대 엔코더 및 다양한 감속비로 제공되는 Series 11은 컴팩트한 크기, 제어된 토크 및 정밀한 위치 결정이 필요한 애플리케이션을 위해 설계되었습니다.
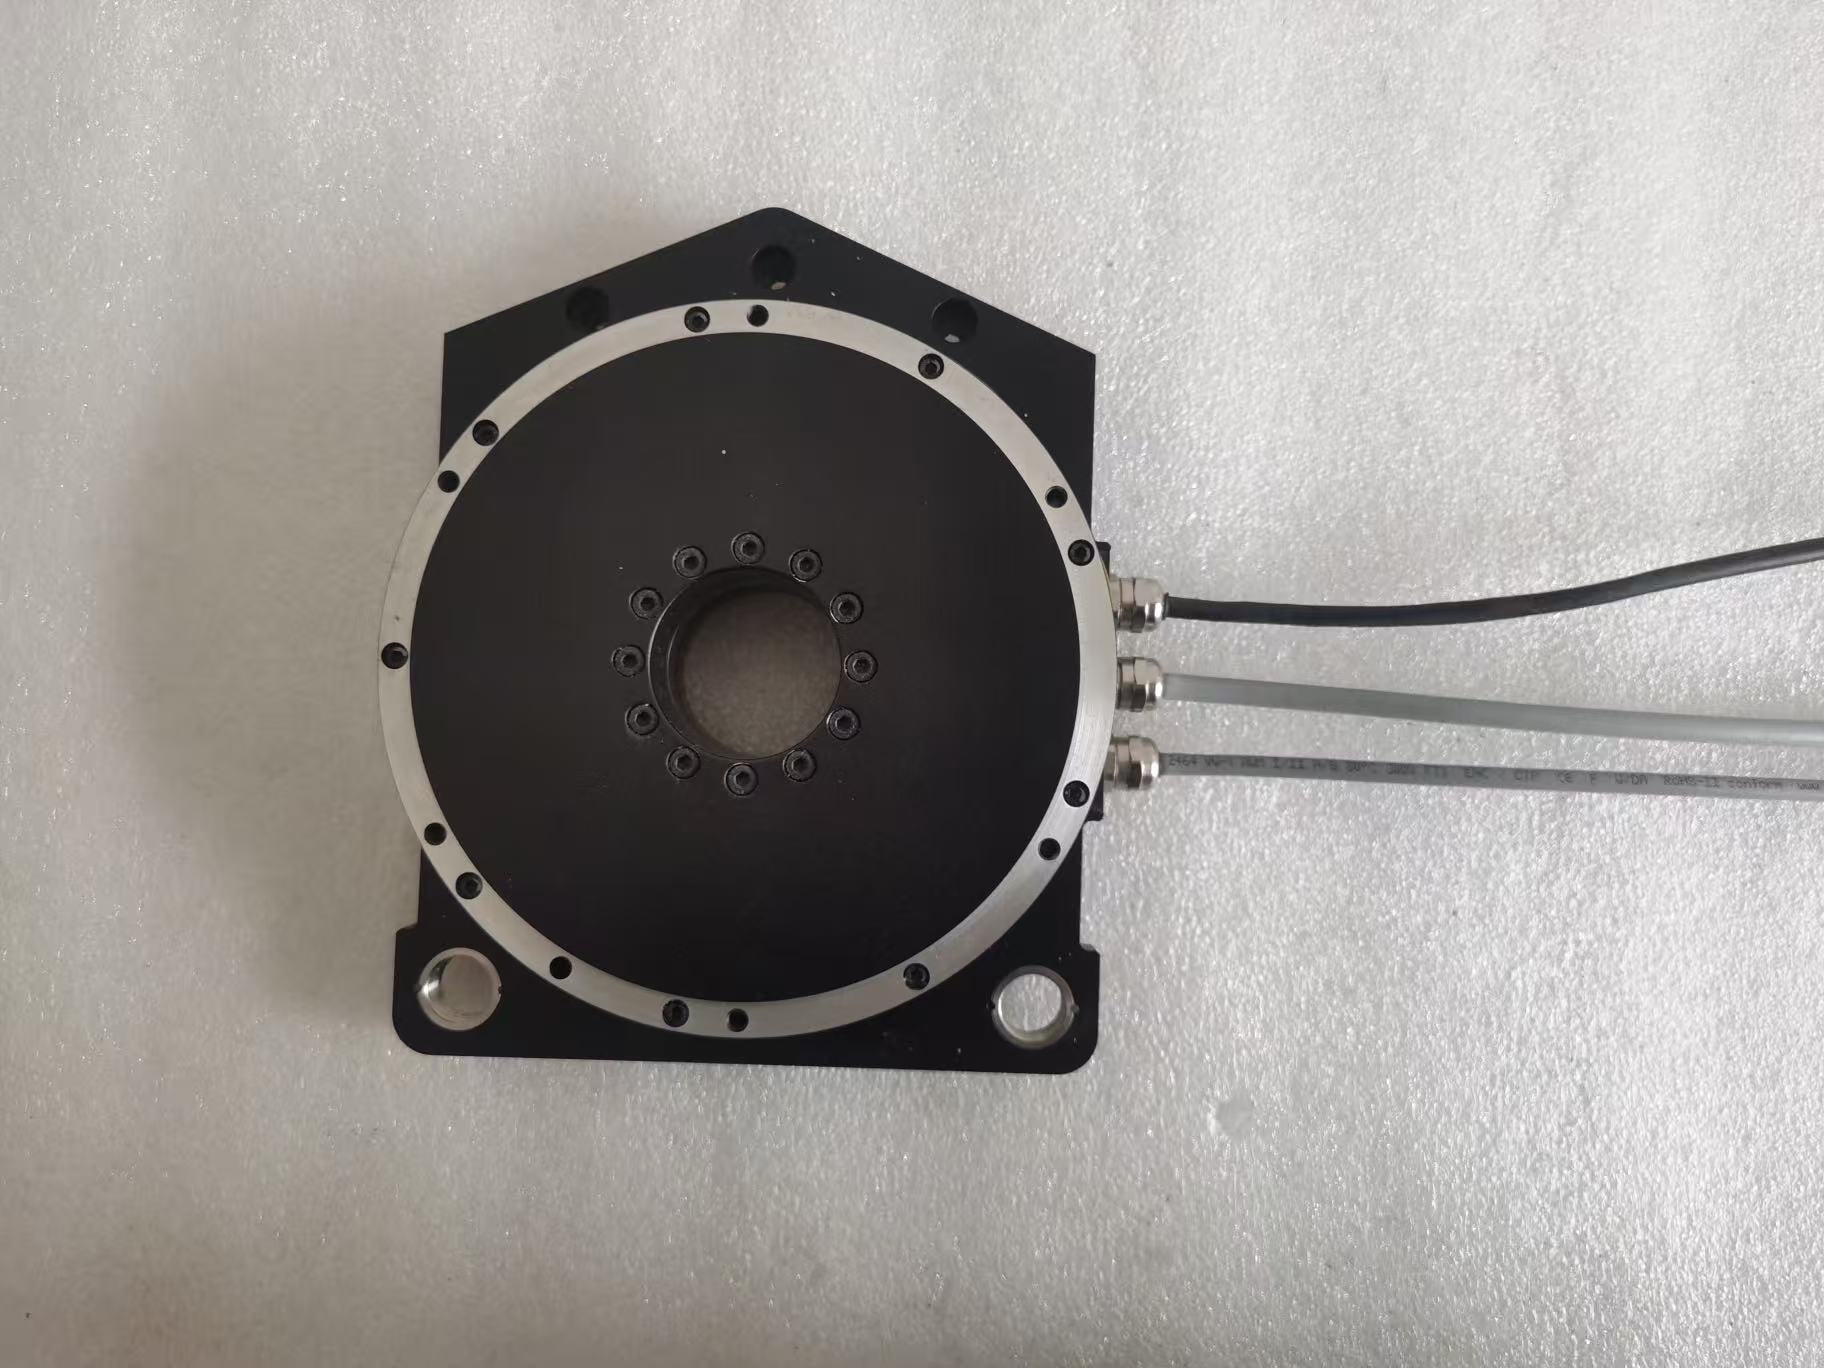
 중부하 정밀 위치 결정 및 산업 자동화를 위한 중공축 다이렉트 드라이브 모터중부하 자동화에서 정밀 위치 결정은 모터뿐만 아니라 모터와 부하 사이의 기계적 전달 장치에도 좌우됩니다. 중공축 다이렉트 드라이브 모터는 케이블, 공압 라인 및 기타 구성 요소를 위한 중앙 통로를 제공하면서 토크를 부하에 직접 전달합니다. 따라서 CNC 가공, 태양광, 리튬 배터리, 광학 검사 및 반도체 장비에 실용적인 솔루션입니다.
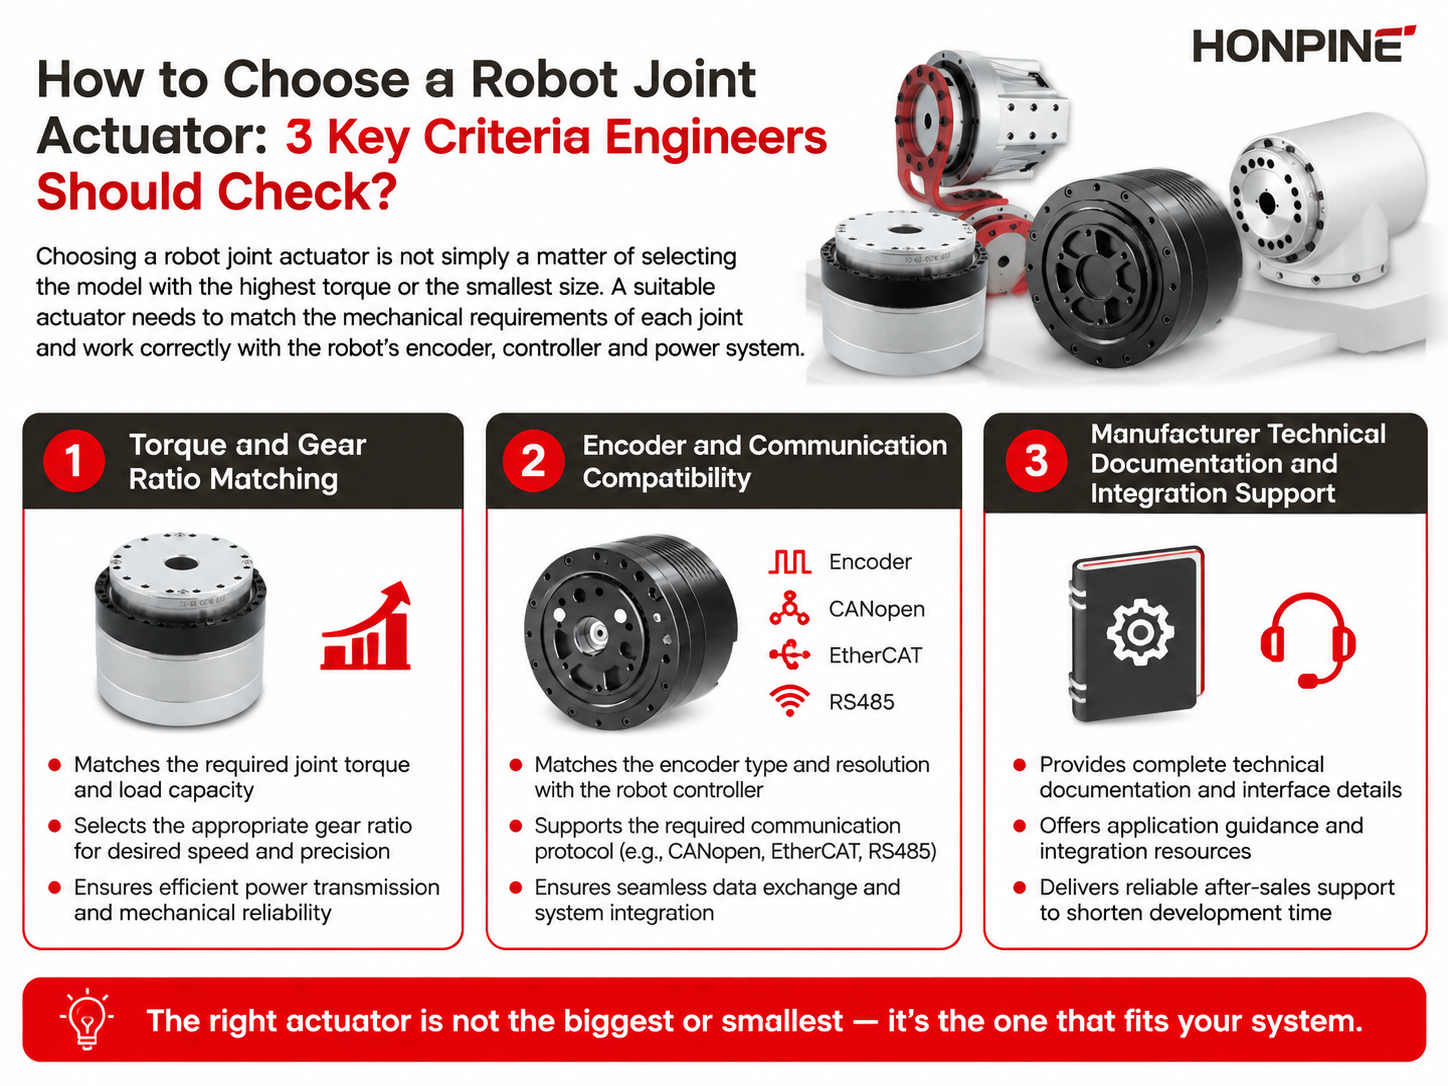
- 로봇 관절 액추에이터 선택 방법: 엔지니어가 확인해야 할 3가지 핵심 기준은?로봇 관절 액추에이터를 선택하는 것은 토크와 동작 성능뿐만 아니라 제어 안정성, 기계적 통합 및 개발 시간에도 영향을 미치는 엔지니어링 결정입니다. 산업용 로봇, 협동 로봇, 휴머노이드 로봇 및 기타 로봇 시스템의 경우, 적합한 액추에이터는 각 관절의 실제 요구 사항을 충족하는 동시에 로봇의 모터, 엔코더, 컨트롤러, 통신 네트워크 및 전력 아키텍처와 호환되어야 합니다. 이 글에서는 로봇 관절 액추에이터를 선택할 때 엔지니어가 평가해야 할 세 가지 핵심 기준, 즉 토크 및 기어비 매칭, 엔코더 및 통신 호환성, 그리고 제조업체의 기술 문서 및 엔지니어링 지원에 대해 설명하겠습니다.
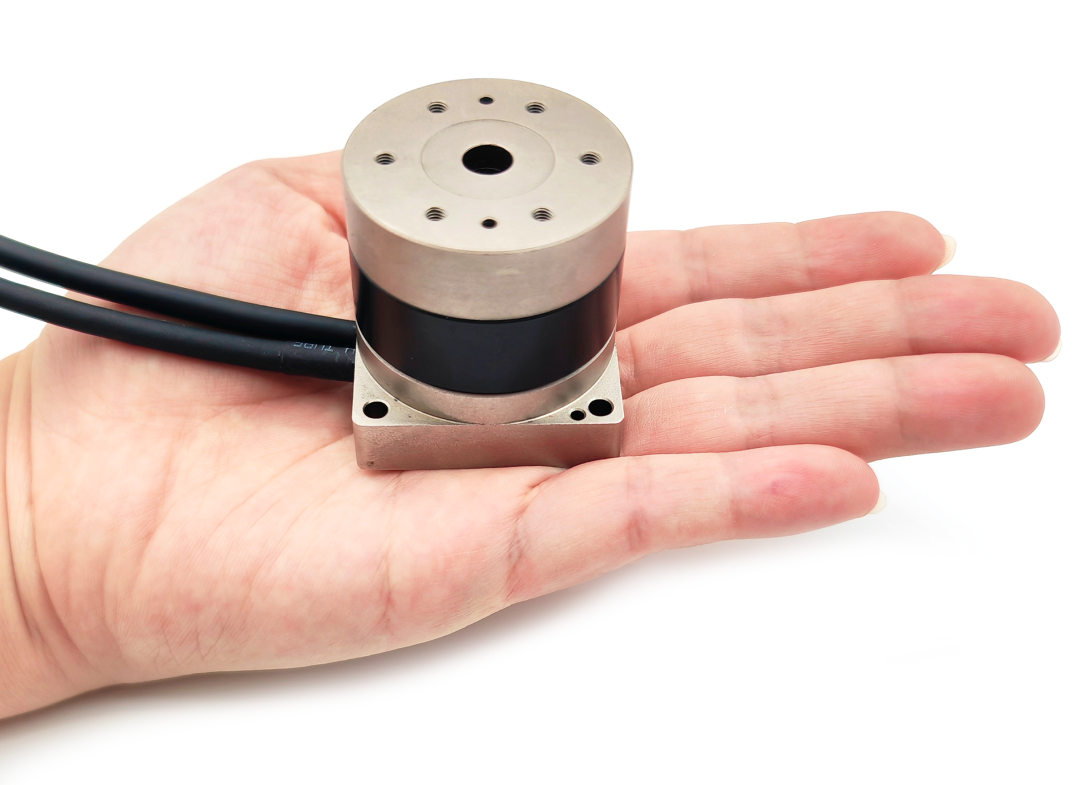
 정밀 회전 운동 및 산업 자동화를 위한 소형 DD 모터산업 자동화 장비가 더욱 소형화되고 고속화되며 정밀해짐에 따라, 회전 운동 시스템은 점점 제한되는 설치 공간 내에서 더 높은 성능을 요구받고 있습니다. 소형 DD 모터는 기존 감속 기어박스의 필요성을 없애는 다이렉트 드라이브 솔루션으로, 직접적인 토크 전달 경로, 높은 동적 응답성 및 정밀한 회전 운동 제어를 제공합니다. 3C 전자 및 반도체 장비부터 레이저 가공, 검사 시스템 및 정밀 회전 테이블에 이르기까지, 다이렉트 드라이브 모터 기술은 기존 기어 시스템을 대체할 수 있는 소형 대안을 제공합니다. 그러나 애플리케이션에서 더 높은 출력 토크와 토크 밀도가 요구되는 경우 하모닉 서보 액추에이터가 더 적합한 솔루션일 수 있습니다. 이 글에서는 소형 DD 모터의 작동 원리, 장점, 적용 분야 및 주요 선정 요소를 설명하고, 엔지니어링 관점에서 다이렉트 드라이브 및 하모닉 액추에이터 아키텍처를 비교합니다.