

토크 센서 및 통합 케이블 커넥터가 적용된 휴머노이드 로봇 하모닉 조인트 모듈


● 소개
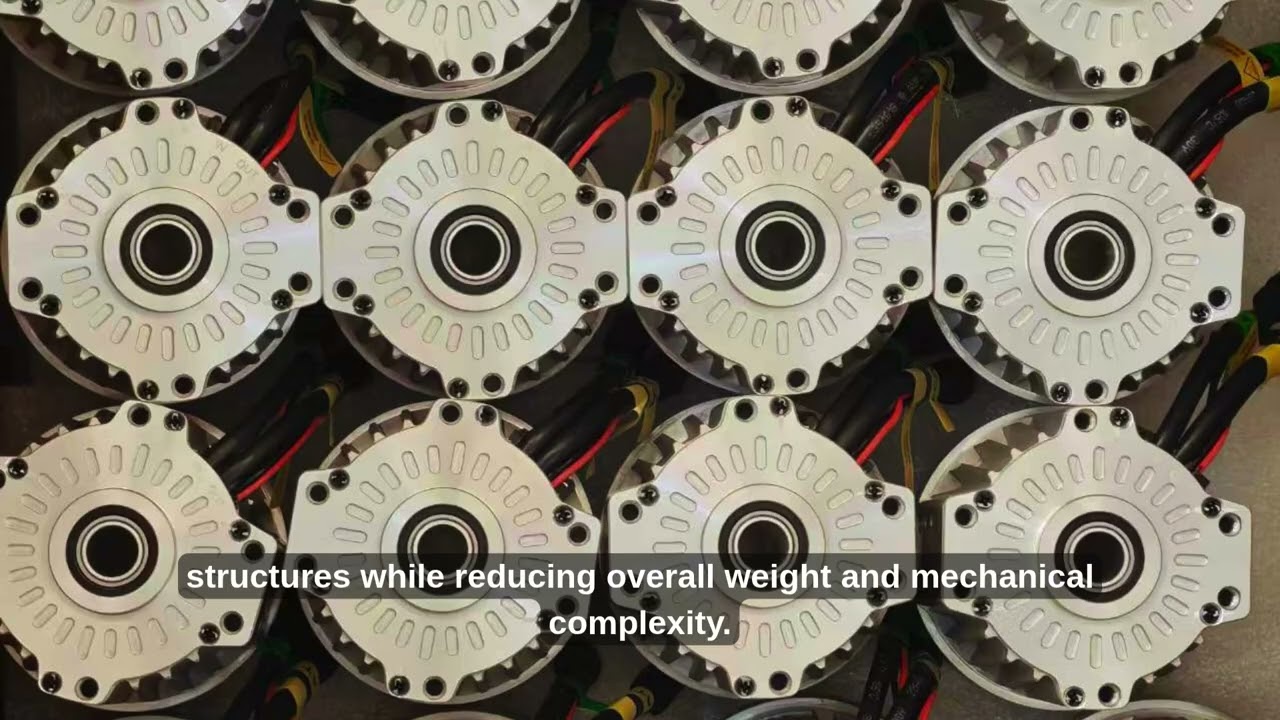
TCHL 하모닉 조인트 모듈은 토크 센서를 하모닉 드라이브 감속기에 직접 통합한 하모닉 조인트 모듈입니다. 토크 센서는 구동 시스템의 작동 상태와 필요한 토크 값을 정밀하게 측정하여 액추에이터의 부하를 정확하게 감지할 수 있습니다. 이를 통해 과부하를 방지하고 보다 안전한 인간-로봇 상호작용을 구현할 수 있습니다.
이 모듈은 케이블과 커넥터가 완전히 통합되어 있어 빠르고 정밀한 부품 연결이 가능하며, 고집적 설계를 통해 안전하고 응답성이 뛰어난 모션 제어를 지원합니다.
이 모듈은 케이블과 커넥터가 완전히 통합되어 있어 빠르고 정밀한 부품 연결이 가능하며, 고집적 설계를 통해 안전하고 응답성이 뛰어난 모션 제어를 지원합니다.
문의하기
다양한 연결 방식
이 조인트 모듈은 양면 장착, 단면 장착, 양측 관통 고정, 하단 장착, 방사형 고정, 로드 고정 등 유연하고 다양한 설치 옵션을 지원합니다:

디자이너가 말하다
주로 임바디드 인텔리전스 분야의 사용자를 위해 개발된 이 시스템은 종합적인 장착 인터페이스를 갖추고 있으며, 조인트의 부피와 무게를 크게 줄여 사용자가 연결 부품의 무게와 제조 복잡성을 체계적으로 낮출 수 있도록 합니다. 또한 조인트의 무게나 부피를 증가시키지 않고 출력 토크 센서를 통합하여 로봇이 더 높은 동적 응답 성능, 우수한 데이터 수집 품질 및 더 큰 하중 지지 능력을 달성할 수 있도록 합니다.

TCHL 하모닉 조인트 모듈의 특징
감속기 측에 힘/토크 센서를 통합하여 폐루프 힘 및 위치 제어 구현
케이블과 커넥터를 완전히 통합하여 로봇 배선을 더욱 간단하고 안정적으로 구현
초경량 설계: 14 사이즈 모델의 무게는 0.5 kg에 불과
전기 커넥터를 혁신적으로 통합하여 유연하고 다양한 설치 구성을 지원
CAN 및 EtherCAT 통신 프로토콜 지원
전원 공급장치와 멀티프로토콜 버스를 통합하여 14 사이즈 이상 중공축 관통 가능
사양
시트 1