


고속 충격 저항성 컴팩트 경량 유성 조인트 모듈


● 소개
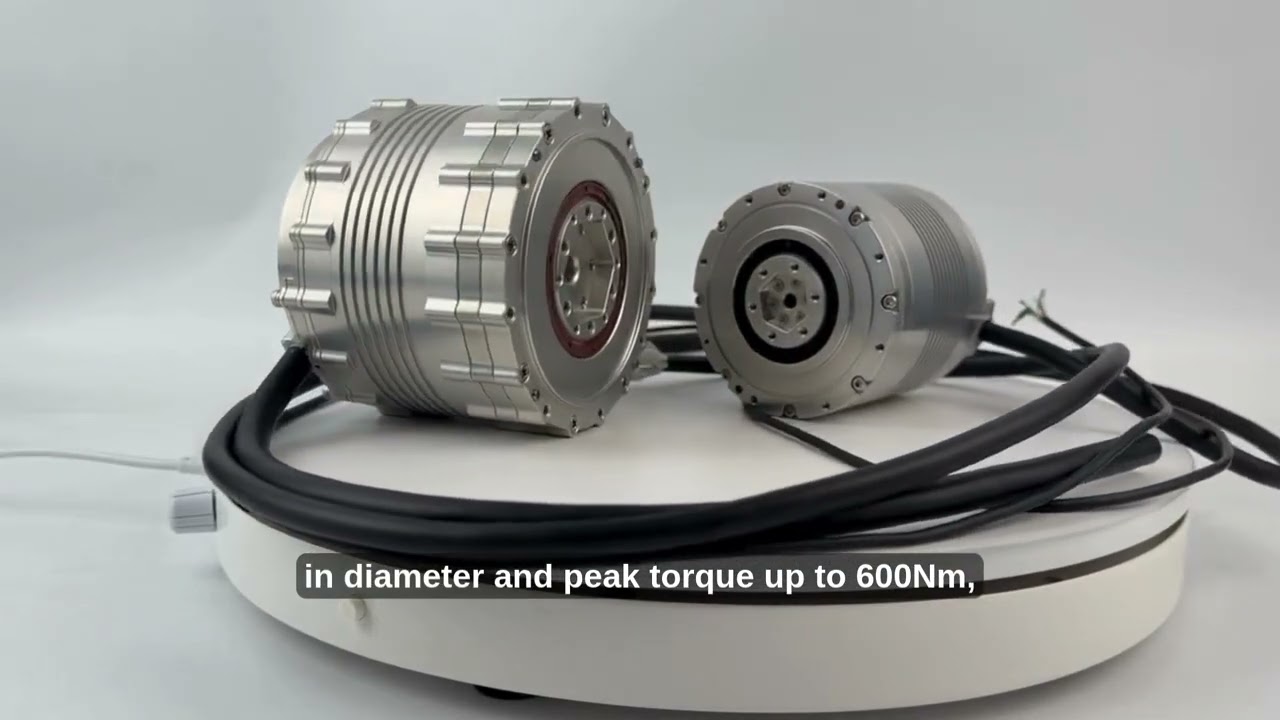
고속 성능, 내충격성, 컴팩트하고 경량화된 설계 등의 핵심 장점을 바탕으로 표준 유성 관절 모듈은 휴머노이드 로봇, 특수 로봇, 물류 AGV 및 산업 자동화 분야의 고부하 구동을 위한 선호 솔루션으로 자리 잡았으며, 로봇 성능 향상과 적용 시나리오 확대를 이끌고 있습니다.
응용
● 높은 토크 밀도와 출력 성능
다단 유성 감속 구조: 여러 단의 기어 조합을 통해 토크 밀도를 20N·m/kg 이상으로 높일 수 있어 로봇의 고부하 구동이 필요한 고관절, 다리 및 기타 부위에 적합합니다.
피크 토크 출력: 더 높은 피크 토크를 출력하여 동적 동작 시나리오의 순간적인 출력 요구를 충족합니다.
● 내충격성 및 높은 신뢰성
유성 기어 변속의 장점: 기어 맞물림을 통해 충격력을 분산하며, 비상 정지 및 고주파 부하 변동과 같은 가혹한 작동 조건을 견딜 수 있어 이족 보행 로봇의 보행 및 점프와 같은 고동적 시나리오에 적합합니다.
양산 관리 용이성: 유성 감속기 솔루션은 기술이 성숙했으며 양산 시 일관성과 신뢰성이 높아 대규모 적용에 적합합니다.
● 컴팩트한 구조와 경량 설계
높은 통합도: 유성 감속기, 프레임리스 모터, 엔코더 등의 구성 요소를 중첩 배치하는 설계로 기존 솔루션보다 부피를 30% 줄였습니다.
경량 소재: 고강도 합금과 컴팩트한 배치를 적용해 휴머노이드 로봇의 엄격한 경량화 및 고에너지 효율 요구를 충족합니다.
● 높은 정밀도와 낮은 에너지 소비
낮은 코깅 토크와 이중 엔코더 폐루프 제어: 토크 리플을 줄이며, 이중 절대 엔코더(모터 측 + 출력 측)와 결합해 ±0.05°의 반복 위치 정밀도를 구현합니다.
전달 효율 최적화: 유성 감속기의 전달 효율은 80% 이상입니다.
● 다축 협조 제어
CAN 버스 프로토콜을 지원하여 로봇의 다자유도 협조 동작 요구를 충족합니다.
● 경제성과 유지보수 편의성
무보수 설계: 안정적인 유성 감속기 구조로 정기적인 윤활이 필요하지 않아 장기 사용 비용을 절감합니다.
모듈형 인터페이스: 표준화된 설계로 신속한 교체와 업그레이드가 가능해 로봇 개발 주기를 단축합니다.
특징
● 동력 장치
프레임리스 토크 모터: 컴팩트한 동력원을 제공하며 높은 동적 응답 요구에 적합합니다.
2단 유성 감속기: 중첩된 기어 구조로 공간을 최적화하고 토크 전달 효율을 향상합니다.
● 감지 및 제어
이중 절대 엔코더(모터 측 + 출력 측): 완전 폐루프 제어를 지원하여 위치 정밀도를 향상합니다.
마찰 브레이크: 비상 정지 시 안전성과 정지 상태에서의 기동 안정성을 보장합니다.
● 통신 모듈
CAN 버스 프로토콜을 지원하며 다축 협조 제어와 호환됩니다.