










현재 태그:hub motor
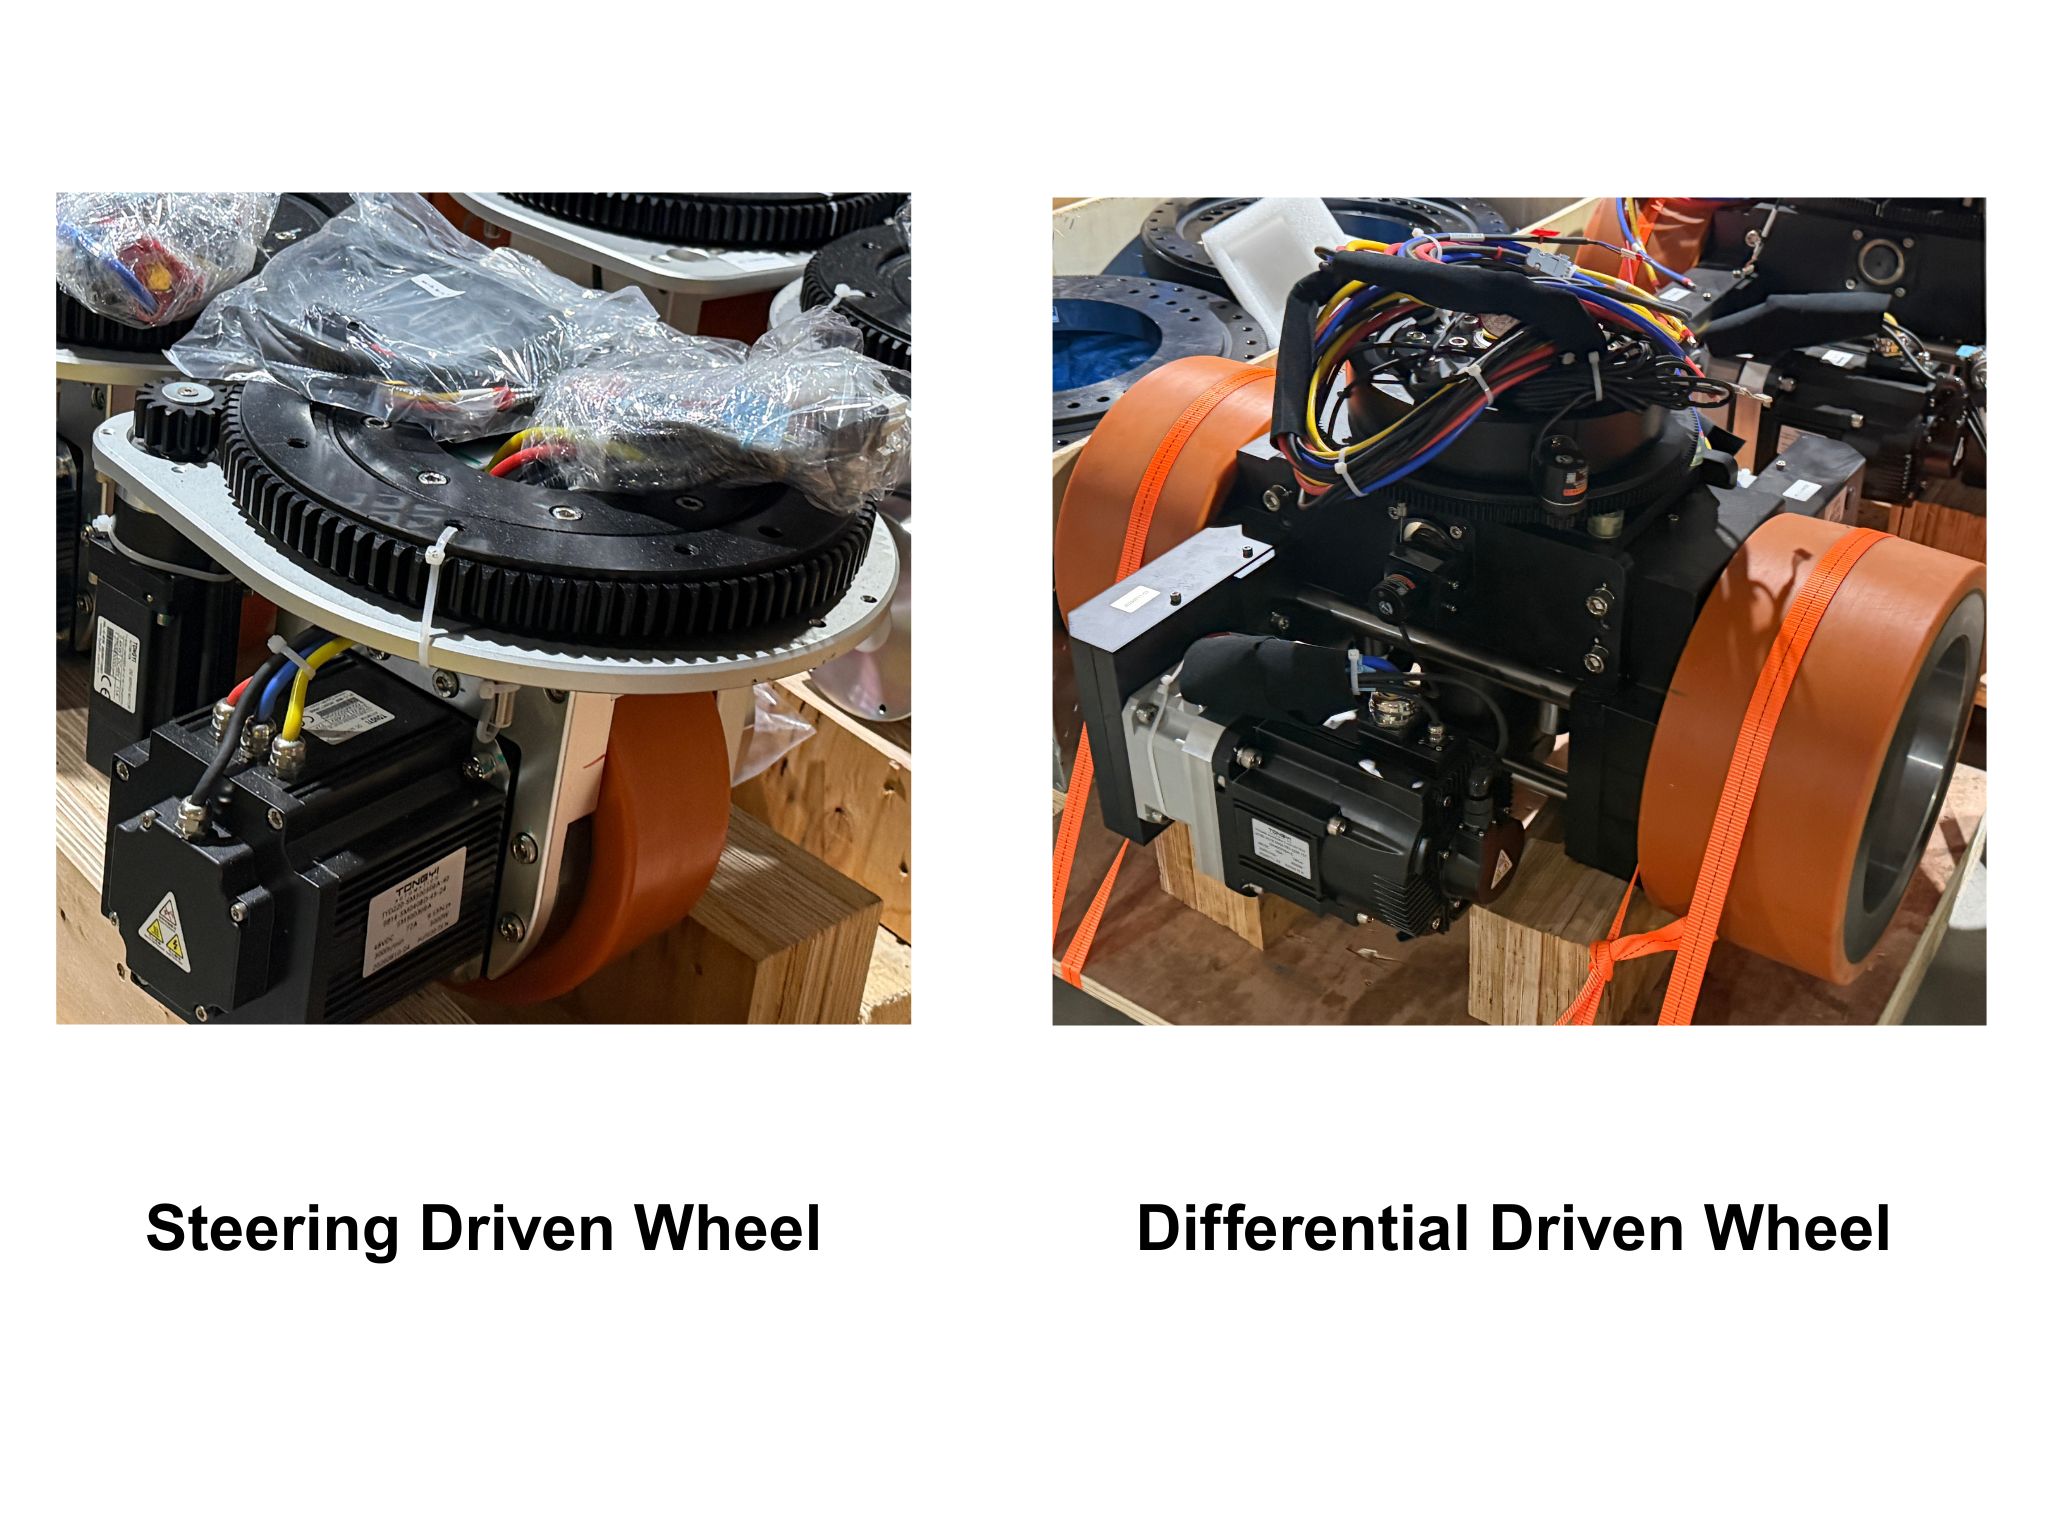
 AGV 구동 시스템 선택: 차동 구동, 조향 구동 및 메카넘 허브 모터 중 어떻게 선택해야 할까요?AGV가 물류 자동화, 제조, 창고 및 중량물 자재 취급 분야에서 더욱 널리 사용됨에 따라 적합한 구동 시스템의 선택이 점점 더 중요해지고 있습니다. 차동 구동, 조향 구동 및 메카넘 구동은 각각 휠 구조, 하중 분배, 견인력, 조향 및 모션 제어에 대해 서로 다른 요구 사항을 가집니다. 이러한 차이는 AGV의 위치 결정 정밀도, 회전 성능, 휠 마모 및 장기 신뢰성에 직접적인 영향을 미칩니다. 이 글에서는 일반적인 세 가지 AGV 구동 시스템을 비교하고 차량 구조, 작동 조건, 하중 및 요구되는 기동성에 따라 적절한 AGV 허브 모터와 휠 구성을 선택하는 방법을 설명합니다.
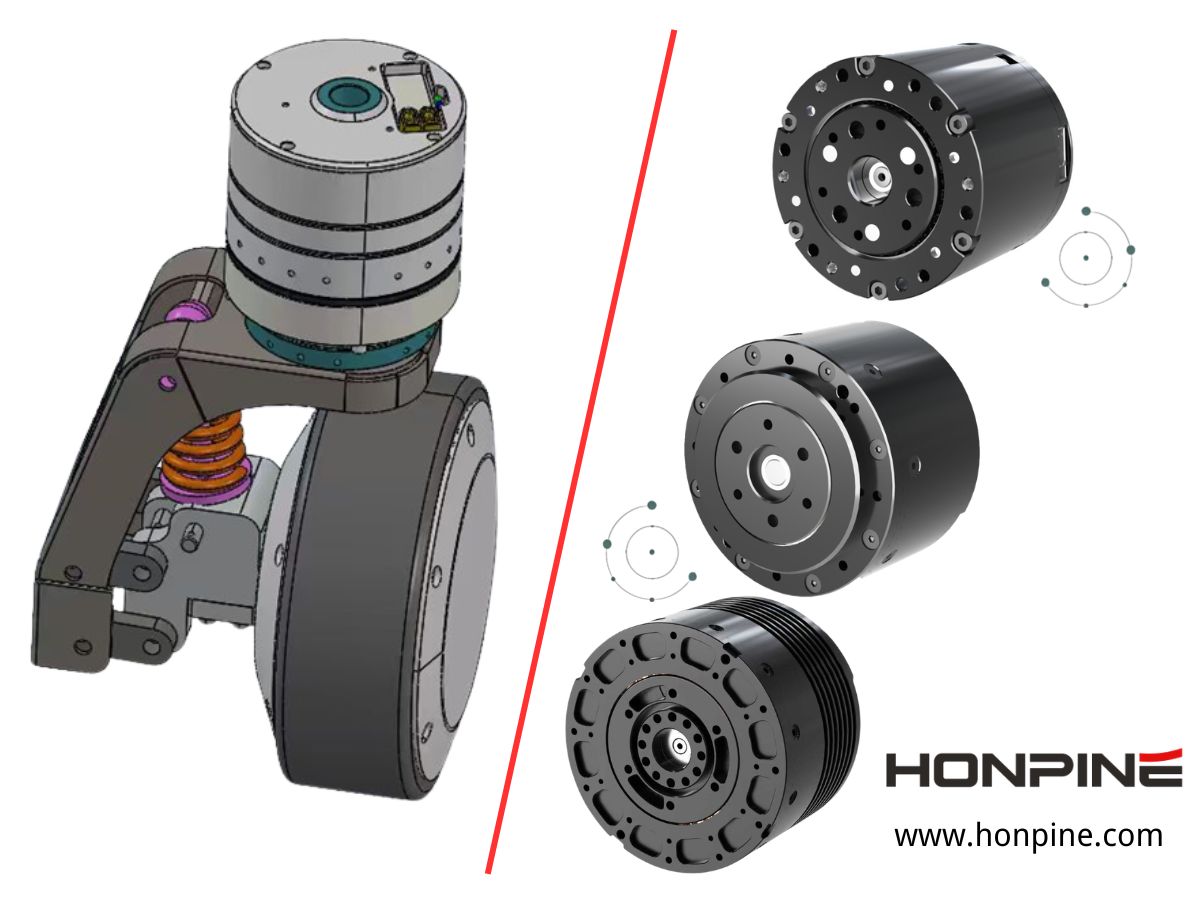
- AGV 휠 허브 모터용 유성 구동 액추에이터: 토크, 회전 반경 및 구동 통합 과제 해결안녕하세요, 여러분. 저는 HONPINE의 기술 이사 Theodore Li입니다. 오늘은 유성 구동 액추에이터가 AGV 휠 허브 모터 시스템의 실질적인 과제를 어떻게 해결할 수 있는지 말씀드리고자 합니다. AGV와 AMR은 중량물 적재 상태의 출발, 가속, 경사로 등판 및 잦은 방향 전환을 위해 충분한 휠 토크가 필요하며, 동시에 구동 시스템은 제한된 섀시 공간에 맞도록 충분히 컴팩트해야 합니다. 유성 구동 액추에이터는 모터와 유성 감속 메커니즘을 결합하여 고속 모터 출력을 휠에 필요한 저속·고토크 운동으로 변환합니다. 이 글에서는 토크, 감속비, 휠 직경, 등판 능력, 회전 반경, 직접 구동 시스템 및 하모닉 구동 액추에이터를 포함하여 유성 구동 액추에이터와 AGV 휠 허브 모터의 관계를 살펴보겠습니다.
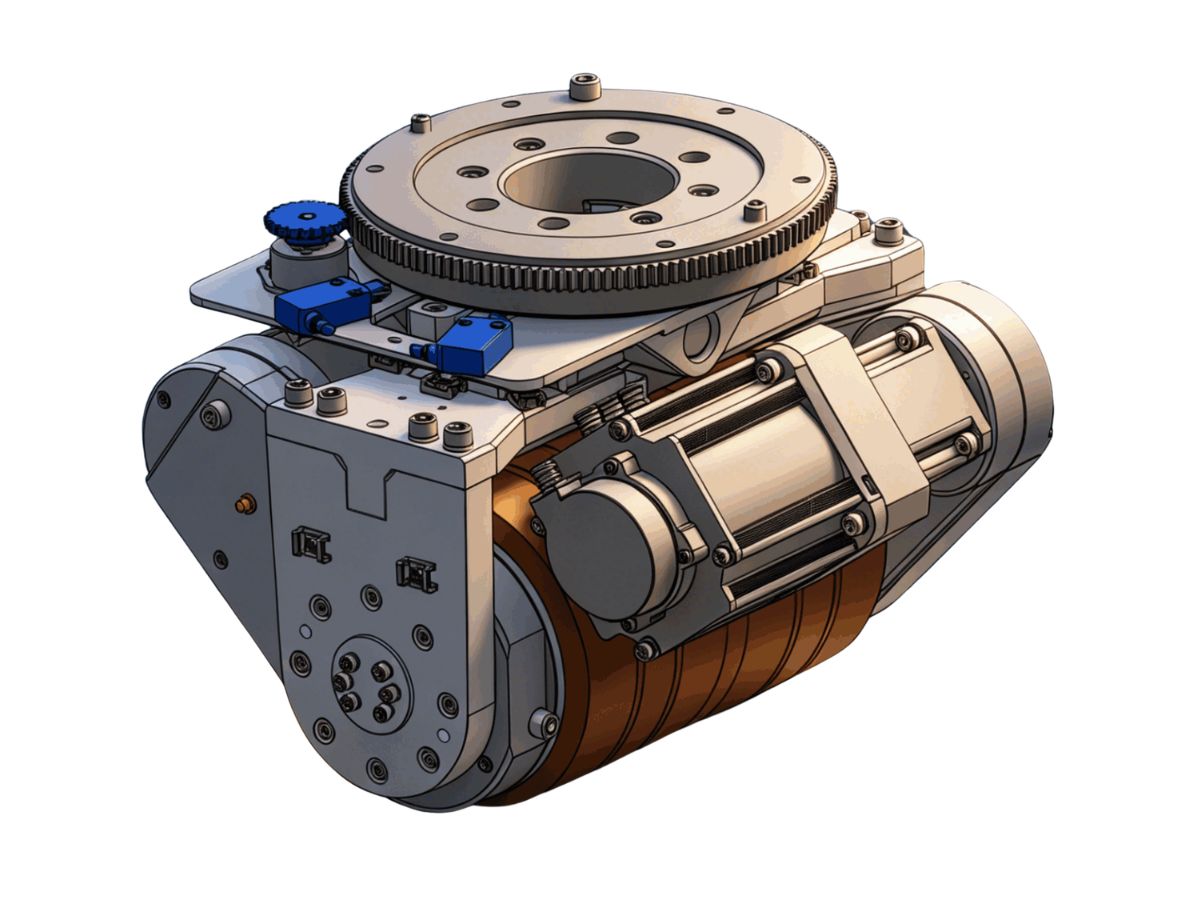
- 차동 조향 2구동휠 DC 모터 액추에이터차동 조향 구동휠은 각 휠에 DC 모터와 같은 독립 액추에이터가 장착된 2륜 구동 시스템입니다. 이 명칭은 차량의 운동 벡터가 독립적으로 구동되는 두 휠의 결합된 움직임으로 생성되는 데서 유래했습니다. 두 구동 모터가 반대 방향 또는 서로 다른 속도로 회전하도록 제어하면, 모터 토크가 기어박스와 폴리우레탄 코팅 휠을 통해 전달되어 차동 구동 유닛 내의 두 휠이 반대 방향 또는 서로 다른 속도로 회전하게 됩니다. 이를 통해 필요한 조향 각도가 생성되고 차량 조작이 가능해집니다.

{item.title}
{item.description}




