


현재 태그:정밀 회전 플랫폼
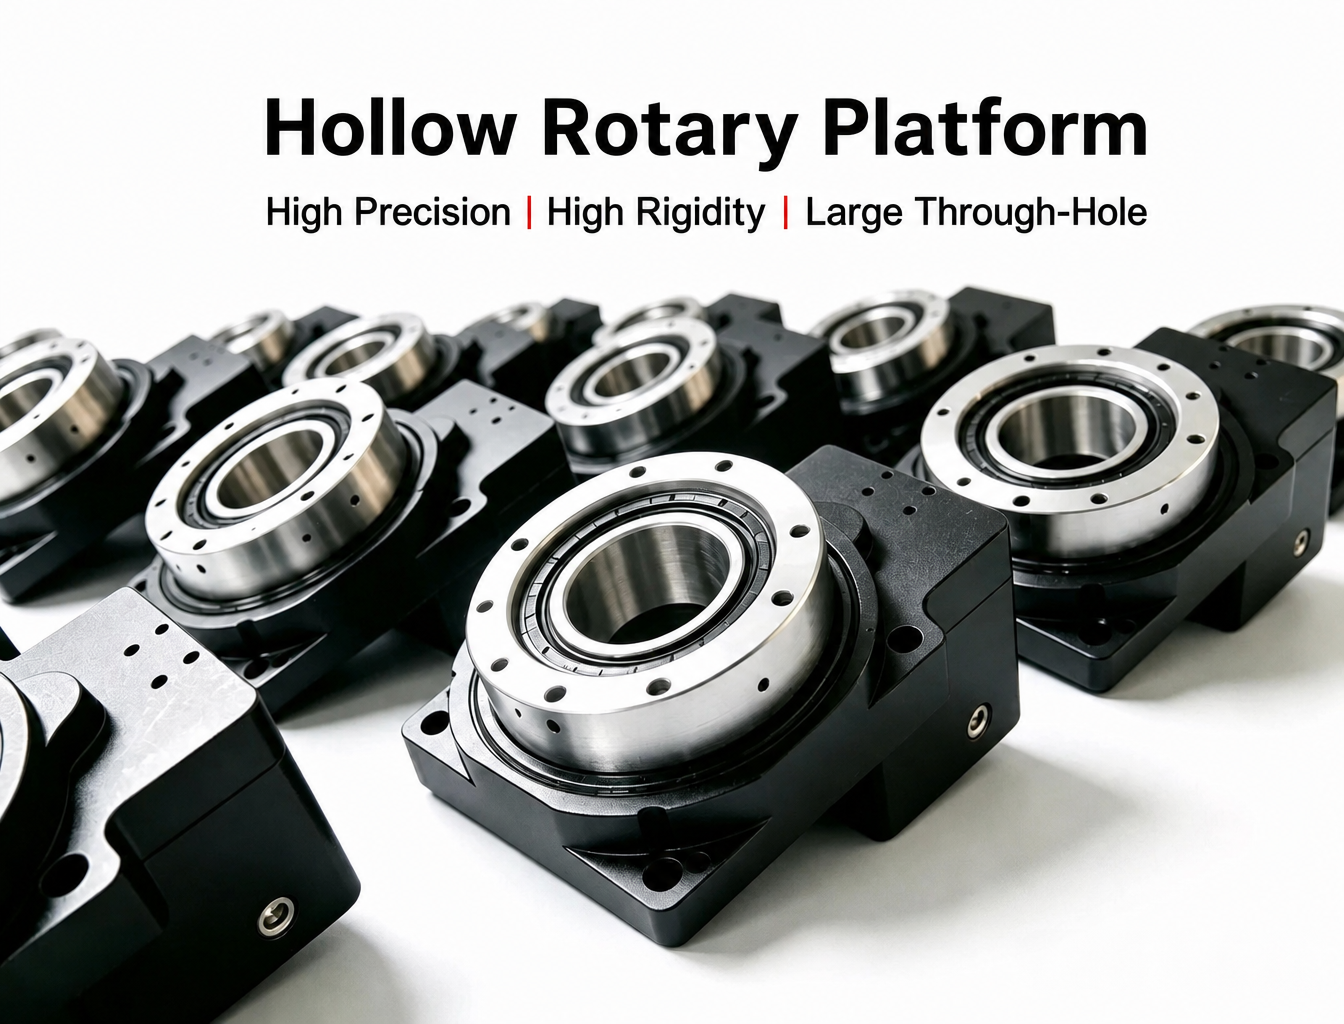
 중공 회전 플랫폼을 선택하는 방법: 완벽한 선택 가이드중공 회전 플랫폼은 회전 위치 결정, 컴팩트한 통합 및 회전축을 통한 케이블 배선이 필요한 정밀 자동화 분야에서 널리 사용됩니다. 그러나 적합한 플랫폼을 선택하려면 정격 토크나 최대 속도만 비교해서는 안 됩니다. 하중, 편심, 전도 모멘트, 관성, 위치 결정 정확도, 중공 관경, 가속도, 듀티 사이클 및 설치 조건은 모두 회전 시스템의 실제 성능에 영향을 미칩니다. 이 가이드에서는 CNC 인덱싱, 웨이퍼 핸들링, 비전 검사, 레이저 가공, 디스펜싱 및 기타 정밀 회전 애플리케이션용 중공 회전 플랫폼을 선택할 때 엔지니어가 고려해야 할 주요 파라미터를 설명합니다.
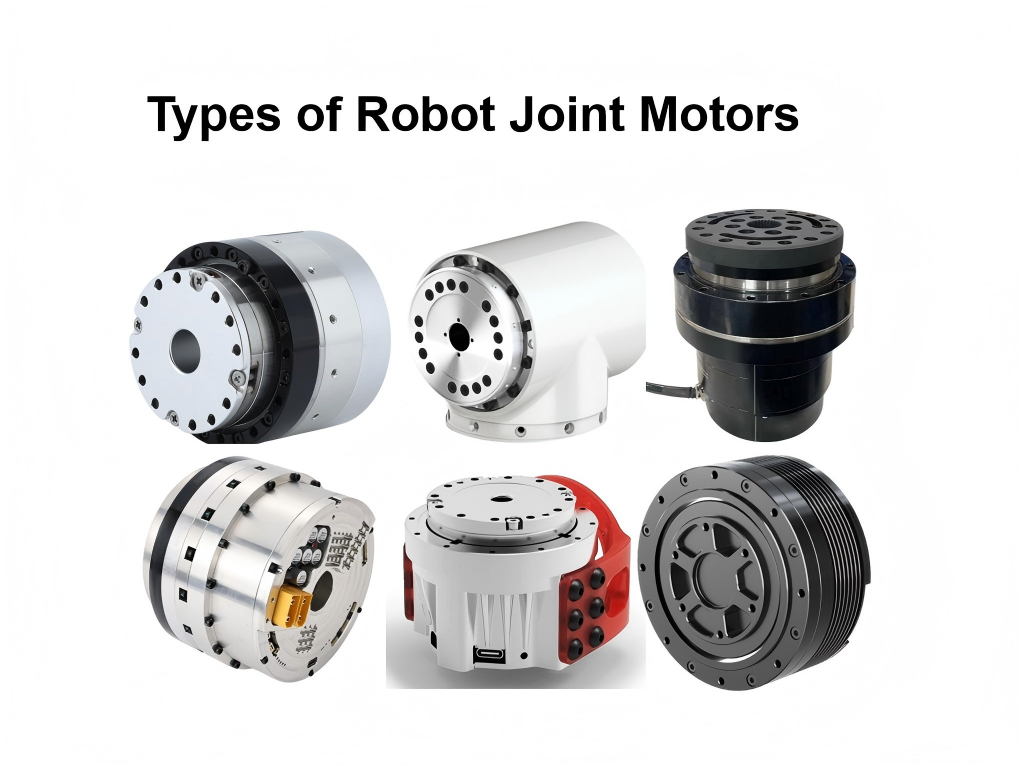
 로봇 관절 모터의 유형: 모델 선택, 장점 및 단점로봇 관절 모터는 로봇의 성능, 정밀도, 효율 및 적재 용량을 결정하는 핵심 부품 중 하나입니다. 적용 분야에 따라 로봇 관절에는 전기식, 유압식, 공압식 또는 기타 구동 기술을 사용할 수 있습니다. 그중 전기 구동 솔루션은 현대 로봇, 특히 휴머노이드 로봇, 산업용 로봇, 협동 로봇 및 모바일 로봇의 주류 선택지가 되었습니다. 전기식 로봇 관절 모터는 전달 방식에 따라 하모닉 드라이브, 유성 감속기, 사이클로이드 감속기, 볼 스크루 및 직접 구동 솔루션으로 세분화할 수 있습니다. 각 유형은 정밀도, 토크 밀도, 효율, 충격 저항성, 크기, 비용 및 역구동성 측면에서 각각의 장단점을 가지고 있습니다. 특정 적용 분야에 적합한 로봇 관절 모터를 선택하려면 이러한 차이를 이해하는 것이 필수적입니다.
 높은 반복 위치 결정 정확도의 직각 중공 로터리 액추에이터직각 중공 로터리 액추에이터는 표준 중공 로터리 테이블의 향상된 버전으로, 공간 최적화를 위해 입력 방향을 전환하는 통합 직각 베벨 기어 세트를 적용했습니다. 핵심 중공 구조를 통해 에어 튜브, 전기 케이블 등의 배관이 회전 테이블 중앙을 통과할 수 있어 기존 회전 메커니즘에서 흔히 발생하는 케이블 엉킴 문제를 해결합니다. 서보 모터로 구동되는 이 플랫폼은 기어 감속 또는 웜 기어 전동을 활용하여 고정밀 각도 제어를 구현하며, 뛰어난 강성과 반복 위치 결정 정확도를 제공합니다.