


현재 태그:joint module
 하모닉 기어 로봇 구동 모듈을 선택할 때 STO 기능을 포함해야 합니까?STO는 하모닉 기어 로봇 구동 모듈용 안전 스위치로, 산업용 로봇, 자동화 생산 라인, 의료 및 재활 장비, 물류 및 창고 시스템, 서비스 로봇에 일반적으로 사용됩니다.
- 토크 센서 내장 OMG 초소형 하모닉 드라이브 조인트 모듈HONPINE TCHL 시리즈 하모닉 드라이브 조인트 모듈은 경량 설계, 통합 수준, 연결 편의성과 같은 여러 측면에서 혁신적인 향상을 실현한 획기적인 제품입니다. 이 글에서는 그 혁신적인 개선 사항을 함께 분석합니다.
- 고성능 휴머노이드 로봇의 가격을 낮추는 것이 왜 이렇게 어려울까요?And 고조파 관절 모듈은 왜 여전히 대체 불가능할까요?핵심 이유는 피할 수 없는 한 가지 요구사항에 있습니다: 높은 자유도. 높은 DOF는 휴머노이드 로봇에 필수적이며, 이는 직접적으로 하모닉 관절 모듈이 전체 시스템 가치에서 지속적으로 높은 비중을 차지하게 만듭니다.
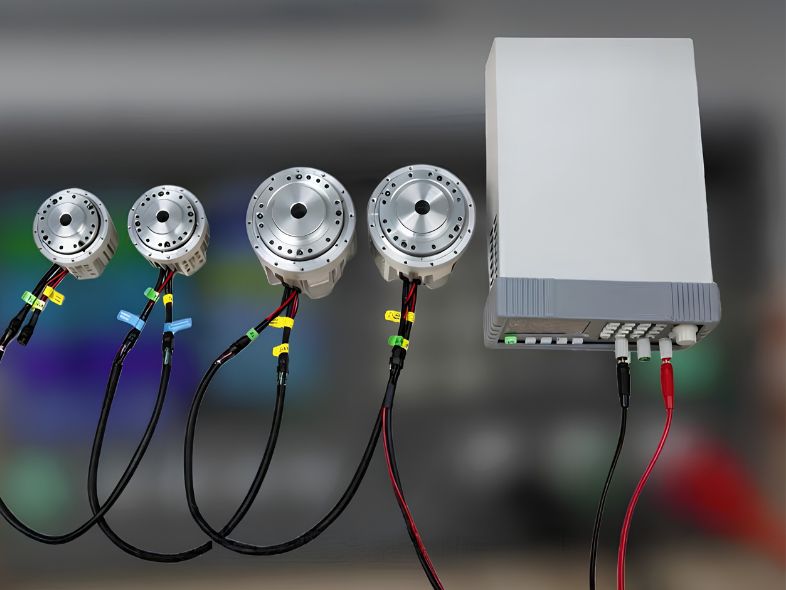
 통합 로봇 관절 모듈은 로봇 배선 및 제어 아키텍처를 어떻게 재편하고 있는가?통합 로봇 관절 모듈은 모터, 감속기, 드라이브, 엔코더 및 센싱 부품을 컴팩트한 모션 유닛에 결합함으로써 로봇 설계 방식을 변화시키고 있습니다. 기존의 분산형 아키텍처와 비교할 때, 이러한 통합 방식은 케이블 복잡성을 줄이고 전원 및 통신 연결을 단순화하며 더욱 컴팩트한 로봇 구조를 지원할 수 있습니다. 휴머노이드 로봇이 더 높은 수준의 동작 협응, 응답 속도, 정밀도 및 통합성을 요구함에 따라 로봇 관절 모듈은 지능형 제어 시스템과 물리적 움직임 사이에서 점점 더 중요한 인터페이스가 되고 있습니다. 이 글에서는 HONPINE TCHL 하모닉 드라이브 로봇 관절 모듈을 예로 들어 통합 로봇 관절 모듈이 로봇 배선 및 제어 아키텍처를 어떻게 재편하는지 설명합니다.