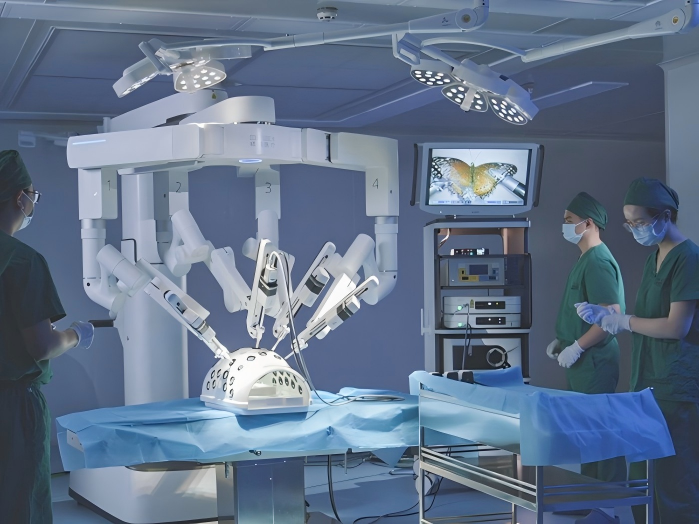
최소 침습 수술 로봇은 극히 제한된 기계적 공간 내에서 정밀한 움직임을 제공할 수 있는 고집적 전동 시스템을 필요로 합니다. 로봇 기구가 더욱 소형화되고 정교해짐에 따라, 기존 전동 아키텍처는 크기, 텐던 탄성, 마찰, 히스테리시스 및 기계적 통합과 관련된 과제에 직면할 수 있습니다. 소형 하모닉 드라이브는 작은 기계적 설치 공간에서 높은 감속비의 정밀 전동, 낮은 백래시 및 컴팩트한 치수를 제공함으로써 하나의 잠재적인 접근 방식을 제시합니다. 이 글에서는 소형 하모닉 전동이 수술 로봇에 중요한 이유를 설명하고, 외부 텐던 구동 및 원위부 전동 아키텍처를 비교하며, 소형 로봇 관절, 유연 로봇 기구 및 기타 정밀 메커니즘을 위한 HONPINE의 CSF-mini 소형 하모닉 감속기 설계 시 주요 엔지니어링 고려 사항을 논의합니다.