


높은 위치 결정 정확도를 갖춘 고정밀 로봇 하모닉 관절 액추에이터
● 소개
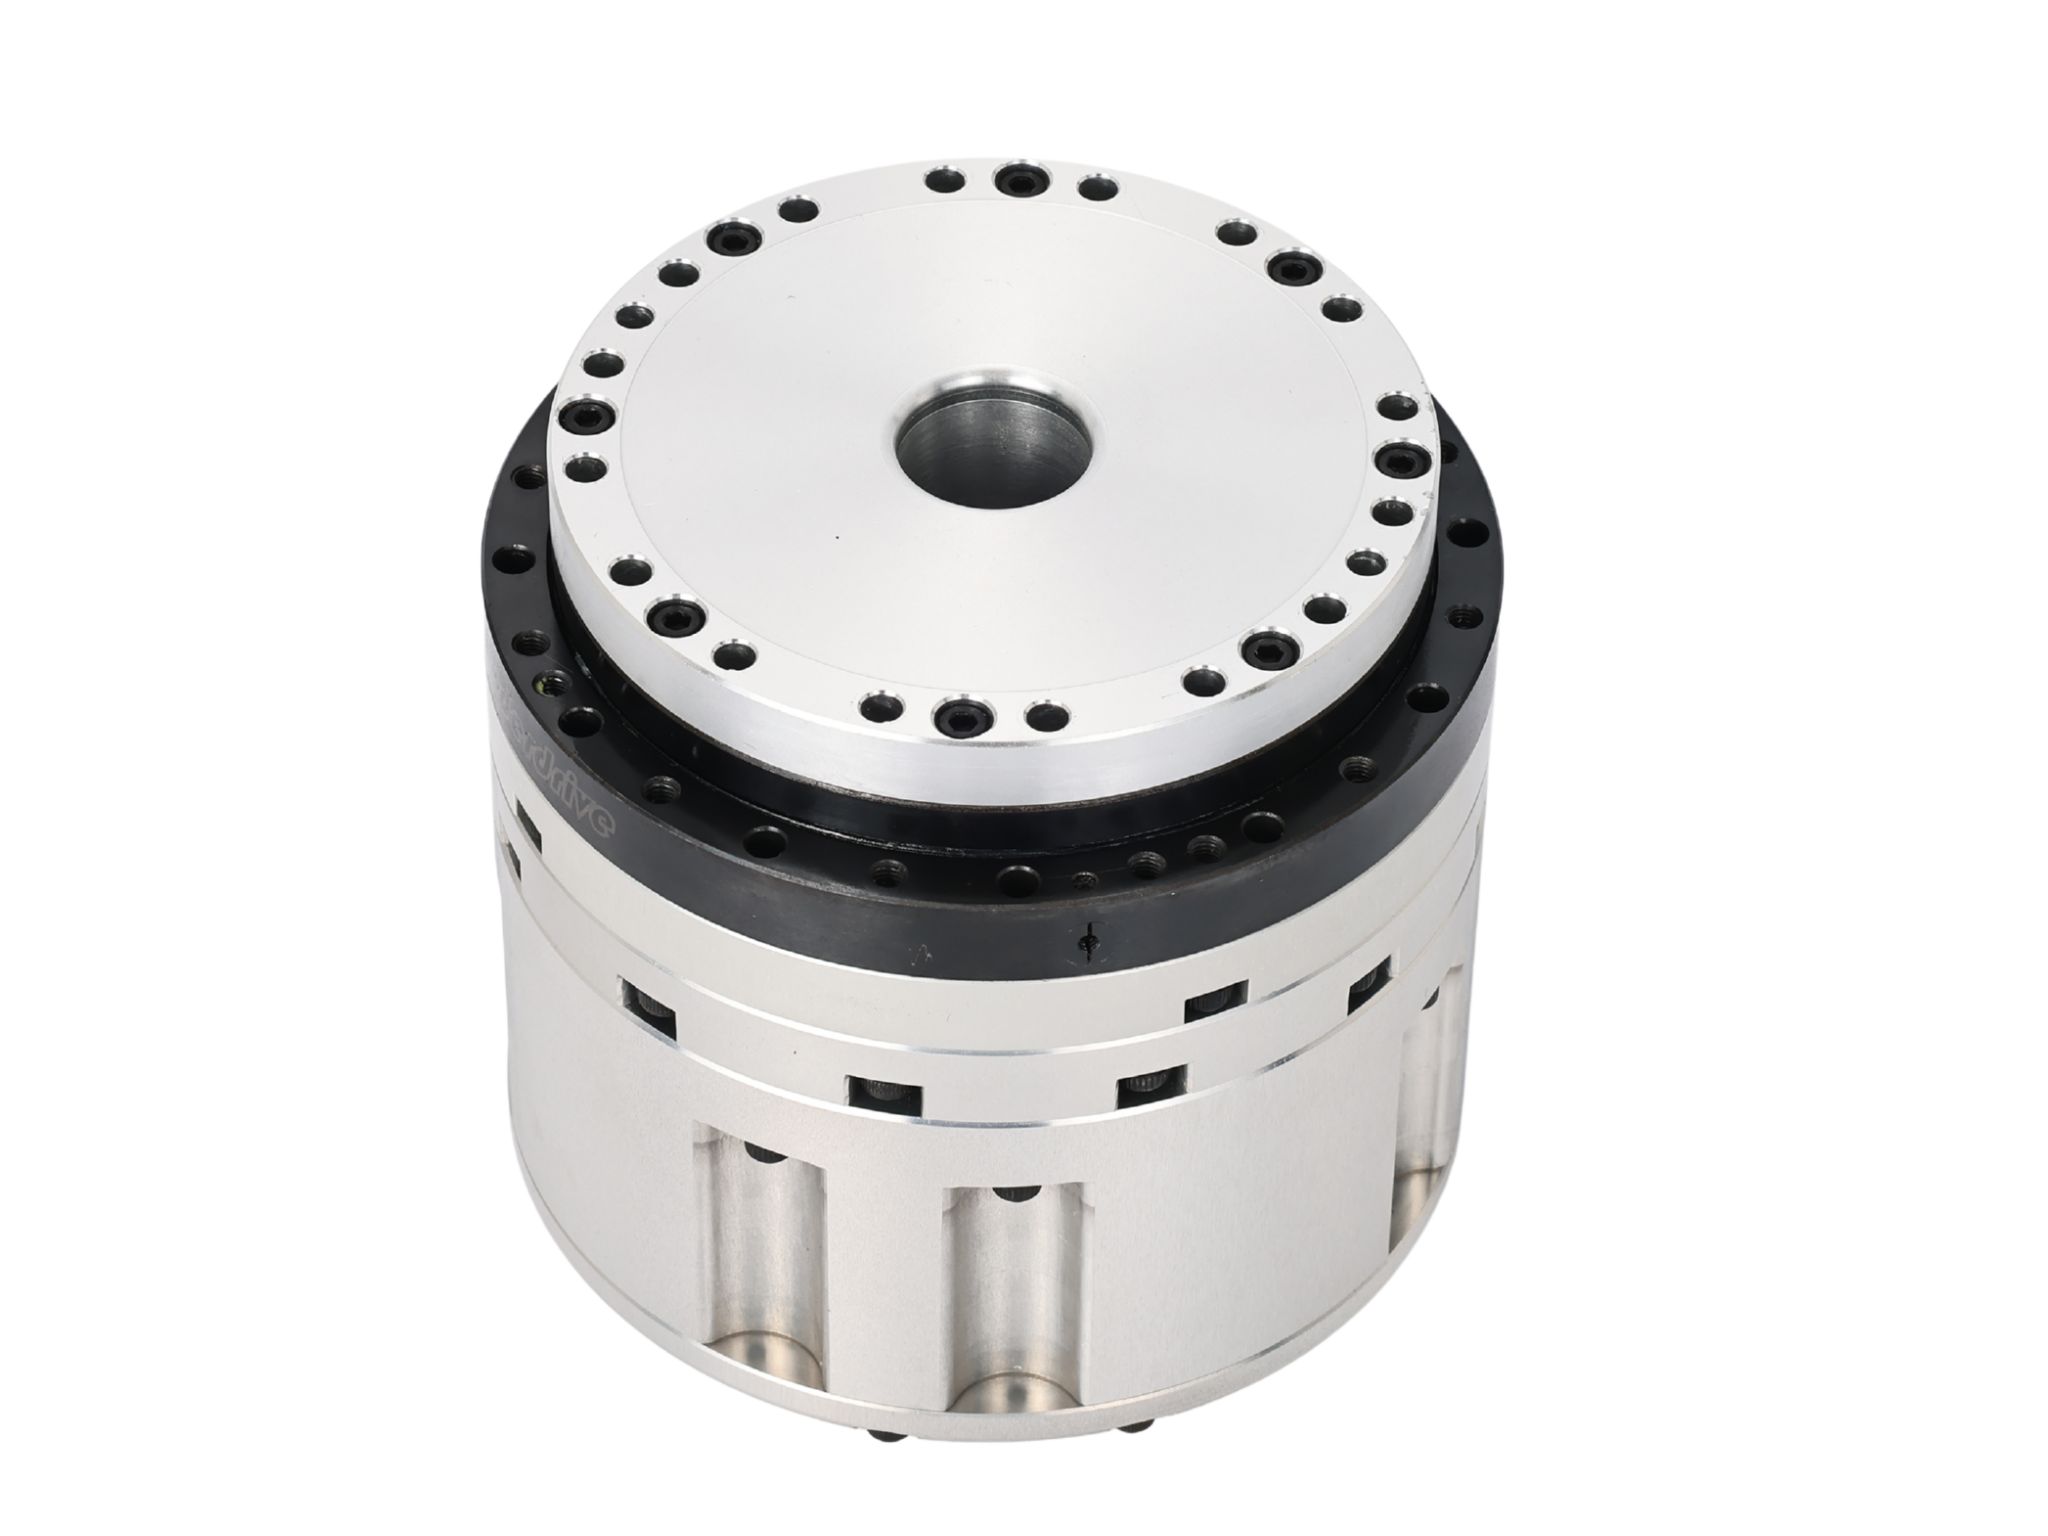
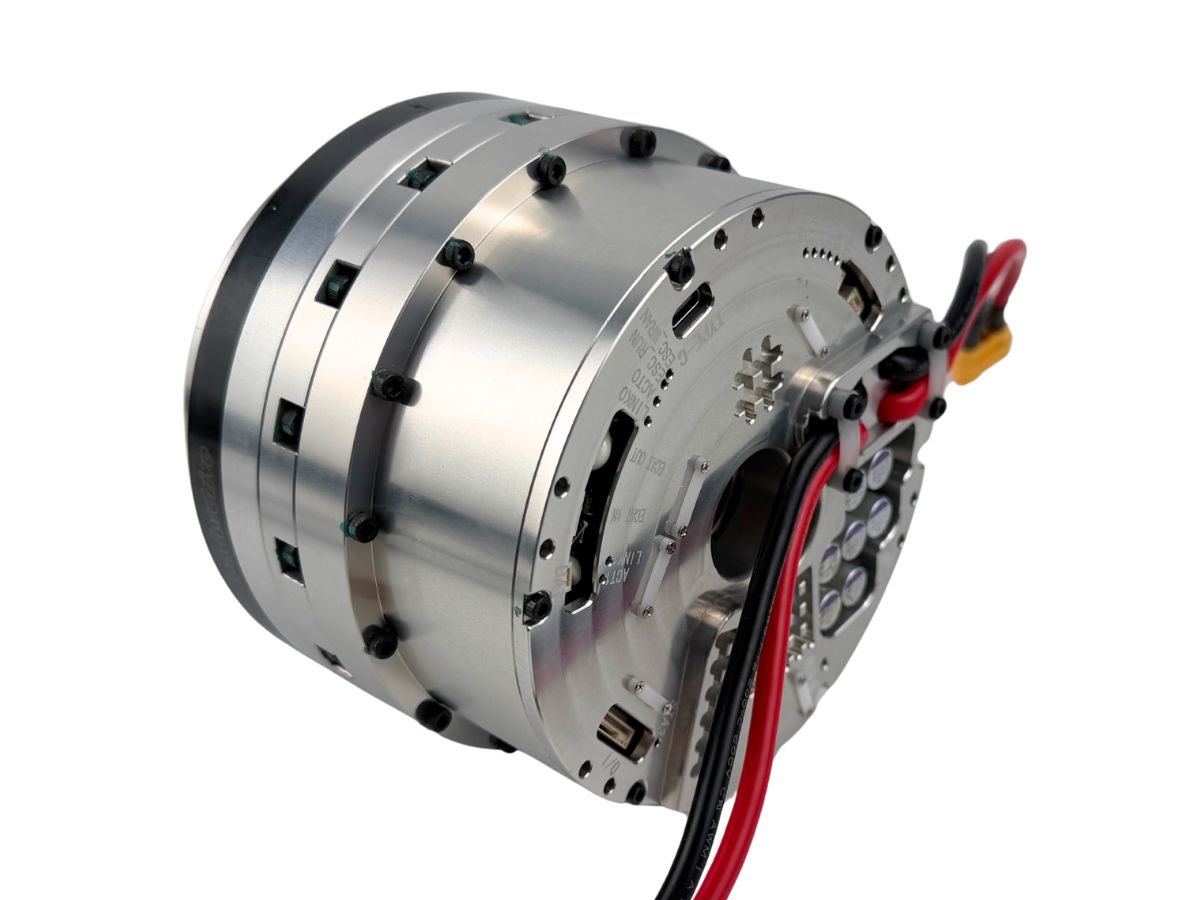
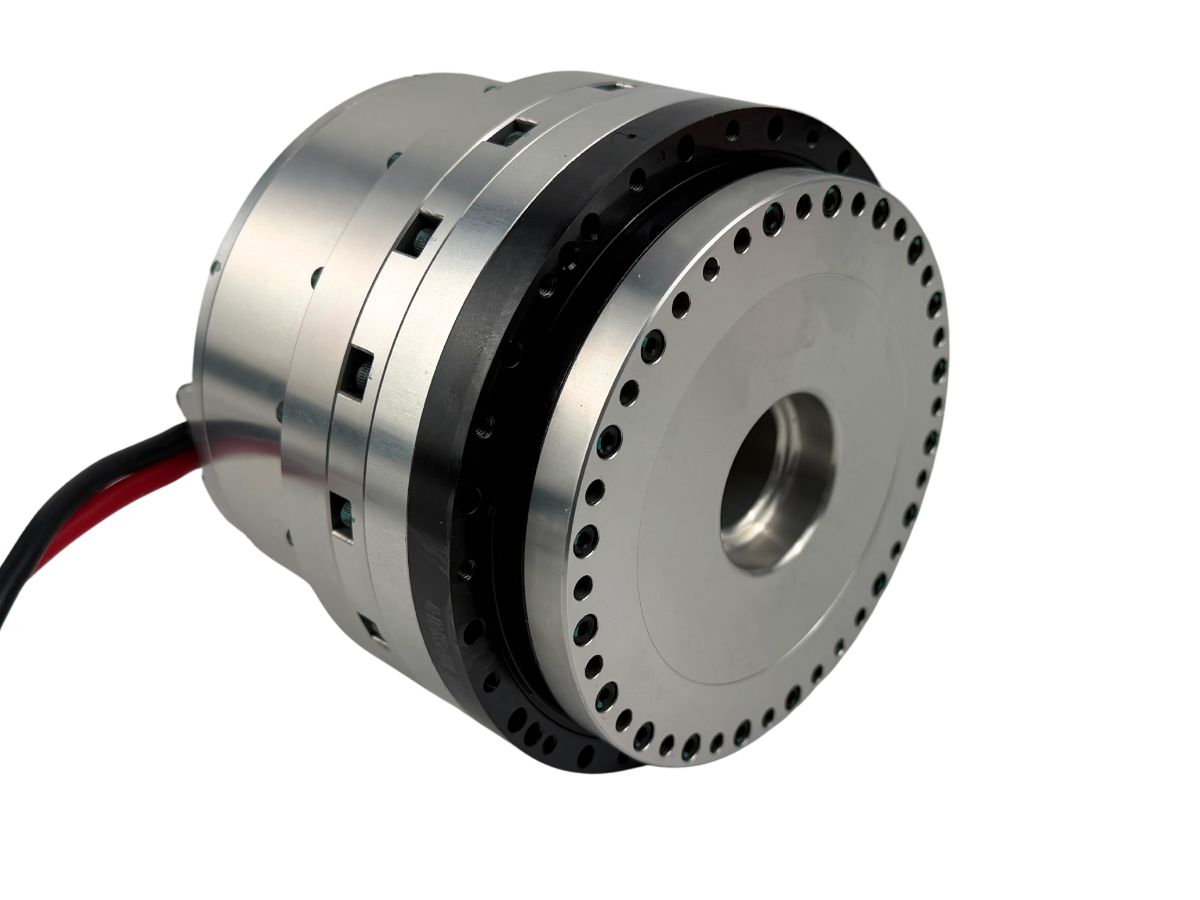
HAU 하모닉 조인트 액추에이터는 특히 고정밀 휴머노이드 로봇, 특수 목적 로봇 및 로봇 팔에 적합합니다. 높은 위치 정밀도, 산업 등급 과부하 성능 및 대형 중공 직경을 결합한 HAU는 까다로운 애플리케이션에서 로봇이 안정적이고 정밀한 동작을 구현하도록 설계되었습니다.
특징
높은 위치 결정 정확도
HONPINE HAU 하모닉 관절 액추에이터는 15 arcsec 미만의 위치 결정 정확도와 1.5 arcsec 미만의 반복 정밀도를 제공하여 일관된 위치 결정 성능이 요구되는 로봇 관절에 정밀한 모션 제어를 제공합니다.
시중의 많은 유사 하모닉 관절 액추에이터와 비교하여 HAU는 실제 로봇 적용에 필요한 기계적 강도를 유지하면서 높은 수준의 위치 결정 정확도를 제공합니다.
더 높은 정확도 요구 사항을 가진 프로젝트의 경우, HONPINE는 적용 분야의 구체적인 요구 사항에 따라 15 arcsec 미만의 위치 결정 정확도를 갖춘 맞춤형 하모닉 관절 액추에이터 솔루션도 제공할 수 있습니다.
산업용 등급 과부하 성능
HONPINE HAU 하모닉 관절 액추에이터는 까다로운 산업용 애플리케이션을 위해 설계되었으며, 충분한 기계적 및 전력 여유를 바탕으로 가변 하중 및 동적 작동 조건에서 신뢰할 수 있는 성능을 제공합니다.
폭넓은 피크 토크 및 속도 작동 범위를 통해 액추에이터는 다양한 동작 속도에서 더욱 우수한 동적 응답을 유지할 수 있습니다. 예를 들어, HAU14는 0–4,000 rpm의 속도 범위에서 35 N·m의 피크 토크를 제공할 수 있습니다.
더 넓은 사용 가능 토크-속도 범위는 로봇이 다양한 동작 프로파일에서 작동할 때 하모닉 관절 액추에이터에 더 큰 유연성을 제공합니다. HAU는 좁은 작동 범위에만 최적화되는 대신, 더 광범위한 작업 조건에서 더욱 안정적이고 반응성 높은 출력 성능을 제공하도록 설계되었습니다.
더 쉬운 케이블 배선을 위한 대형 중공 설계
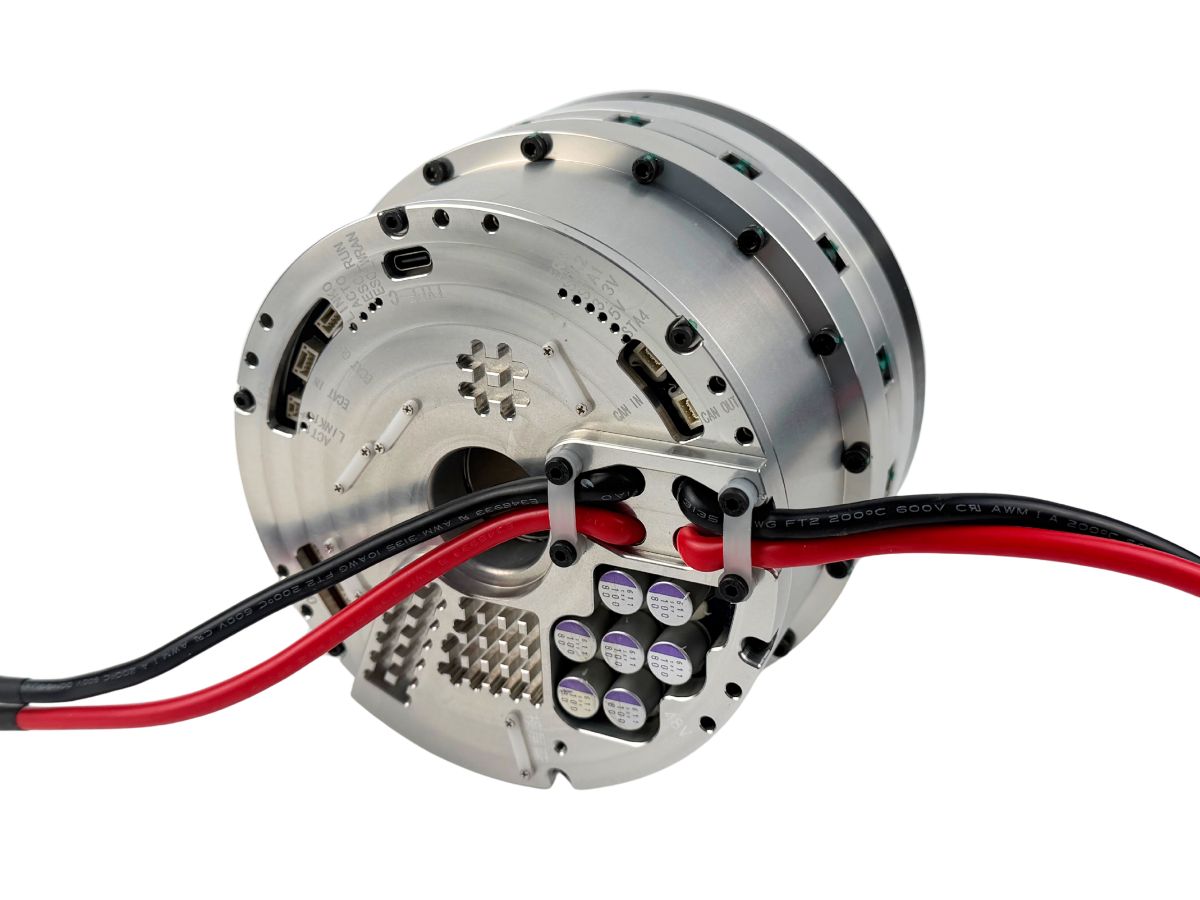
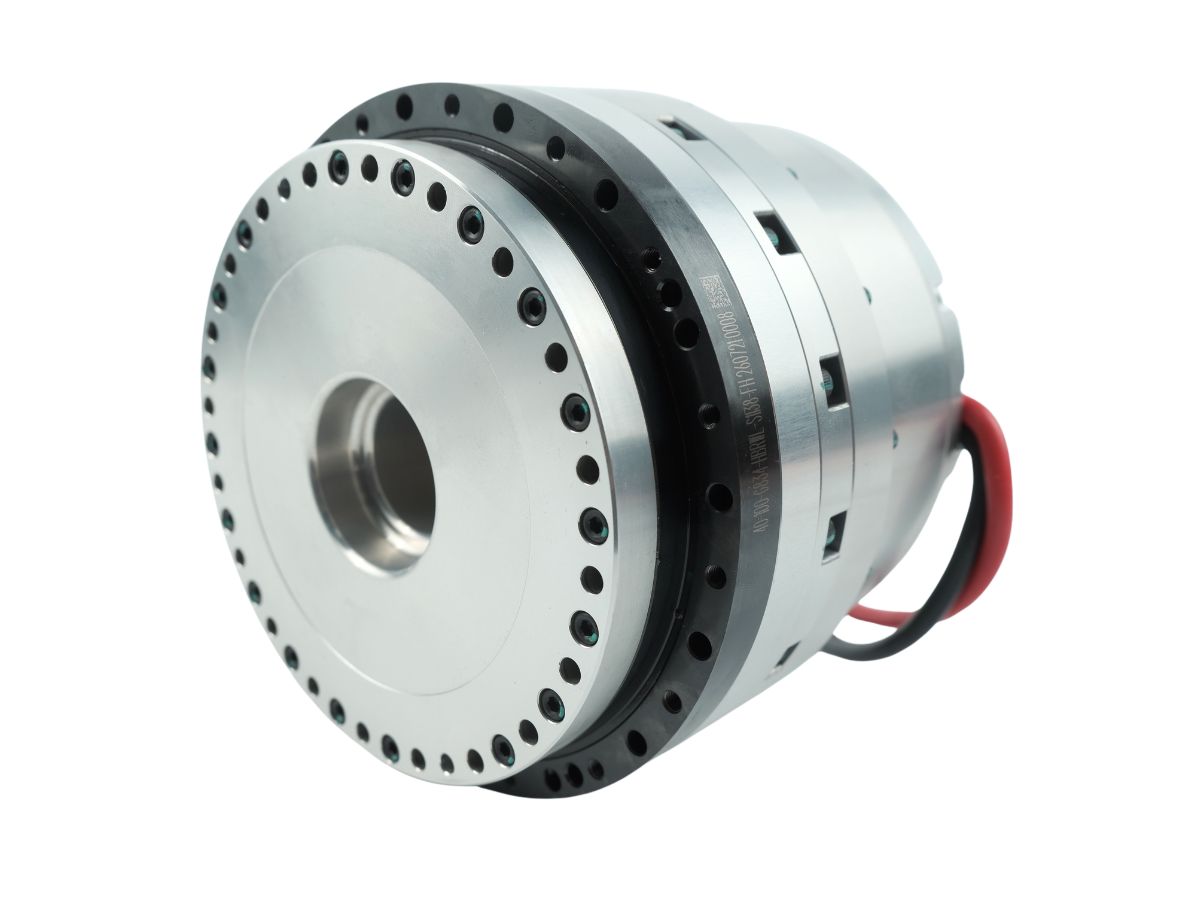
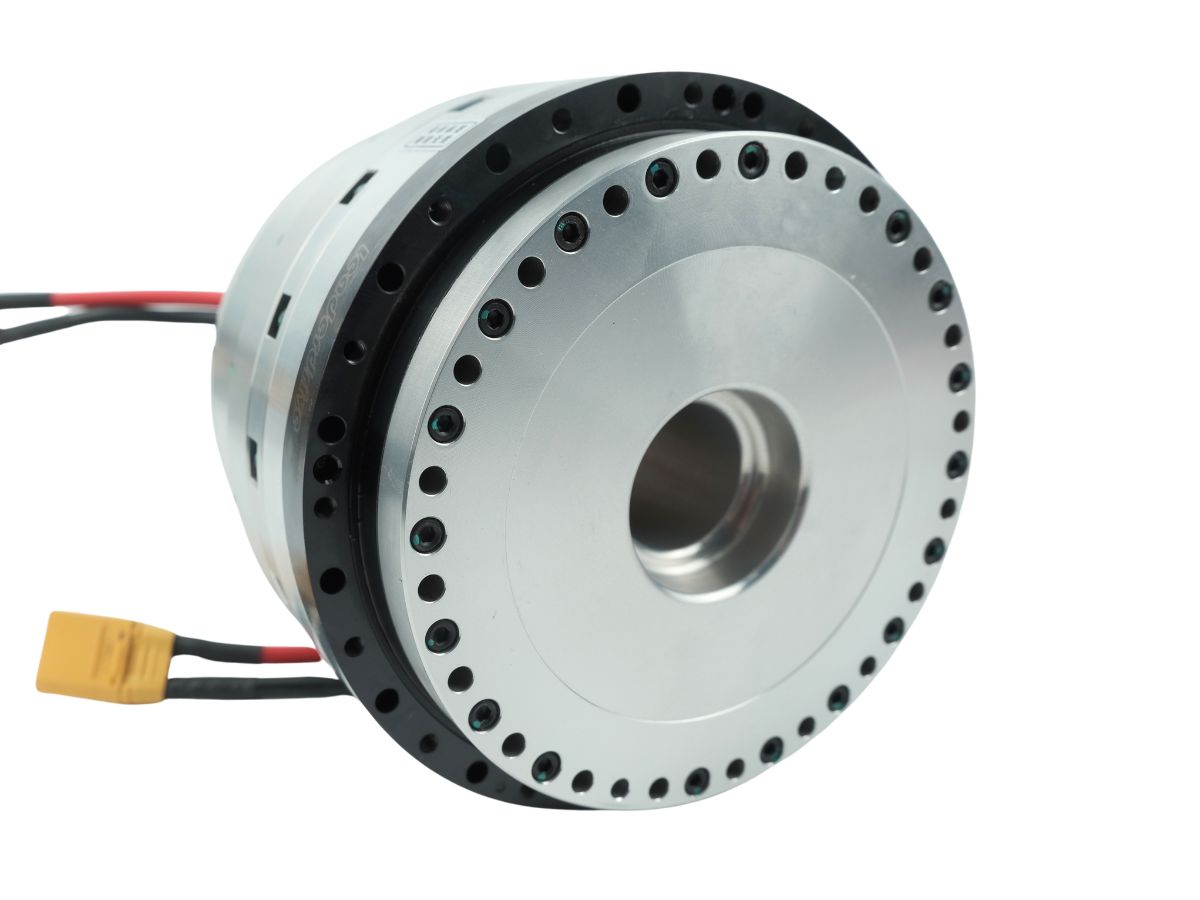
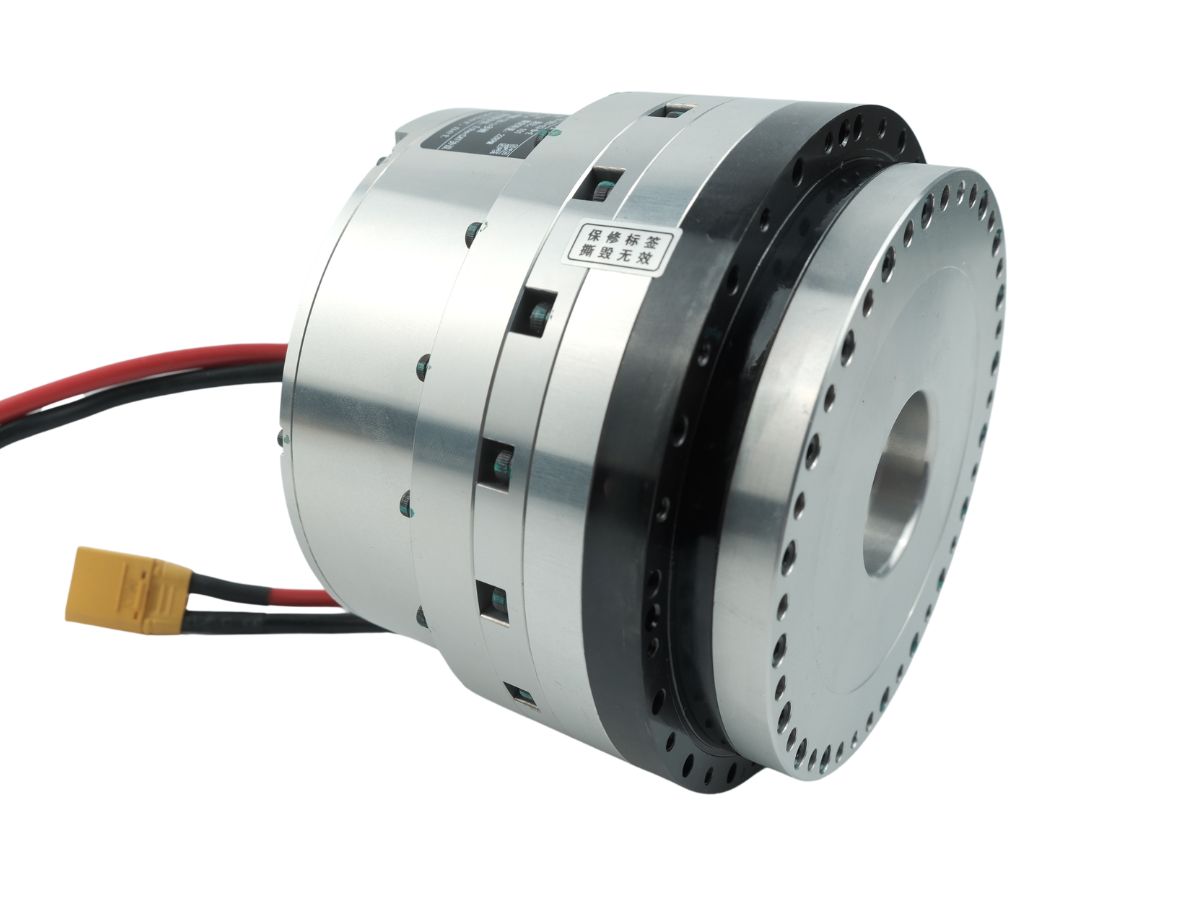
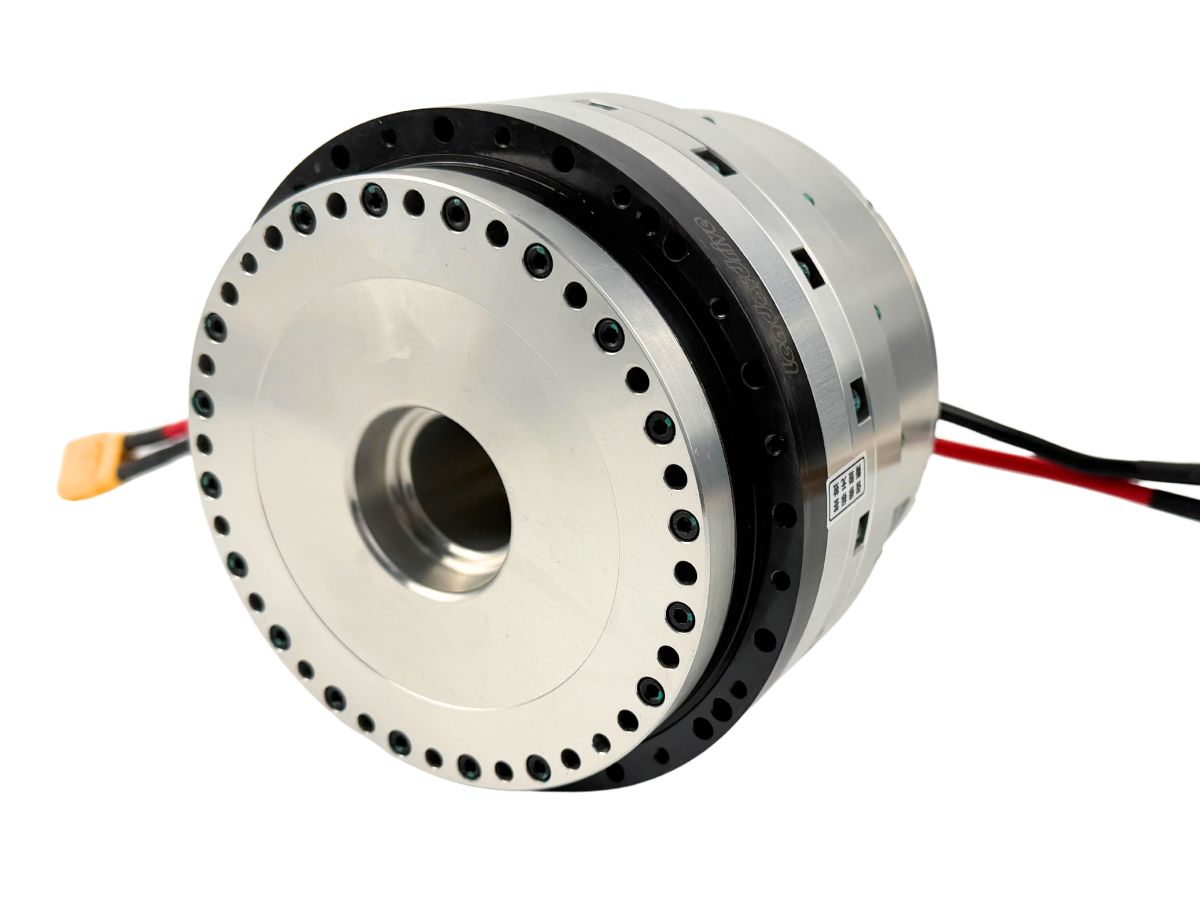
HONPINE HAU 하모닉 관절 액추에이터의 또 다른 중요한 장점은 대형 중공 설계입니다. 중공 직경은 16.8 mm에서 28 mm까지이며, 이는 많은 동급 하모닉 관절 액추에이터보다 큽니다.
더 큰 중공 통로는 전원 케이블, 신호선, 통신 케이블 및 기타 배선을 로봇 관절 내부로 통과시키기 위한 추가 공간을 제공합니다. 이는 케이블 관리를 간소화하고, 특히 관절 배치가 컴팩트한 휴머노이드 로봇 및 로봇 팔에서 기계 구조와의 간섭을 줄이는 데 도움이 될 수 있습니다.
내부 케이블 배선과 컴팩트한 기계적 통합이 중요한 로봇 시스템에서 HAU의 대형 중공 설계는 관절 및 로봇 설계 시 더 큰 유연성을 제공합니다.