


고토크 일체형 하우징 다이렉트 드라이브 모터
● 소개
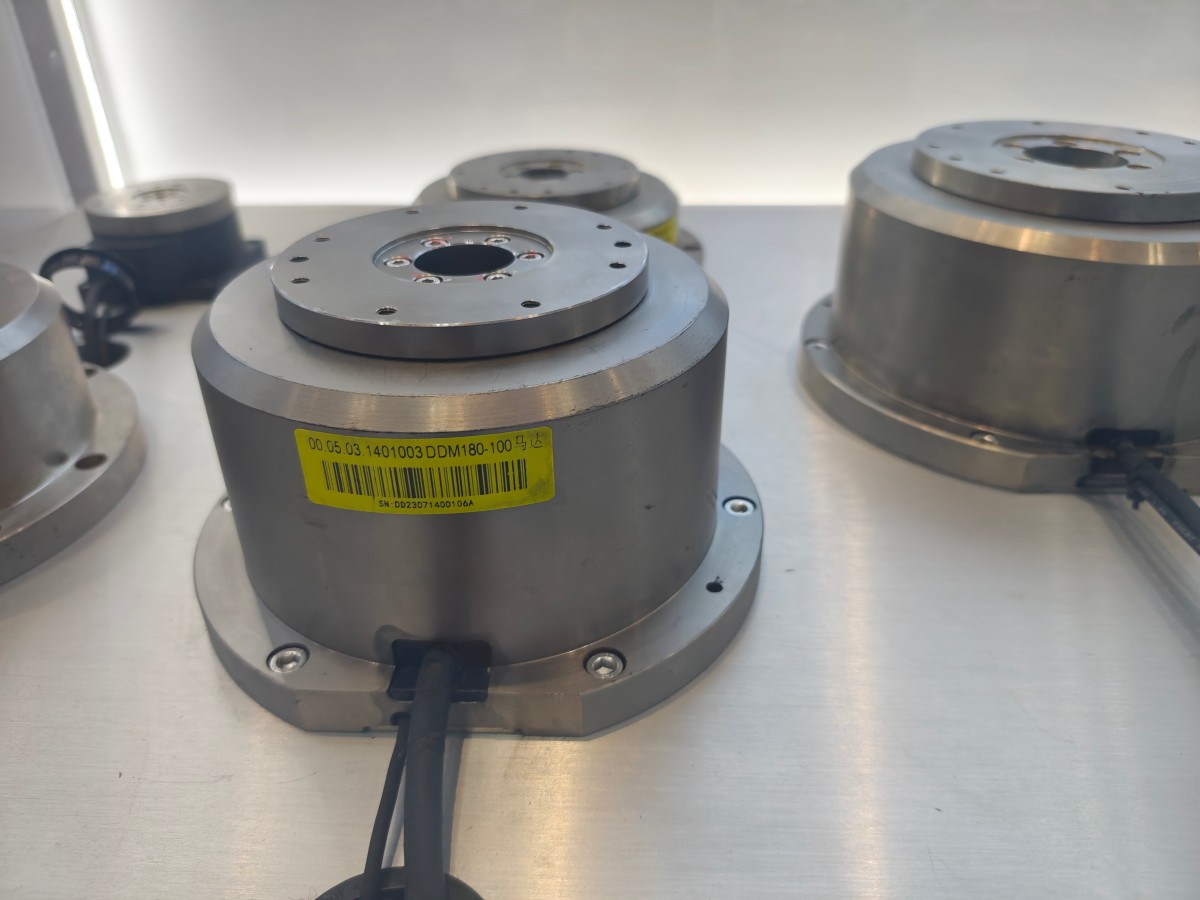
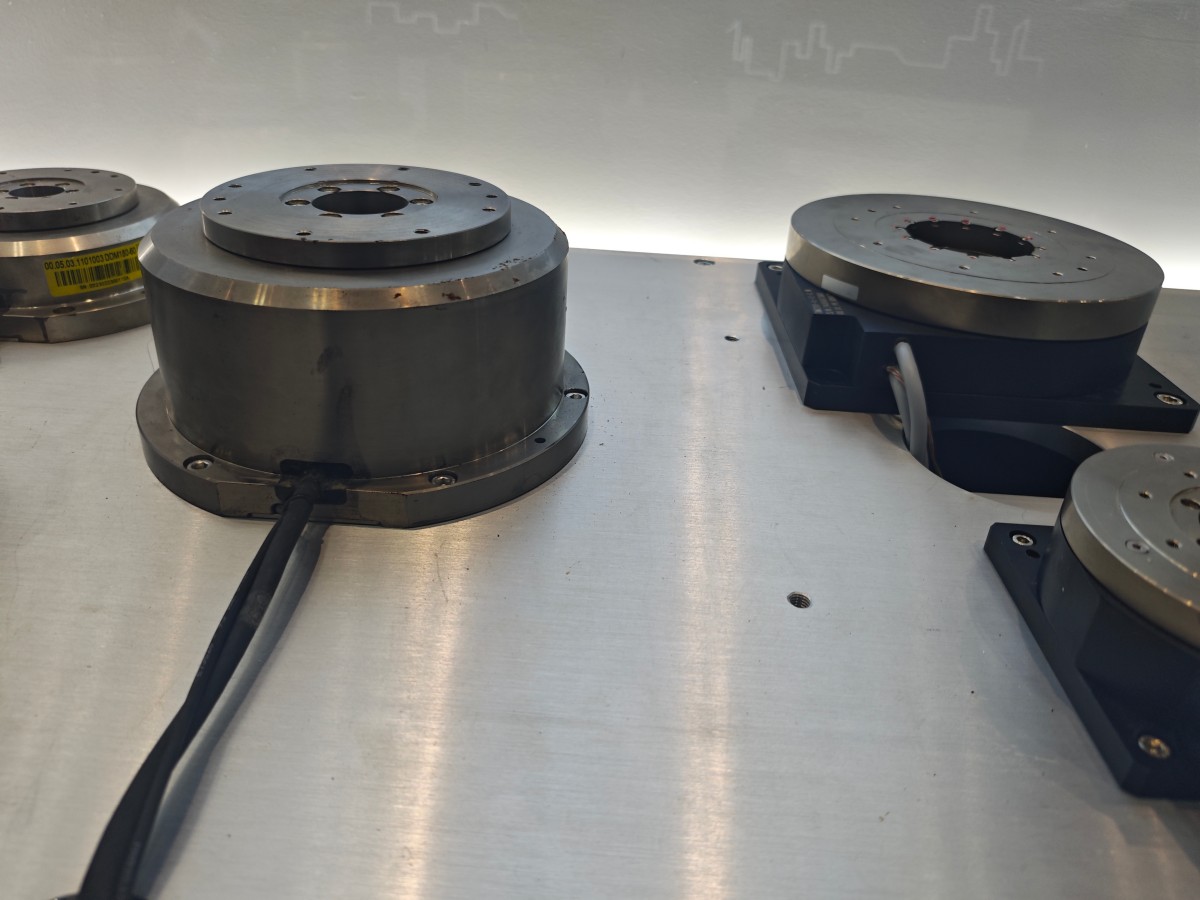
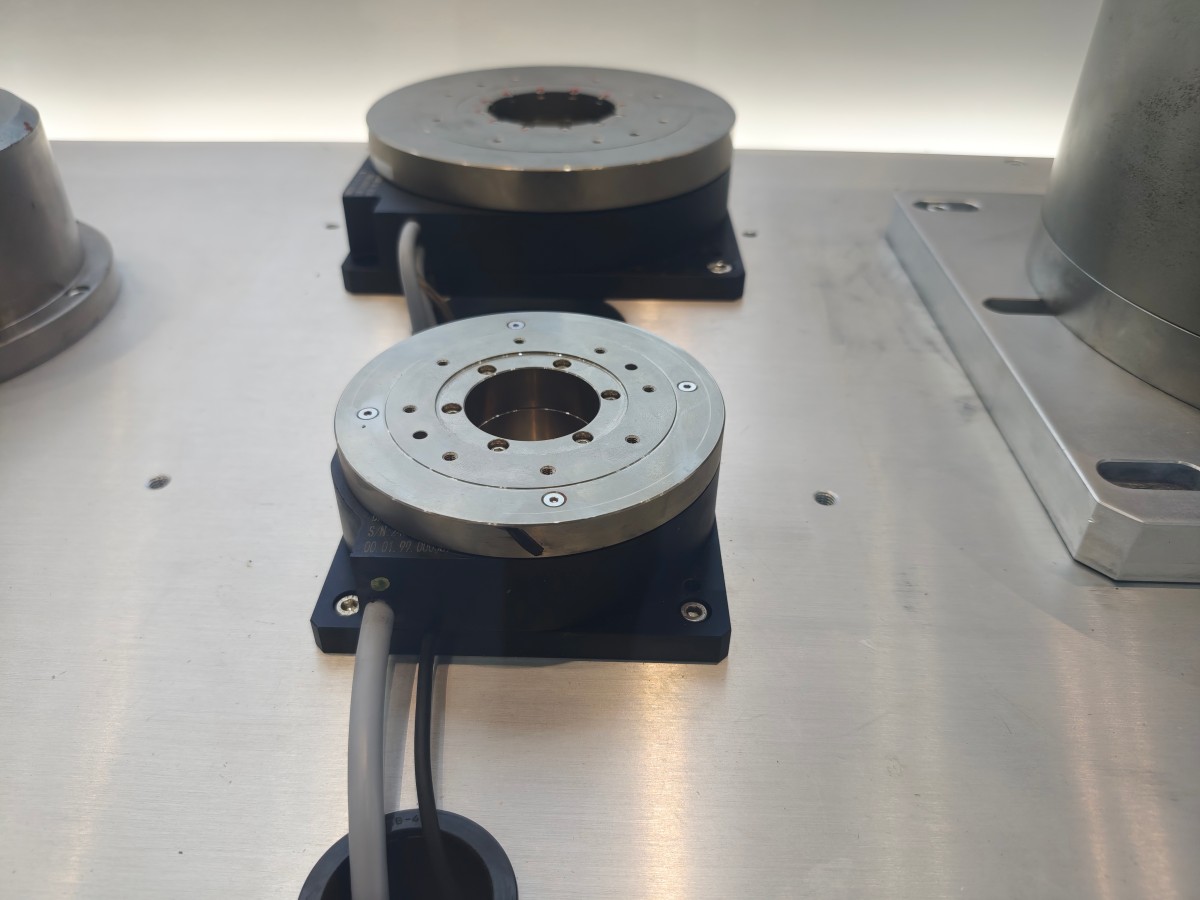
프레임리스 다이렉트 드라이브 모터는 주로 고정자와 회전자로 구성됩니다. 사용자는 회전자 장착 축, 엔코더 및 베어링 등의 구성 요소를 통합해야 하므로 시스템 통합은 더 복잡해지지만, 장비 구조를 매우 컴팩트하게 구성하고 설계 유연성을 높일 수 있습니다. 하우징형 다이렉트 드라이브 모터는 고정자, 회전자, 베어링, 엔코더 및 모터 하우징을 하나의 유닛으로 통합합니다. 설치, 정렬 및 작동이 더욱 용이하여 편리한 통합이 필요한 애플리케이션에 적합합니다.
기존 모터 및 기어박스 시스템과 비교하여 다이렉트 드라이브 모터는 부하를 직접 구동함으로써 기계 구조를 단순화합니다. 기계식 전달 구성 요소, 생산 주기 시간 및 유지보수 요구 사항을 줄이면서 위치 결정 정확도, 동적 응답 및 동작의 부드러움을 향상시킬 수 있습니다.
특징
고정밀 및 종합적 기능
전원 인가 후 원점 복귀 불필요
절대값 엔코더는 전원 인가 직후 현재 위치를 식별할 수 있어 원점 복귀 작업이 필요하지 않습니다.
고정밀 위치 결정
1회전은 540,672 펄스로 분할할 수 있으며, 최대 ±30 arcsec의 위치 결정 정확도를 제공하고 일부 모델은 ±15 arcsec를 달성합니다. 반복 정밀도는 ±5 arcsec에 도달할 수 있습니다.
간편한 설치 및 편리한 정렬
회전부와 고정부에 장착 홈 및 나사 구멍이 제공되어 설치와 정렬이 용이합니다. 중공축은 케이블의 중앙 집중식 배선도 가능하게 합니다.
컴팩트한 구조 및 높은 토크
다이렉트 드라이브 모터는 높은 회전 속도를 유지하면서 비교적 큰 부하를 구동할 수 있으며, 높은 토크 밀도의 컴팩트한 솔루션을 제공합니다.
부드러운 캠 프로파일 동작
애플리케이션 요구 사항에 따라 Modified Sine (MS), Modified Trapezoidal (MT), Modified Constant Velocity (MCMC1), Trapezoidal-Sine (TR) 프로파일을 포함한 다양한 캠 프로파일을 선택할 수 있어 다양한 모션 애플리케이션에 유연성을 제공합니다.
방진 구조
해당 모델의 구동 메커니즘 회전부는 밀봉되어 있어 먼지 유입을 방지하는 데 도움이 됩니다. 일부 모델은 IP65 보호 등급을 충족하도록 설계되었습니다.
친환경 및 에너지 효율적
에너지는 주로 회전 중에 소비됩니다. 회전축이 정지하면 전력 소비가 크게 감소합니다.
윤활 불필요
추가 윤활유가 필요하지 않아 오일 누출로 인한 오염을 줄이는 데 도움이 됩니다.
간단한 구조 및 공간 절약
다이렉트 드라이브 설계는 원점 복귀 센서, 기어박스 및 기존 모터와 같은 구성 요소가 필요하지 않아 전체 기계 구조를 단순화하고 설치 공간을 절약합니다.
다중 애플리케이션 사용을 위한 간편한 사양 변경
프로그래밍 터미널, 컴퓨터 또는 기타 제어 인터페이스를 통해 프로그램과 작동 파라미터를 수정하여 다양한 모션 요구 사항에 대응할 수 있으므로, 하나의 시스템으로 여러 애플리케이션을 지원할 수 있습니다.
개방형 프로토콜 지원 및 배선 비용 절감
CC-Link 및 DeviceNet과 같은 개방형 통신 프로토콜 지원을 통해 배선 요구 사항과 관련 비용을 크게 줄일 수 있습니다.
상호 교환 가능한 구성 요소
드라이버, 모터 및 케이블은 상호 교환 가능한 구성 요소로 구성할 수 있어 유연한 조합이 가능하며, 유지보수와 시스템 관리가 더욱 편리해집니다.
사양
시트 1
시트 2
시트 3
시트 4
시트 5
시트 6
시트 7
시트 8