


TYCD 수평 차동 속도 구동 2륜 모터
● 소개
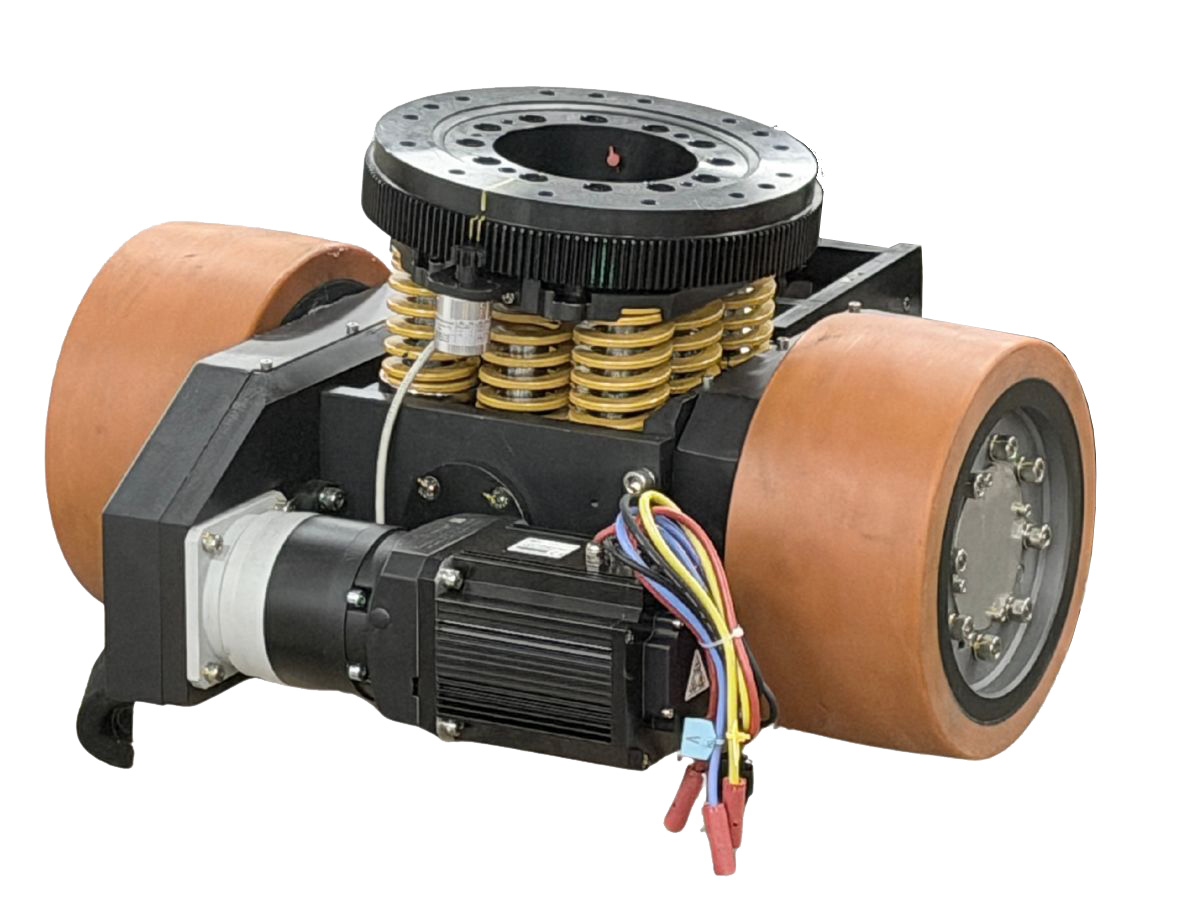
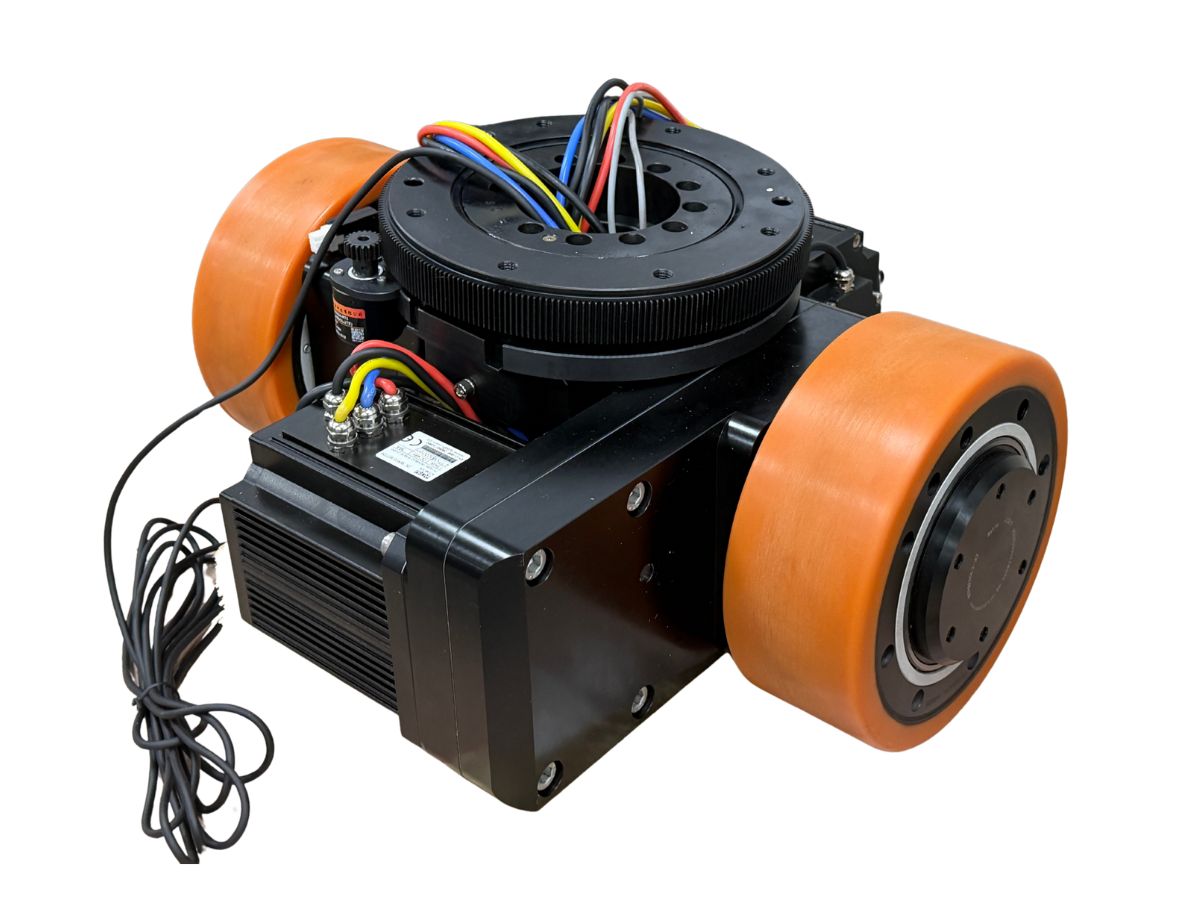
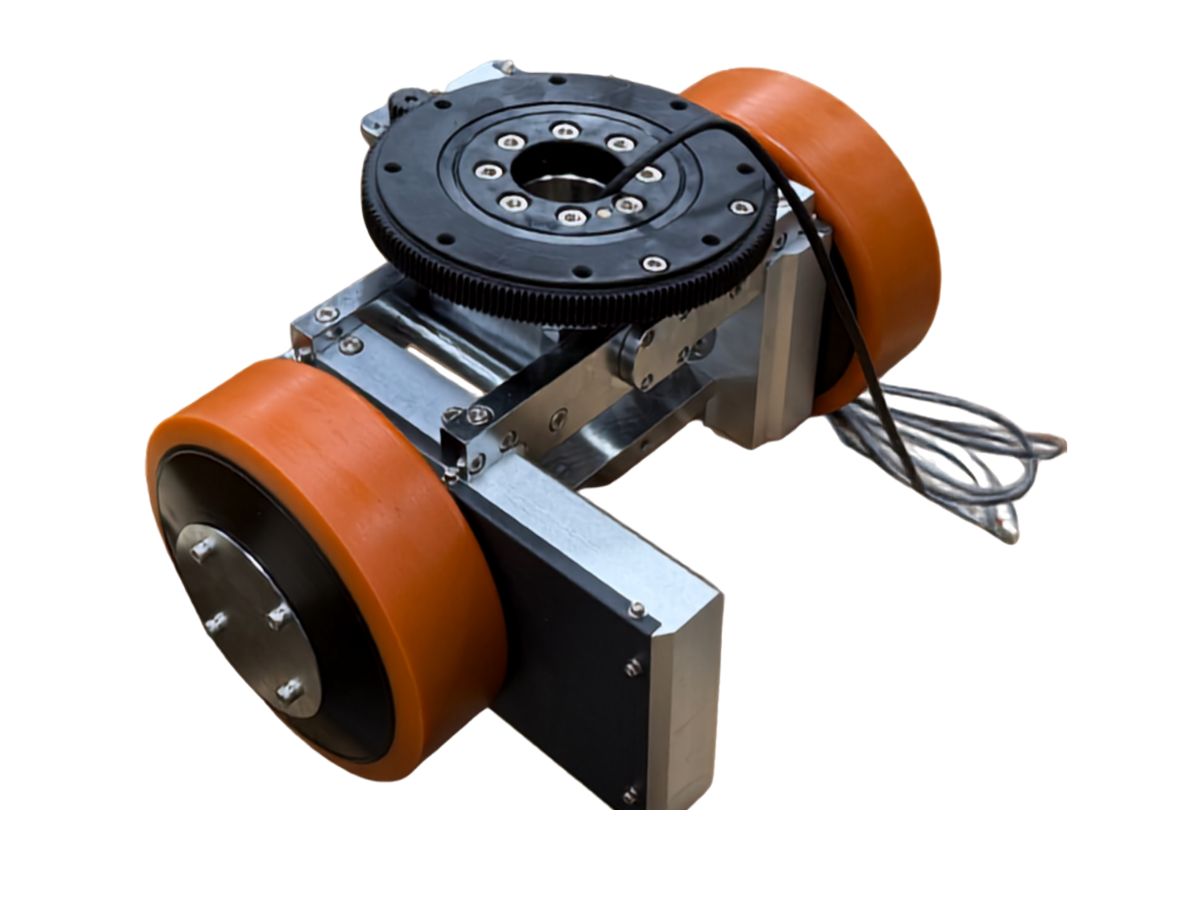
수평 배치 구조에서 왼쪽 휠이 오른쪽 휠보다 빠르게 회전하면 차량은 오른쪽으로 회전합니다. 두 구동 휠이 반대 방향으로 회전하면 차량은 제자리에서 회전할 수 있습니다.
TYCD 차동 구동 휠은 휠 직경, 최대 적재 용량, 모터 출력 및 기어박스 감속비를 포함하여 적용 요구사항에 따라 구성할 수 있습니다. 옵션 구성에는 고무 타이어와 피벗식, 스프링식 및 유압식 서스펜션 시스템 등 다양한 서스펜션 솔루션이 포함됩니다.
특징
1. 평면형 및 콤팩트 구조
두 구동 휠이 한 방향으로 고정되어 있으므로 구동 모터를 차량 섀시 내부에 완전히 수평으로 설치할 수 있습니다. 이러한 평면형 구성은 수직 공간 활용도를 높이고 차동 구동 시스템을 콤팩트한 AGV 및 AMR 섀시 설계에 적합하게 합니다.
2. 조향 휠 모듈 대비 낮은 비용
차동 구동 시스템은 조향 휠 모듈보다 더 적은 기계 부품이 필요합니다.
전용 조향 모터, 복잡한 선회 베어링 또는 일반적으로 조향 휠 메커니즘에 필요한 정밀 기어 전동 장치가 필요하지 않습니다. 기본 구성은 기어박스가 장착된 두 개의 구동 모터와 두 개의 수동 캐스터 휠로 이루어집니다.
제어 시스템도 더 간단합니다. 조향 휠 모듈에 사용되는 별도의 구동 및 조향 모터의 협조 제어 없이 두 개의 모터 드라이브만 필요합니다.
3. 제로 회전 반경 및 뛰어난 기동성
차동 구동 시스템은 360° 제자리 회전을 구현할 수 있습니다. 좌우 구동 휠이 같은 속도로 반대 방향으로 회전하면 차량은 전진이나 후진 없이 기하학적 중심을 기준으로 회전할 수 있습니다.
이로 인해 차동 구동 AGV는 협소한 공간에 매우 적합합니다. 혼잡한 창고 통로, 식당 복도 또는 엘리베이터 입구에서 차량은 기존 지게차에 필요한 반복적인 전진 및 후진 조작 없이 방향을 전환하고 자세를 조정할 수 있어 공간 활용도와 작업 유연성이 향상됩니다.
4. 간단한 모션 제어 및 빠른 개발
차동 구동 차량의 운동학 모델은 이동 로봇 분야에서 가장 기본적이고 잘 정립된 모델 중 하나입니다. 차량의 선속도와 각속도 간 관계가 비교적 단순하여 메인 컨트롤러의 연산 요구사항이 낮고 개발 주기가 짧아집니다.
5. 고빈도 작업을 위한 빠른 동적 응답
차동 구동 시스템은 빈번한 시작과 정지, 급가속 및 급감속이 수반되는 용도에 적합합니다.
전자상거래 분류 및 자재 취급과 같은 고빈도 작업에서 2륜 차동 구동 구성은 빠른 동적 응답과 정밀한 속도 제어를 제공하여 높은 처리량의 AGV 운전을 지원합니다.
6. 높은 신뢰성 및 용이한 유지보수
기계 구조는 복잡한 조향 기어, 타이밍 벨트 또는 선회 메커니즘 없이 비교적 단순합니다. 기계 부품 수가 적을수록 잠재적 고장 지점이 줄어들고 유지보수가 간소화됩니다.
하나의 구동 휠 또는 모터에 정비가 필요한 경우, 일반적으로 해당 부품을 독립적으로 분리 및 교체할 수 있습니다. 이는 더 통합된 조향 메커니즘의 분해가 필요할 수 있는 조향 휠 모듈과 비교하여 유지보수 중단 시간을 줄일 수 있습니다.
7. 적합한 조건에서 우수한 견인력 및 접지력
평평한 실내 바닥에서는 일반적으로 두 구동 휠이 차량 중량의 상당 부분을 지지하고, 캐스터 휠은 추가 지지를 제공하여 3점 또는 4점 지지 구성을 형성합니다.
이로 인해 발생하는 휠 하중은 충분한 지면 접촉을 제공하고 휠 슬립을 줄이는 데 도움이 되어 경량 견인 AGV 및 자재 운반 차량과 같은 용도에 우수한 견인력을 제공합니다.
TYCD 차동 구동 휠은 AGV, AMR, 창고 운반 차량, 전자상거래 분류 시스템 및 경량 견인 용도에 콤팩트하고 경제적인 모션 솔루션을 제공하며, 특히 간단한 제어, 높은 기동성 및 효율적인 섀시 공간 활용이 요구되는 경우에 적합합니다.
사양
시트 1
표준 모델의 제품 사양은 현재 업데이트 중입니다. 맞춤 제작에 관한 전문적인 안내가 필요하시면 문의해 주십시오.