


현재 태그:planetary
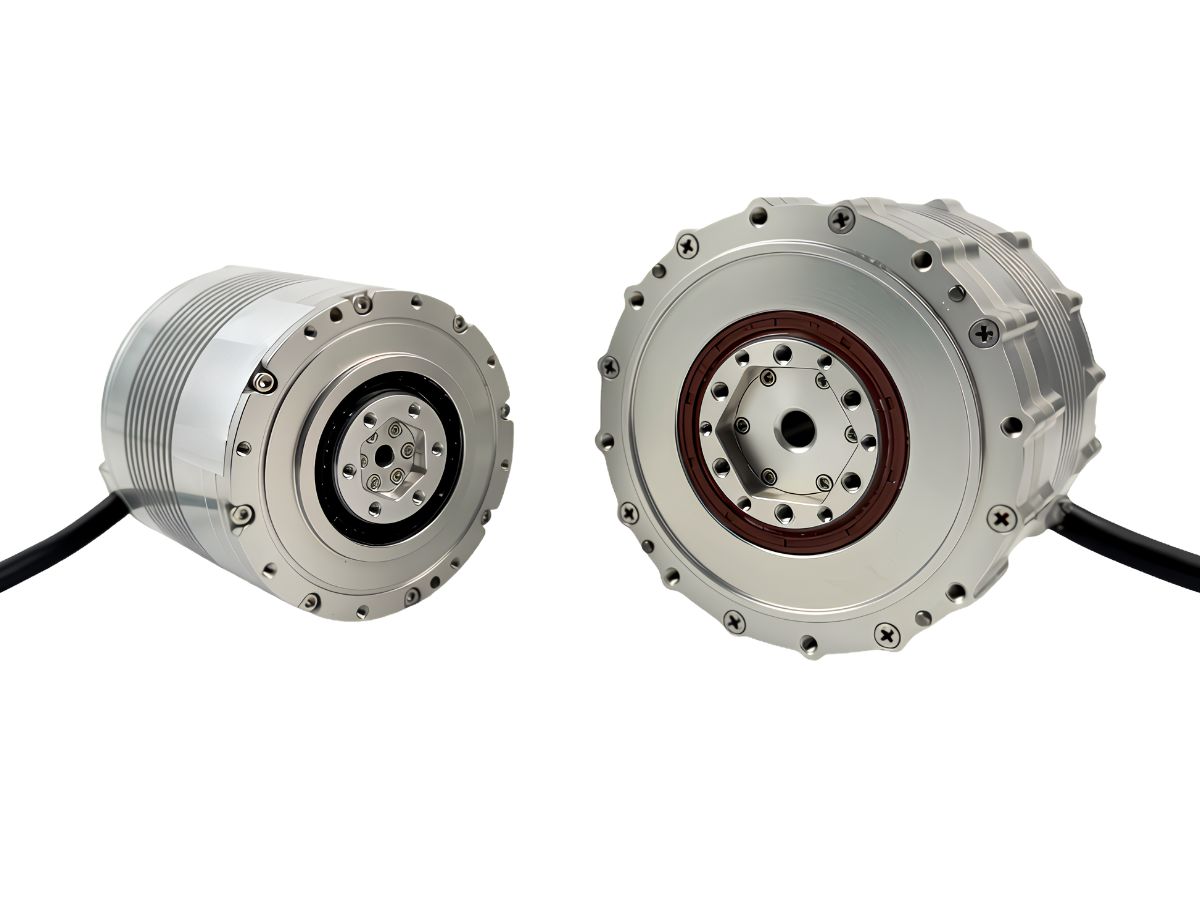
 HONPINE JRM 유성 관절 모듈의 6가지 주요 장점고성능 4족 보행 로봇에는 빠르게 응답하고, 정밀한 위치 제어를 유지하며, 반복적인 충격을 견디고, 까다로운 작동 조건에서도 안정적인 토크를 제공할 수 있는 관절 모듈이 필요합니다. HONPINE JRM 유성 관절 모듈은 높은 위치 정밀도, 낮은 백래시, 빠른 3중 루프 응답, 높은 정적 강성, 강력한 과부하 성능 및 넓은 작동 온도 범위를 결합합니다. 연속 및 과부하 작동 한계가 명확하게 정의된 JRM은 동적 성능과 장기적인 신뢰성의 균형을 이루도록 설계되었습니다. 이 글에서는 HONPINE JRM 유성 관절 모듈의 6가지 주요 장점을 소개하고, 산업 검사 4족 보행 로봇, 특수 검사 로봇, 방폭형 4족 보행 로봇 및 기타 고성능 로봇 플랫폼에 적합한 이유를 설명합니다.
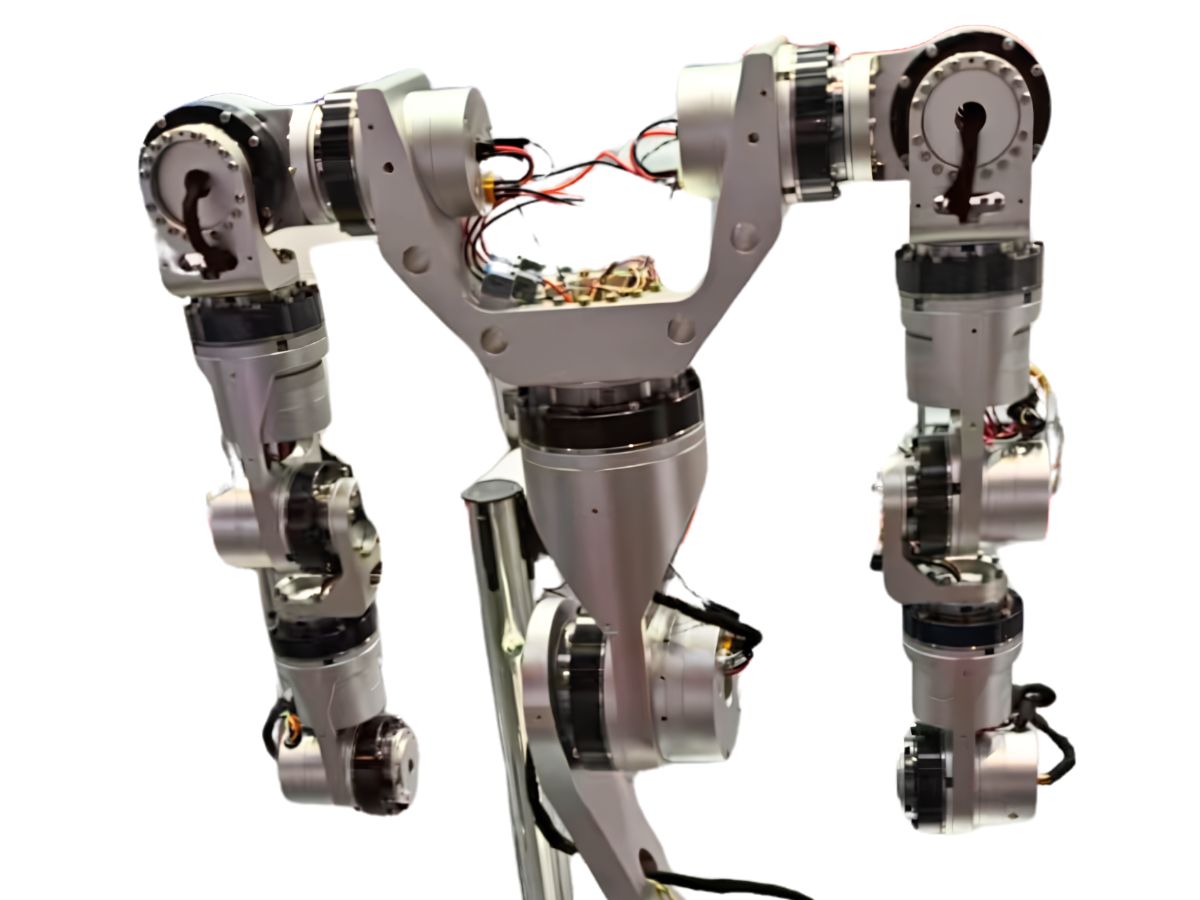
- 휴머노이드 로봇 팔과 다리를 위한 로봇 관절 모듈 솔루션휴머노이드 로봇은 어깨, 팔꿈치, 손목, 엉덩이, 무릎 및 발목에 따라 서로 다른 관절 특성이 요구됩니다. 소형 관절은 경량화와 빠른 응답성을 우선시하는 반면, 대형 관절은 더 높은 토크 밀도, 하중 용량 및 신뢰성이 필요합니다. 따라서 적합한 로봇 관절 모듈은 각 관절의 구체적인 토크, 중량, 가동 범위 및 제어 요구 사항에 맞춰야 합니다. 본문에서는 HONPINE의 HPJM 하모닉 관절 모듈 시리즈를 예로 들어, 소형 손목 및 손가락 관절부터 고하중 엉덩이 관절까지의 토크 요구 사항을 포괄하는 휴머노이드 로봇 상지 및 하지용 관절 구성 솔루션을 소개합니다.
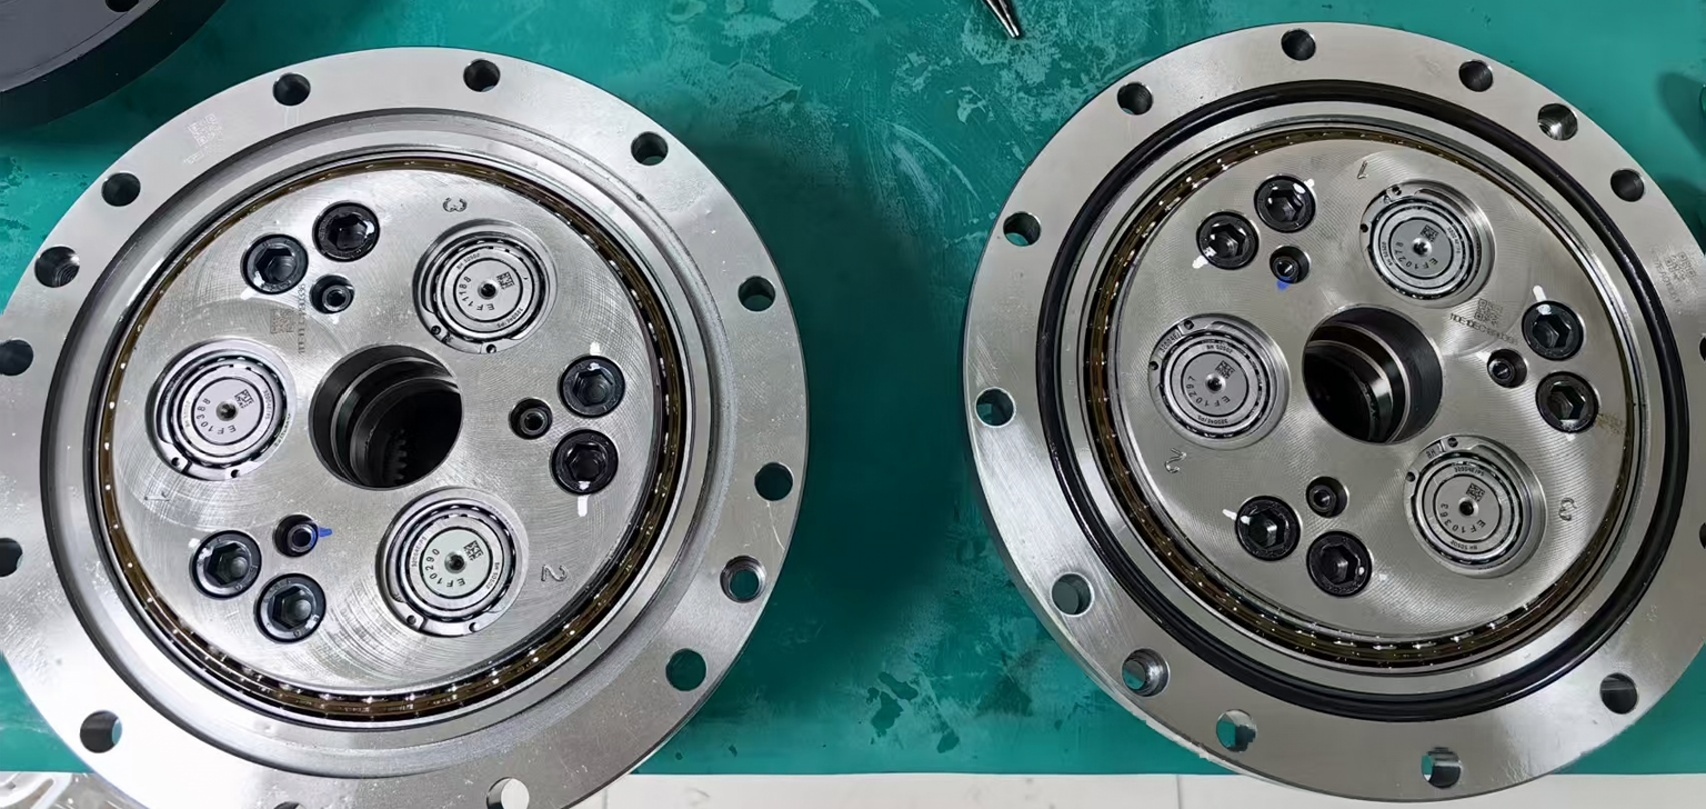
 RV 감속기에 치형 수정이 필요한 이유는 무엇인가? 백래시와 전달 오차를 더욱 줄이는 방법은?RV 감속기는 로봇 관절, 산업용 회전 테이블 및 정밀 기계와 같이 높은 수준이 요구되는 응용 분야에 높은 토크, 높은 강성 및 정밀한 운동을 제공하도록 설계되었습니다. 그러나 낮은 백래시와 안정적인 전달 정확도를 구현하려면 고정밀 가공만으로는 충분하지 않습니다. 사이클로이드 치형 수정은 제조 공차, 조립 오차, 하중으로 인한 변형, 열팽창 및 윤활 조건도 고려해야 합니다. 이 글에서는 RV 감속기에 치형 수정이 필요한 이유, 다양한 수정 방법이 맞물림에 미치는 영향, 그리고 엔지니어가 치형 설계, 오차 예산 설정, 구조 해석, 정밀 제조 및 검증 시험을 통해 백래시와 전달 오차를 더욱 제어하는 방법을 살펴봅니다.
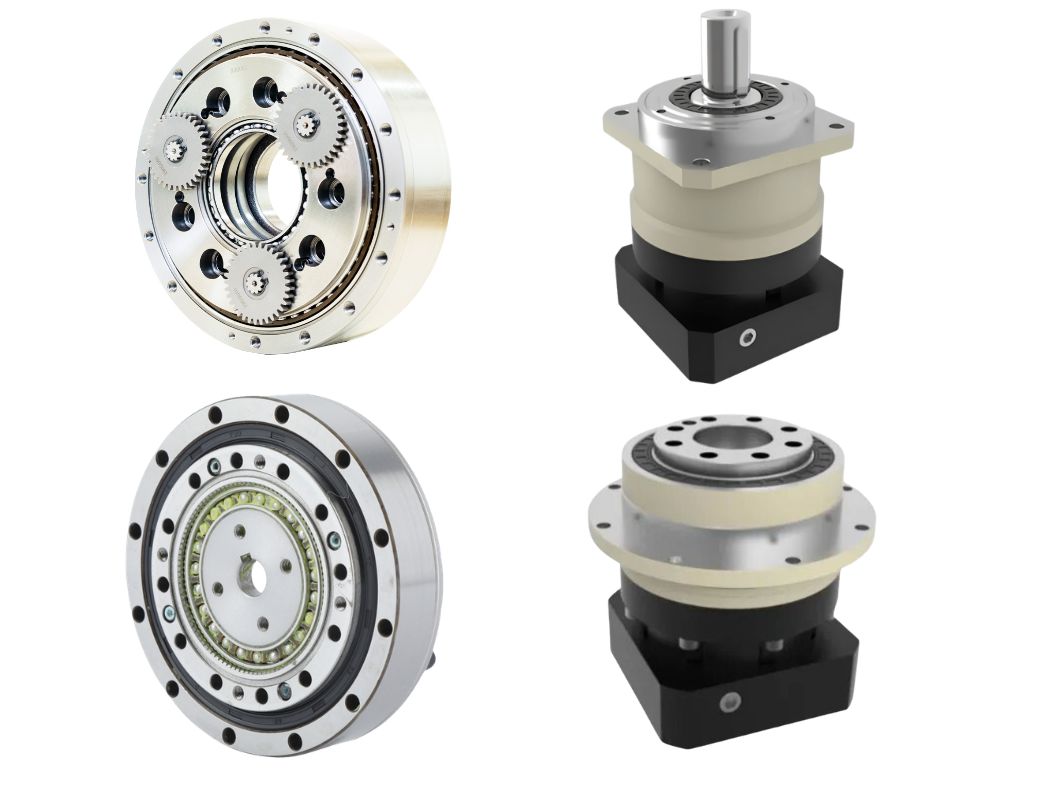
- 산업용 로봇용 정밀 감속기: 기존 변속 방식에서 백래시 자동 보상 기술까지안녕하세요, HONPINE의 기술 이사 Theodore Li입니다. 오늘은 산업용 로봇용 정밀 감속기와 장기간 운전 시 변속 정밀도를 유지하는 과제에 대해 말씀드리고자 합니다. 하모닉, RV, 사이클로이드 및 유성 변속 방식은 각각 정밀도, 강성, 토크 밀도 및 소형화 측면에서 서로 다른 조합을 제공하므로, 감속기 선택은 로봇 구조와 관절 요구 사항에 크게 좌우됩니다. 그러나 초기 백래시는 문제의 일부에 불과합니다. 변속 구성품이 마모됨에 따라 기계적 간극의 변화는 점차 위치 결정 성능에 영향을 미칠 수 있습니다. 본문에서는 산업용 로봇에 사용되는 주요 정밀 변속 기술을 살펴보고, 변속 장치의 작동 수명 전반에 걸쳐 정밀도 유지를 해결하도록 설계된 HONPINE의 백래시 자동 보상 기술을 소개합니다.