


현재 태그:유성 조인트 모터
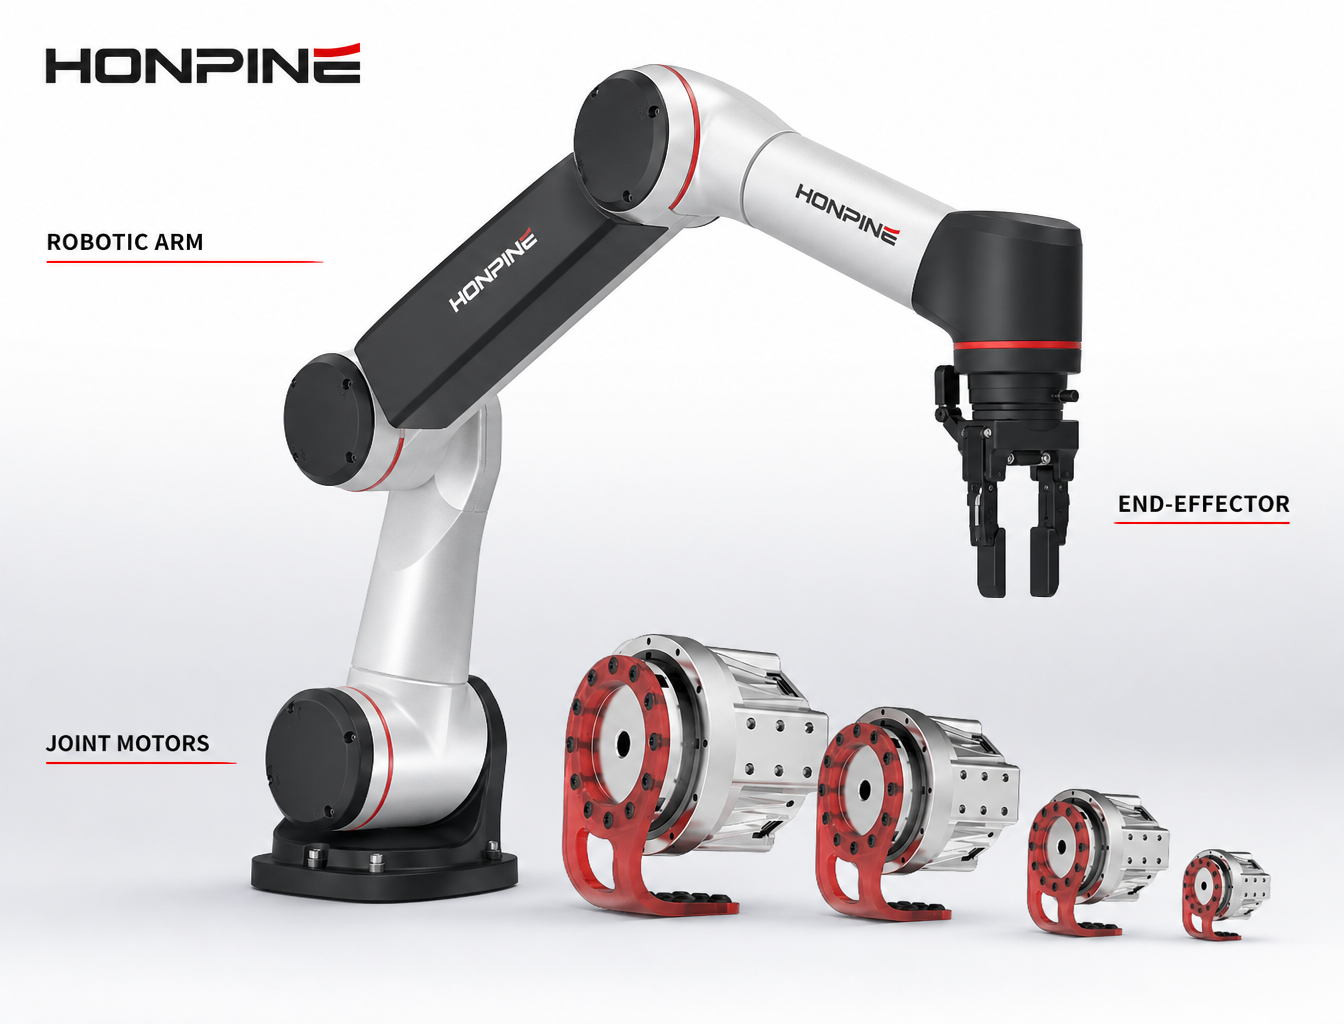
 더 나은 엔드 이펙터 성능을 위해 로봇 관절 모터를 선택하는 방법은 무엇입니까?로봇 관절 모터를 선택할 때는 단순히 가장 높은 토크나 가장 작은 관절을 선택하는 것만으로는 충분하지 않습니다. 로봇 팔의 성능은 궁극적으로 엔드 이펙터에서 발생하는 요소에 의해 결정됩니다. 툴 질량, 페이로드, 무게중심, 회전 관성, 동작 속도, 가속도 및 안정화 성능은 모두 각 로봇 관절의 요구 사항에 영향을 줄 수 있습니다. 적용 분야에 따라 하모닉 관절 모터 또는 유성 관절 모터는 토크, 속도, 소형화 및 시스템 동특성 간에 서로 다른 균형을 제공할 수 있습니다. 이 글에서는 엔드 이펙터 요구 사항에서 시작하여 완전한 로봇 팔을 모션 시스템으로 평가함으로써 로봇 관절 모터를 선택하는 방법을 설명합니다.
 중하중 방폭 로봇견 플래너 조인트 액추에이터HONPINE의 중하중 방폭형 유성 조인트 액추에이터가 공식적으로 양산에 돌입했습니다. 이 시리즈 조인트는 여러 사족보행 로봇(로봇견) 플랫폼에 성공적으로 적용되었으며, 석유화학 공장, 천연가스 점검 현장, 응급 구조 작업 등 기존에 수작업이나 수입 부품에 크게 의존하던 위험 환경에 배치되었습니다. 적용 분야별 통합 지원: 다양한 로봇 구성과 임무 요구사항에 맞춘 맞춤형 기계 구조 및 제어 파라미터를 제공합니다. 방폭 인증 지원: 인증 과정 전반을 지원하여 고객이 흔히 겪는 설계상의 함정을 피하고 규제 준수를 가속화할 수 있도록 돕습니다. 신속한 기술 지원: 전국 주요 산업 지역에 기술 서비스 센터를 운영하여 48시간 이내 현장 대응을 제공합니다.
- AGV 및 휴머노이드 로봇의 팔, 몸통, 머리, 다리용 로봇 관절 모듈을 선택하는 방법로봇 AGV 플랫폼, 승강 다리, 접이식 다리, 몸통, 머리, 양팔은 각각 서로 다른 기능 요구 사항을 가지고 있습니다. 따라서 그에 따라 서로 다른 유형의 하모닉 기어 관절 모듈과 유성 관절 모듈을 선택해야 합니다.
- 상위 6개 Harmonic Planetary 로봇 관절 모터 제조업체최근 몇 년 동안 로봇 관절 모터는 신흥 제품에서 완전히 선택 가능한 부품으로 발전했습니다. Harmonic 및 Planetary 관절 모터 모두 이제 다양한 제조업체를 보유하고 있습니다. 이 글에서는 로봇 관절 모터 제조업체를 선택하는 방법을 소개합니다.