


현재 태그:precision reducer
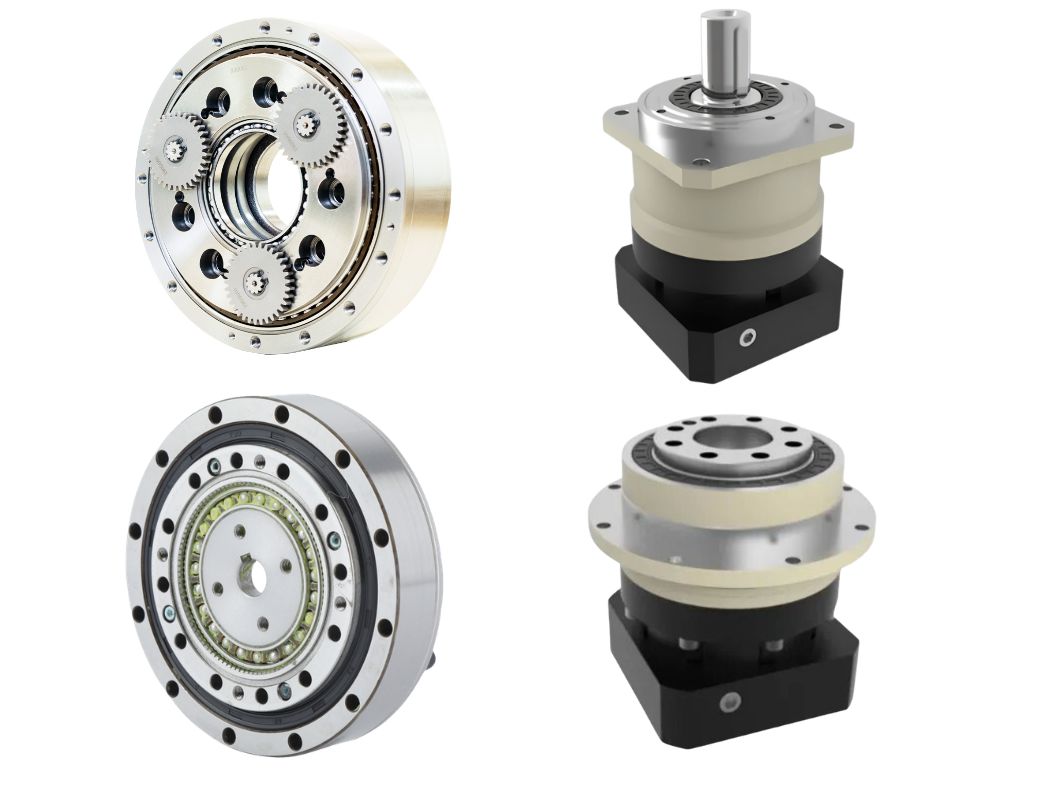
 산업용 로봇용 정밀 감속기: 기존 변속 방식에서 백래시 자동 보상 기술까지안녕하세요, HONPINE의 기술 이사 Theodore Li입니다. 오늘은 산업용 로봇용 정밀 감속기와 장기간 운전 시 변속 정밀도를 유지하는 과제에 대해 말씀드리고자 합니다. 하모닉, RV, 사이클로이드 및 유성 변속 방식은 각각 정밀도, 강성, 토크 밀도 및 소형화 측면에서 서로 다른 조합을 제공하므로, 감속기 선택은 로봇 구조와 관절 요구 사항에 크게 좌우됩니다. 그러나 초기 백래시는 문제의 일부에 불과합니다. 변속 구성품이 마모됨에 따라 기계적 간극의 변화는 점차 위치 결정 성능에 영향을 미칠 수 있습니다. 본문에서는 산업용 로봇에 사용되는 주요 정밀 변속 기술을 살펴보고, 변속 장치의 작동 수명 전반에 걸쳐 정밀도 유지를 해결하도록 설계된 HONPINE의 백래시 자동 보상 기술을 소개합니다.
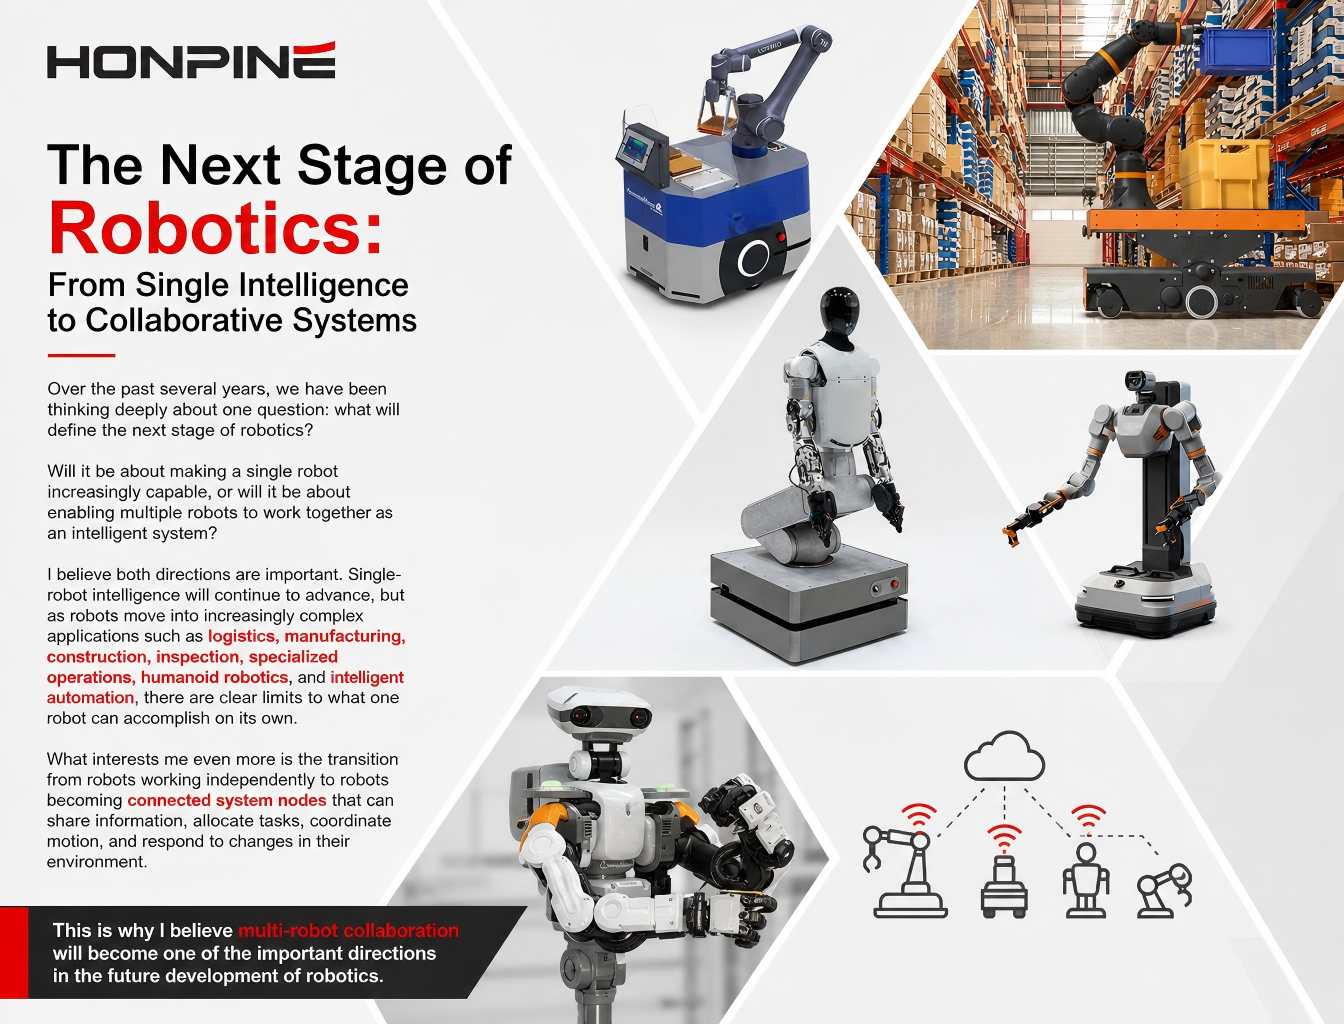
 다중 로봇 협업: 단일 로봇 지능에서 시스템 지능으로안녕하세요, 저는 HONPINE의 창립자 Allen Li입니다. 로봇공학이 계속 발전함에 따라, 다음 주요 단계는 개별 로봇을 더욱 지능화하는 것만이 아니라 여러 로봇이 조율된 시스템으로 함께 작동하도록 하는 데서 올 것이라고 생각합니다. 다중 로봇 협업은 통신, 작업 할당, 동작 조정, 상태 인식 및 안전에 대한 새로운 요구사항을 제시합니다. 이러한 발전은 로봇 관절의 역할도 변화시킵니다. 미래의 지능형 로봇 관절은 정밀한 동작을 생성하는 것 이상의 기능을 수행해야 합니다. 듀얼 엔코더, 토크 감지, 통합 드라이브, 실시간 통신 및 안전 기능과 같은 기술을 통해 로봇 관절은 로봇 지능과 물리적 움직임을 연결하는 지능형 모션 노드가 될 수 있습니다. 이 글에서는 다중 로봇 협업, 시스템 지능 및 차세대 HONPINE 로봇 관절 모듈 간의 관계를 제가 어떻게 바라보는지 공유하고자 합니다.
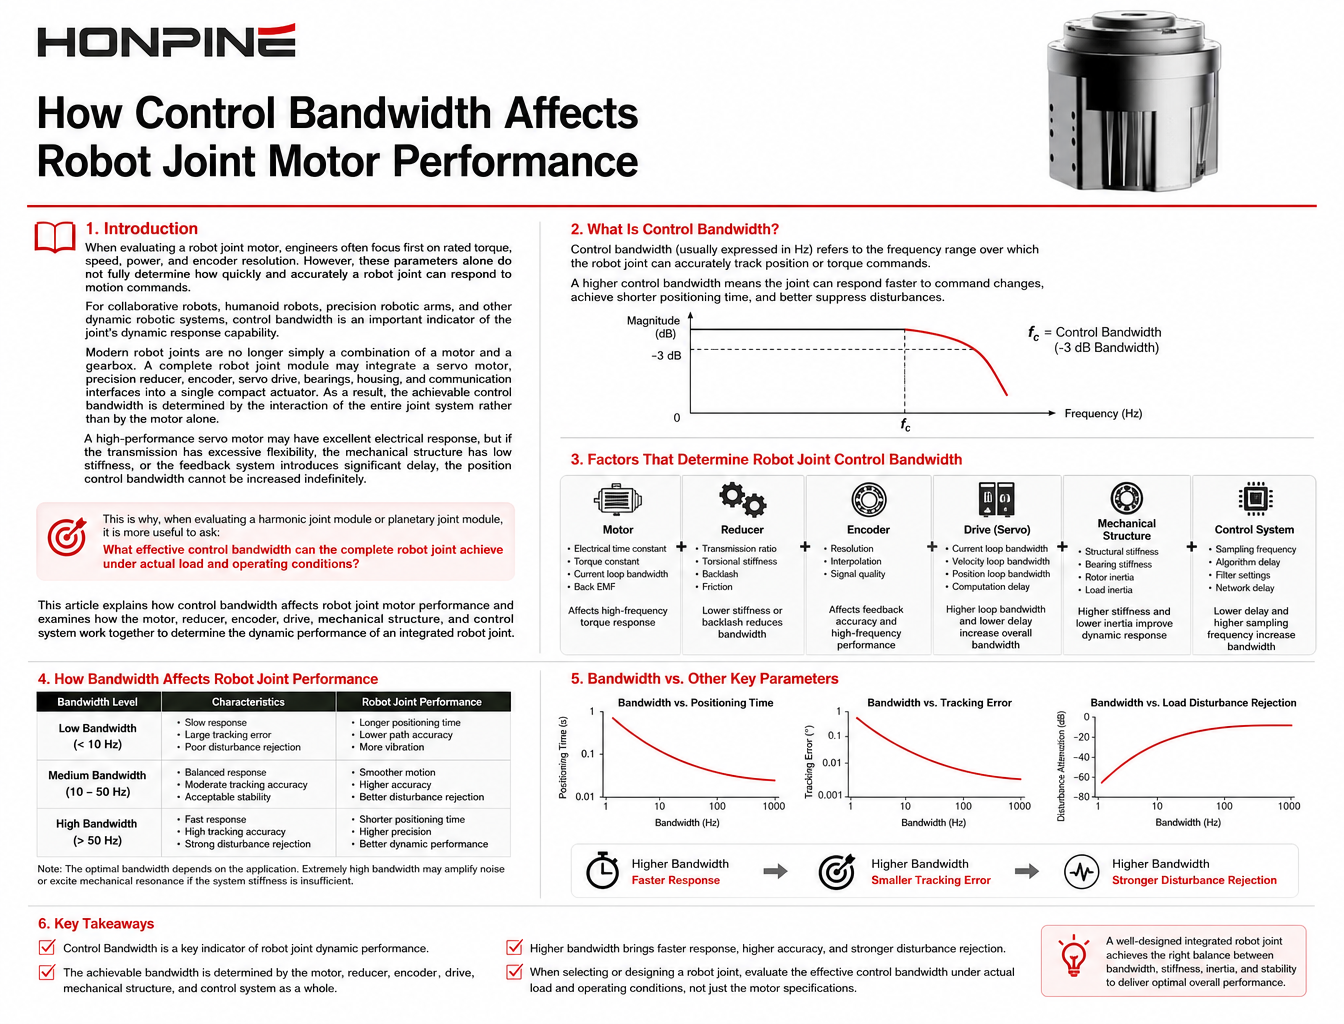
- 제어 대역폭은 로봇 관절 모터 성능에 어떤 영향을 미칠까요?로봇 관절 모터를 평가할 때 엔지니어들은 일반적으로 토크, 속도, 출력 및 엔코더 분해능에 주목합니다. 그러나 이러한 사양만으로는 변화하는 모션 명령에 로봇 관절이 얼마나 빠르고 정확하게 응답하는지를 완전히 설명할 수 없습니다. 휴머노이드 로봇, 협동 로봇, 로봇 암 및 기타 동적 시스템에서 제어 대역폭은 관절 응답성, 추종 정확도 및 모션 안정성에 영향을 미치는 중요한 요소입니다. 구현 가능한 대역폭은 모터뿐만 아니라 감속기, 엔코더, 서보 드라이브, 기계적 강성, 부하 관성 및 통신 시스템에도 영향을 받습니다. 이 글에서는 제어 대역폭이 로봇 관절 모터의 성능에 어떤 영향을 미치는지 설명하고, 하모닉 관절 모듈과 유성기어 관절 모듈을 시스템 수준의 관점에서 평가하는 방법을 소개합니다.
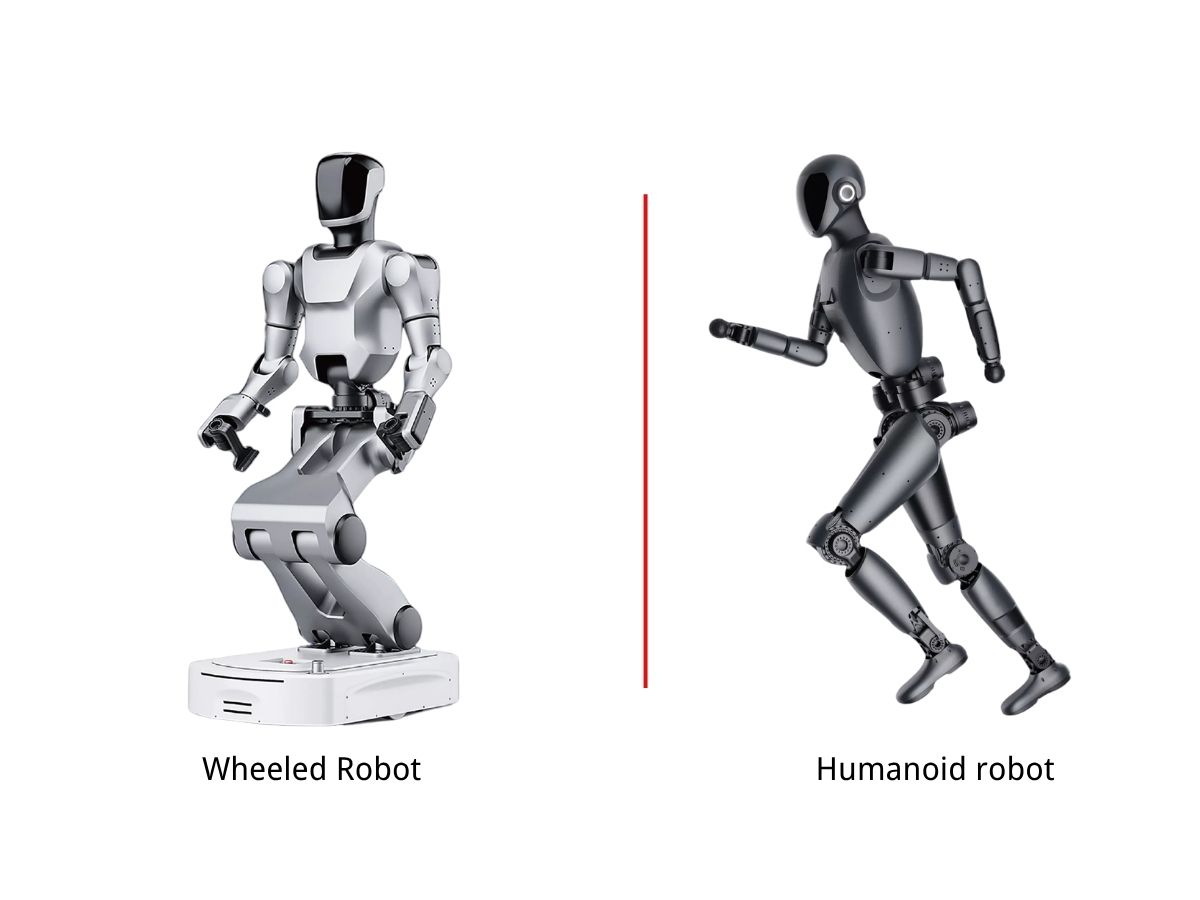
- 휴머노이드 및 휠 로봇용 로봇 관절 모터: 적합한 관절 액추에이터를 선택하는 방법로봇이 더 높은 이동성, 손재주, 자율성을 갖추는 방향으로 발전함에 따라 로봇 관절 모터는 휴머노이드 로봇과 바퀴형 로봇 모두에 필수적인 요소가 되고 있습니다. 휴머노이드 로봇의 고관절, 무릎 관절, 손목 관절부터 로봇 팔, 회전식 헤드, 바퀴형 플랫폼의 기타 다관절 메커니즘에 이르기까지 각 관절에는 토크, 속도, 정밀도, 강성, 소형화 측면에서 서로 다른 조합이 요구됩니다. 이 글에서는 다양한 로봇 애플리케이션에 적합한 로봇 관절 모터를 선택하는 방법과 고성능 로봇 관절에 하모닉 관절 모터 및 하모닉 액추에이터와 같은 통합 솔루션이 점점 더 많이 사용되는 이유를 살펴봅니다.