


현재 태그:하모닉 감속기
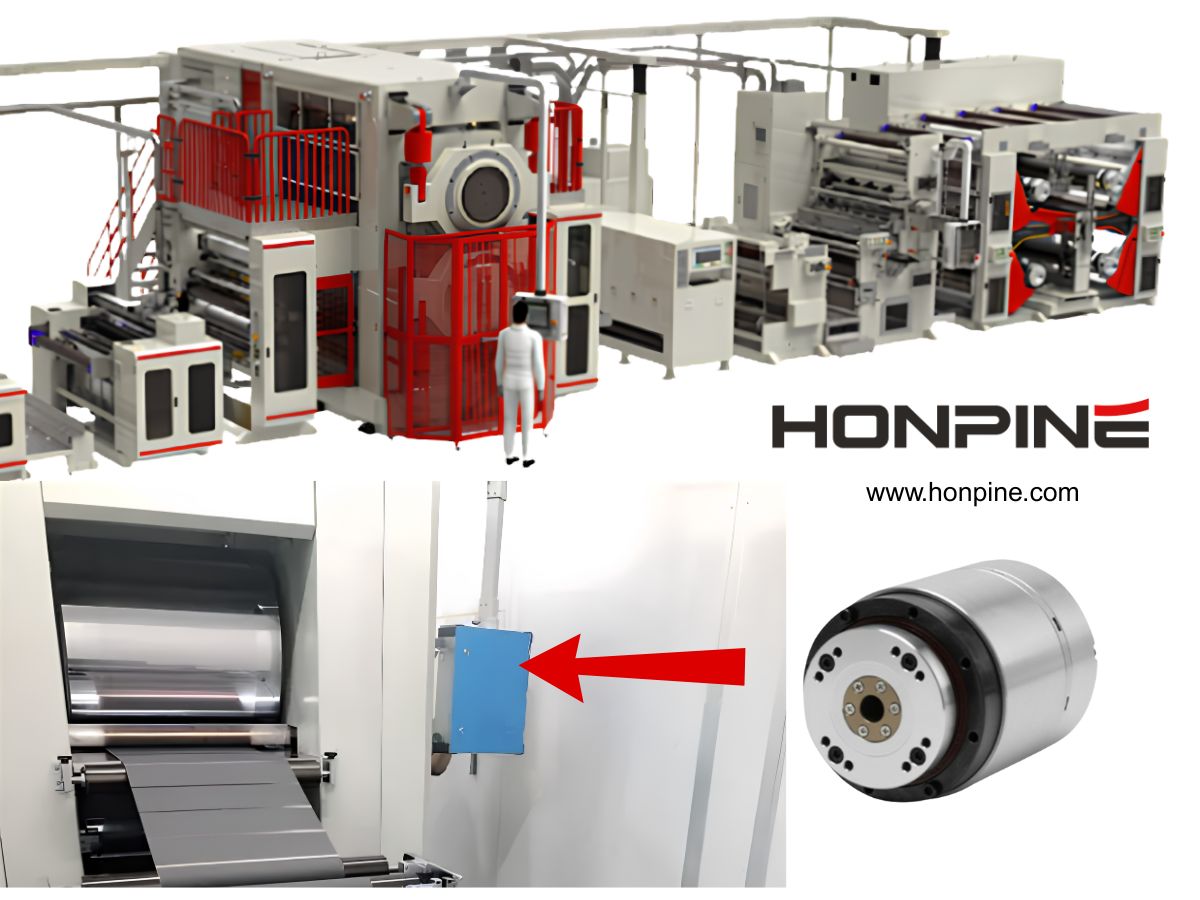
 리튬 배터리 롤 프레스 장비용 하모닉 로터리 액추에이터리튬 배터리 제조 장비는 생산 공정이 지속적으로 발전함에 따라 더 높은 정밀도, 안정성 및 통합 효율성을 요구합니다. 롤 프레스 장비에서는 정확한 롤러 위치 결정, 압력 제어 및 동적 응답이 전극 품질과 일관성을 보장하는 데 매우 중요합니다. HONPINE 하모닉 로터리 액추에이터는 리튬 배터리 롤 프레스 장비에 높은 정밀도, 높은 강성, 빠른 응답 및 컴팩트한 통합성을 제공합니다. 거의 제로에 가까운 백래시, 높은 토크 밀도 및 신뢰할 수 있는 모션 제어 성능을 통해 장비 정밀도와 생산 안정성 향상에 기여합니다.
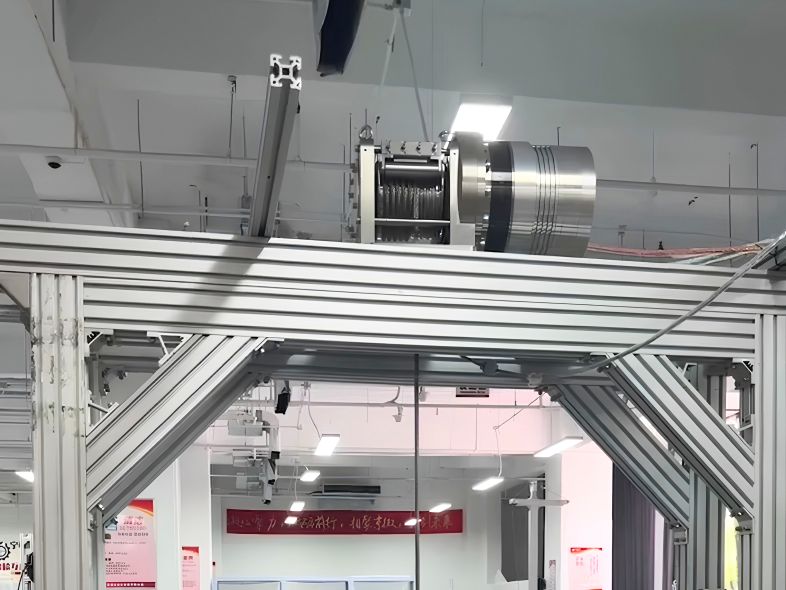
 리프트 장비용 하모닉 액추에이터: 정밀도, 토크 밀도 및 컴팩트 모션 제어 소개현대의 리프트 장비는 단순히 하중을 수직으로 이동시키는 것 이상을 요구합니다. 로봇 리프트 축, AGV 및 AMR 리프트 모듈, 반도체 장비, 검사 플랫폼 및 특수 윈치는 점점 더 높은 토크 밀도, 정밀한 위치 결정, 낮은 백래시, 높은 강성 및 컴팩트한 모션 제어를 필요로 합니다. 하모닉 액추에이터는 하모닉 드라이브와 모터를 통합하고, 구성에 따라 엔코더, 브레이크, 서보 드라이브 및 통신 인터페이스를 컴팩트한 모션 모듈로 통합합니다. 이 문서에서는 하모닉 액추에이터를 다양한 리프팅 시스템에 적용하는 방법과 정밀도, 토크 밀도, 강성 및 통합성의 조합이 자동화 리프팅 및 위치 결정 애플리케이션에 적합한 이유를 살펴봅니다.
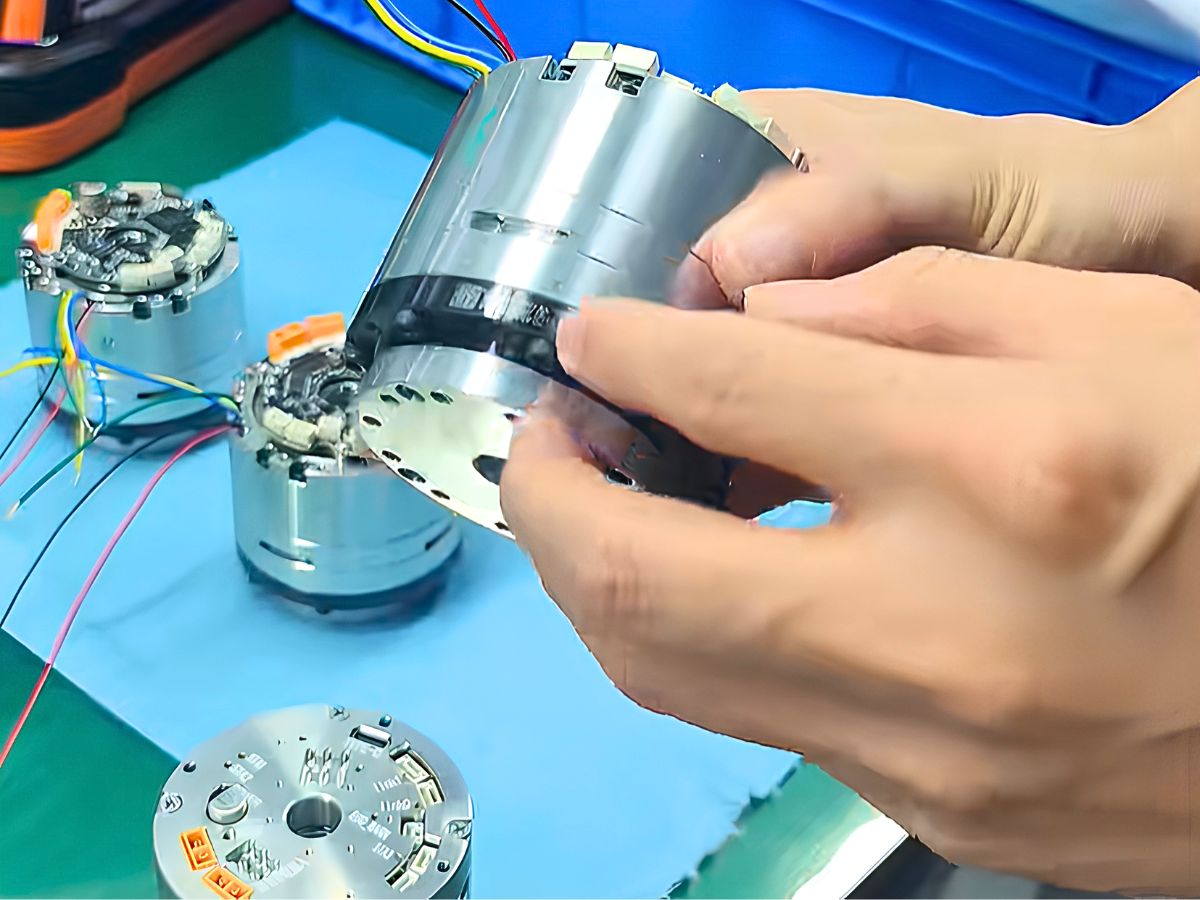
- 힘 제어 하모닉 조인트 모듈: 로봇 상용화를 위한 핵심 솔루션로봇이 정밀 위치 결정에서 물리적 상호작용으로 발전함에 따라 조인트 수준의 토크 피드백이 점점 더 중요해지고 있습니다. 힘 제어 로봇 조인트 모듈은 로봇이 출력 토크의 변화를 감지하고 외부 하중에 보다 적절하게 대응할 수 있도록 하여, 유연한 움직임, 접촉 감지 및 힘 제어 애플리케이션을 지원합니다. HONPINE HAG 및 HAU 하모닉 조인트 모듈은 토크 센싱을 조인트에 직접 통합하여 토크 폐루프 제어, 360° 연속 출력 회전, 1% 미만의 토크 제어 정확도 및 50 Hz 토크 대역폭을 구현합니다. 또한 이 통합 설계는 힘 제어 및 비힘 제어 구성 간에 일관된 치수를 유지하여 로봇 제조업체에 유연한 조인트 플랫폼을 제공합니다.
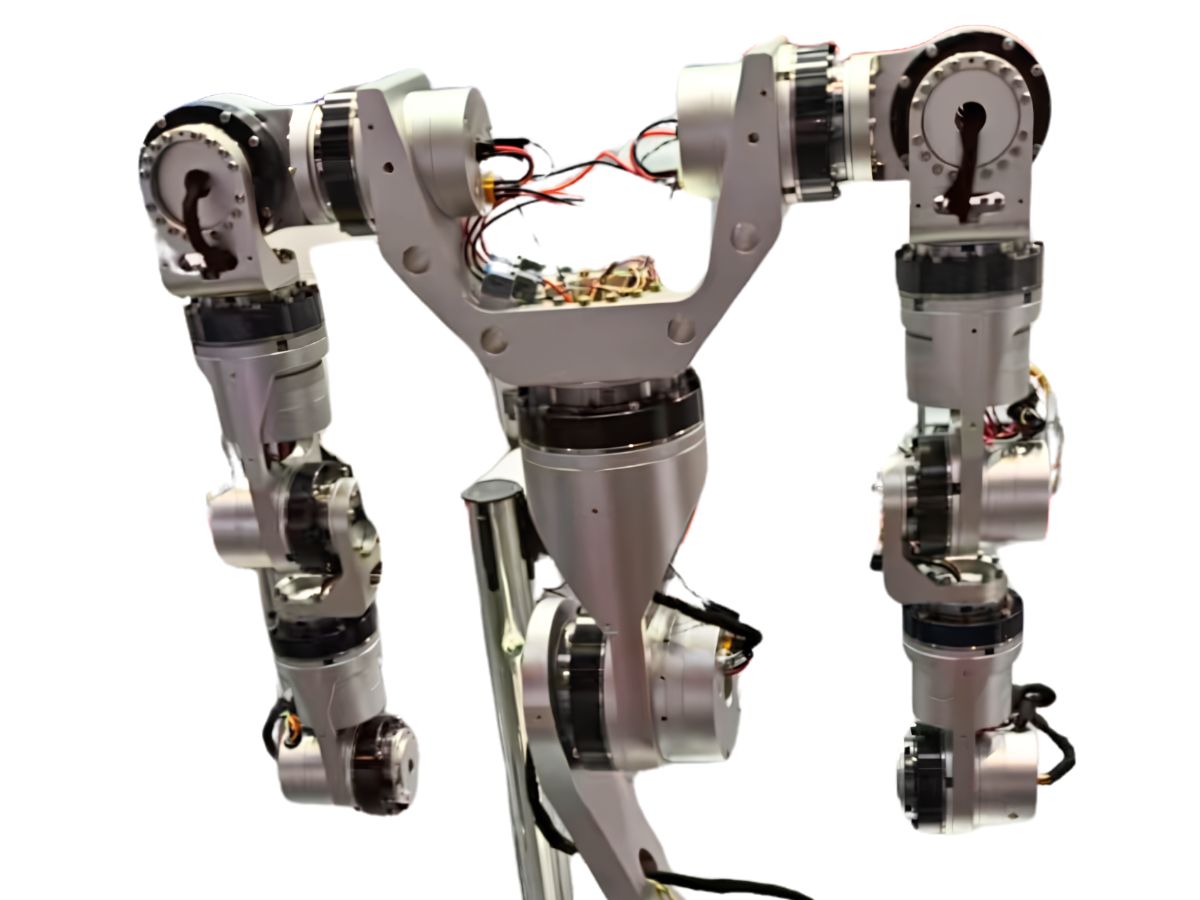
- 휴머노이드 로봇 팔과 다리를 위한 로봇 관절 모듈 솔루션휴머노이드 로봇은 어깨, 팔꿈치, 손목, 엉덩이, 무릎 및 발목에 따라 서로 다른 관절 특성이 요구됩니다. 소형 관절은 경량화와 빠른 응답성을 우선시하는 반면, 대형 관절은 더 높은 토크 밀도, 하중 용량 및 신뢰성이 필요합니다. 따라서 적합한 로봇 관절 모듈은 각 관절의 구체적인 토크, 중량, 가동 범위 및 제어 요구 사항에 맞춰야 합니다. 본문에서는 HONPINE의 HPJM 하모닉 관절 모듈 시리즈를 예로 들어, 소형 손목 및 손가락 관절부터 고하중 엉덩이 관절까지의 토크 요구 사항을 포괄하는 휴머노이드 로봇 상지 및 하지용 관절 구성 솔루션을 소개합니다.