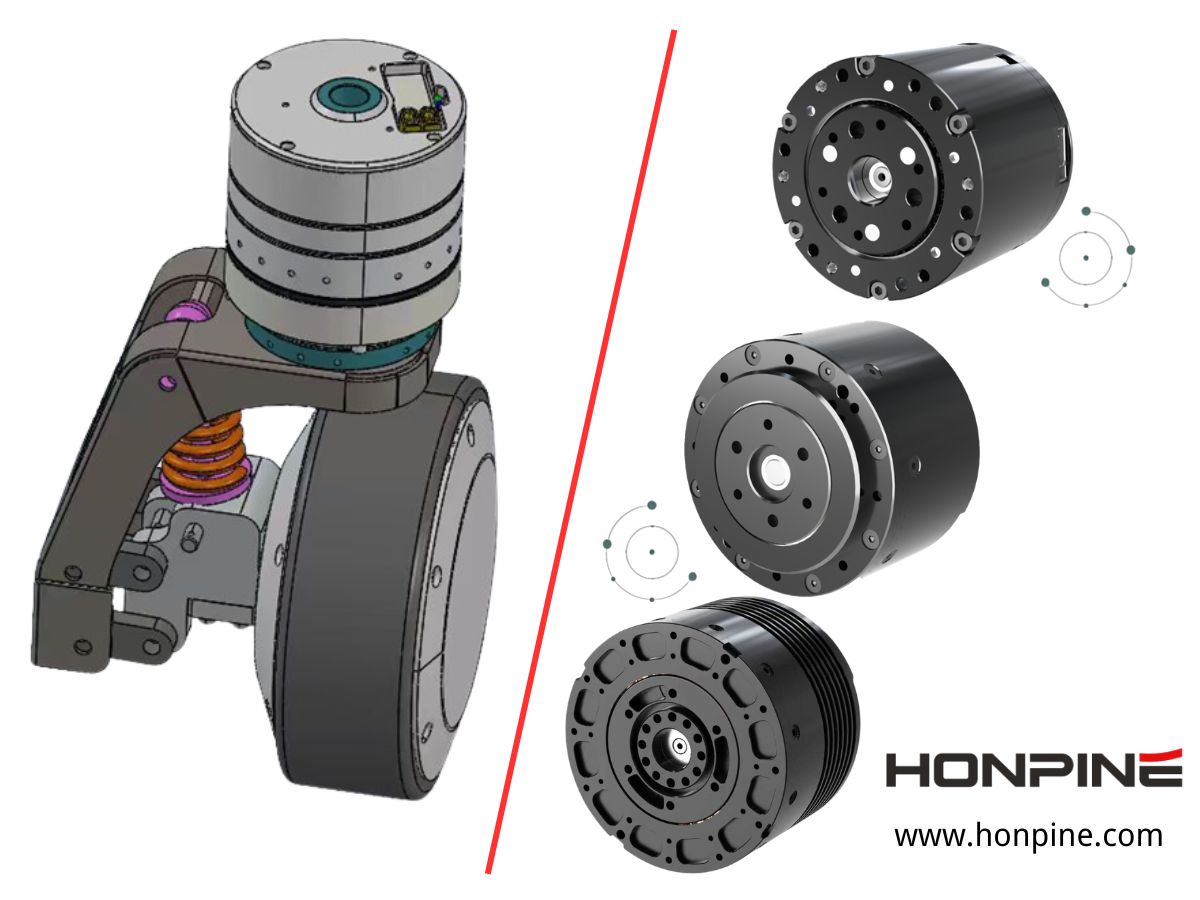
안녕하세요, 여러분. 저는 HONPINE의 기술 이사 Theodore Li입니다. 오늘은 유성 구동 액추에이터가 AGV 휠 허브 모터 시스템의 실질적인 과제를 어떻게 해결할 수 있는지 말씀드리고자 합니다. AGV와 AMR은 중량물 적재 상태의 출발, 가속, 경사로 등판 및 잦은 방향 전환을 위해 충분한 휠 토크가 필요하며, 동시에 구동 시스템은 제한된 섀시 공간에 맞도록 충분히 컴팩트해야 합니다. 유성 구동 액추에이터는 모터와 유성 감속 메커니즘을 결합하여 고속 모터 출력을 휠에 필요한 저속·고토크 운동으로 변환합니다. 이 글에서는 토크, 감속비, 휠 직경, 등판 능력, 회전 반경, 직접 구동 시스템 및 하모닉 구동 액추에이터를 포함하여 유성 구동 액추에이터와 AGV 휠 허브 모터의 관계를 살펴보겠습니다.