










HONPINE 로봇 관절 모터 공급업체
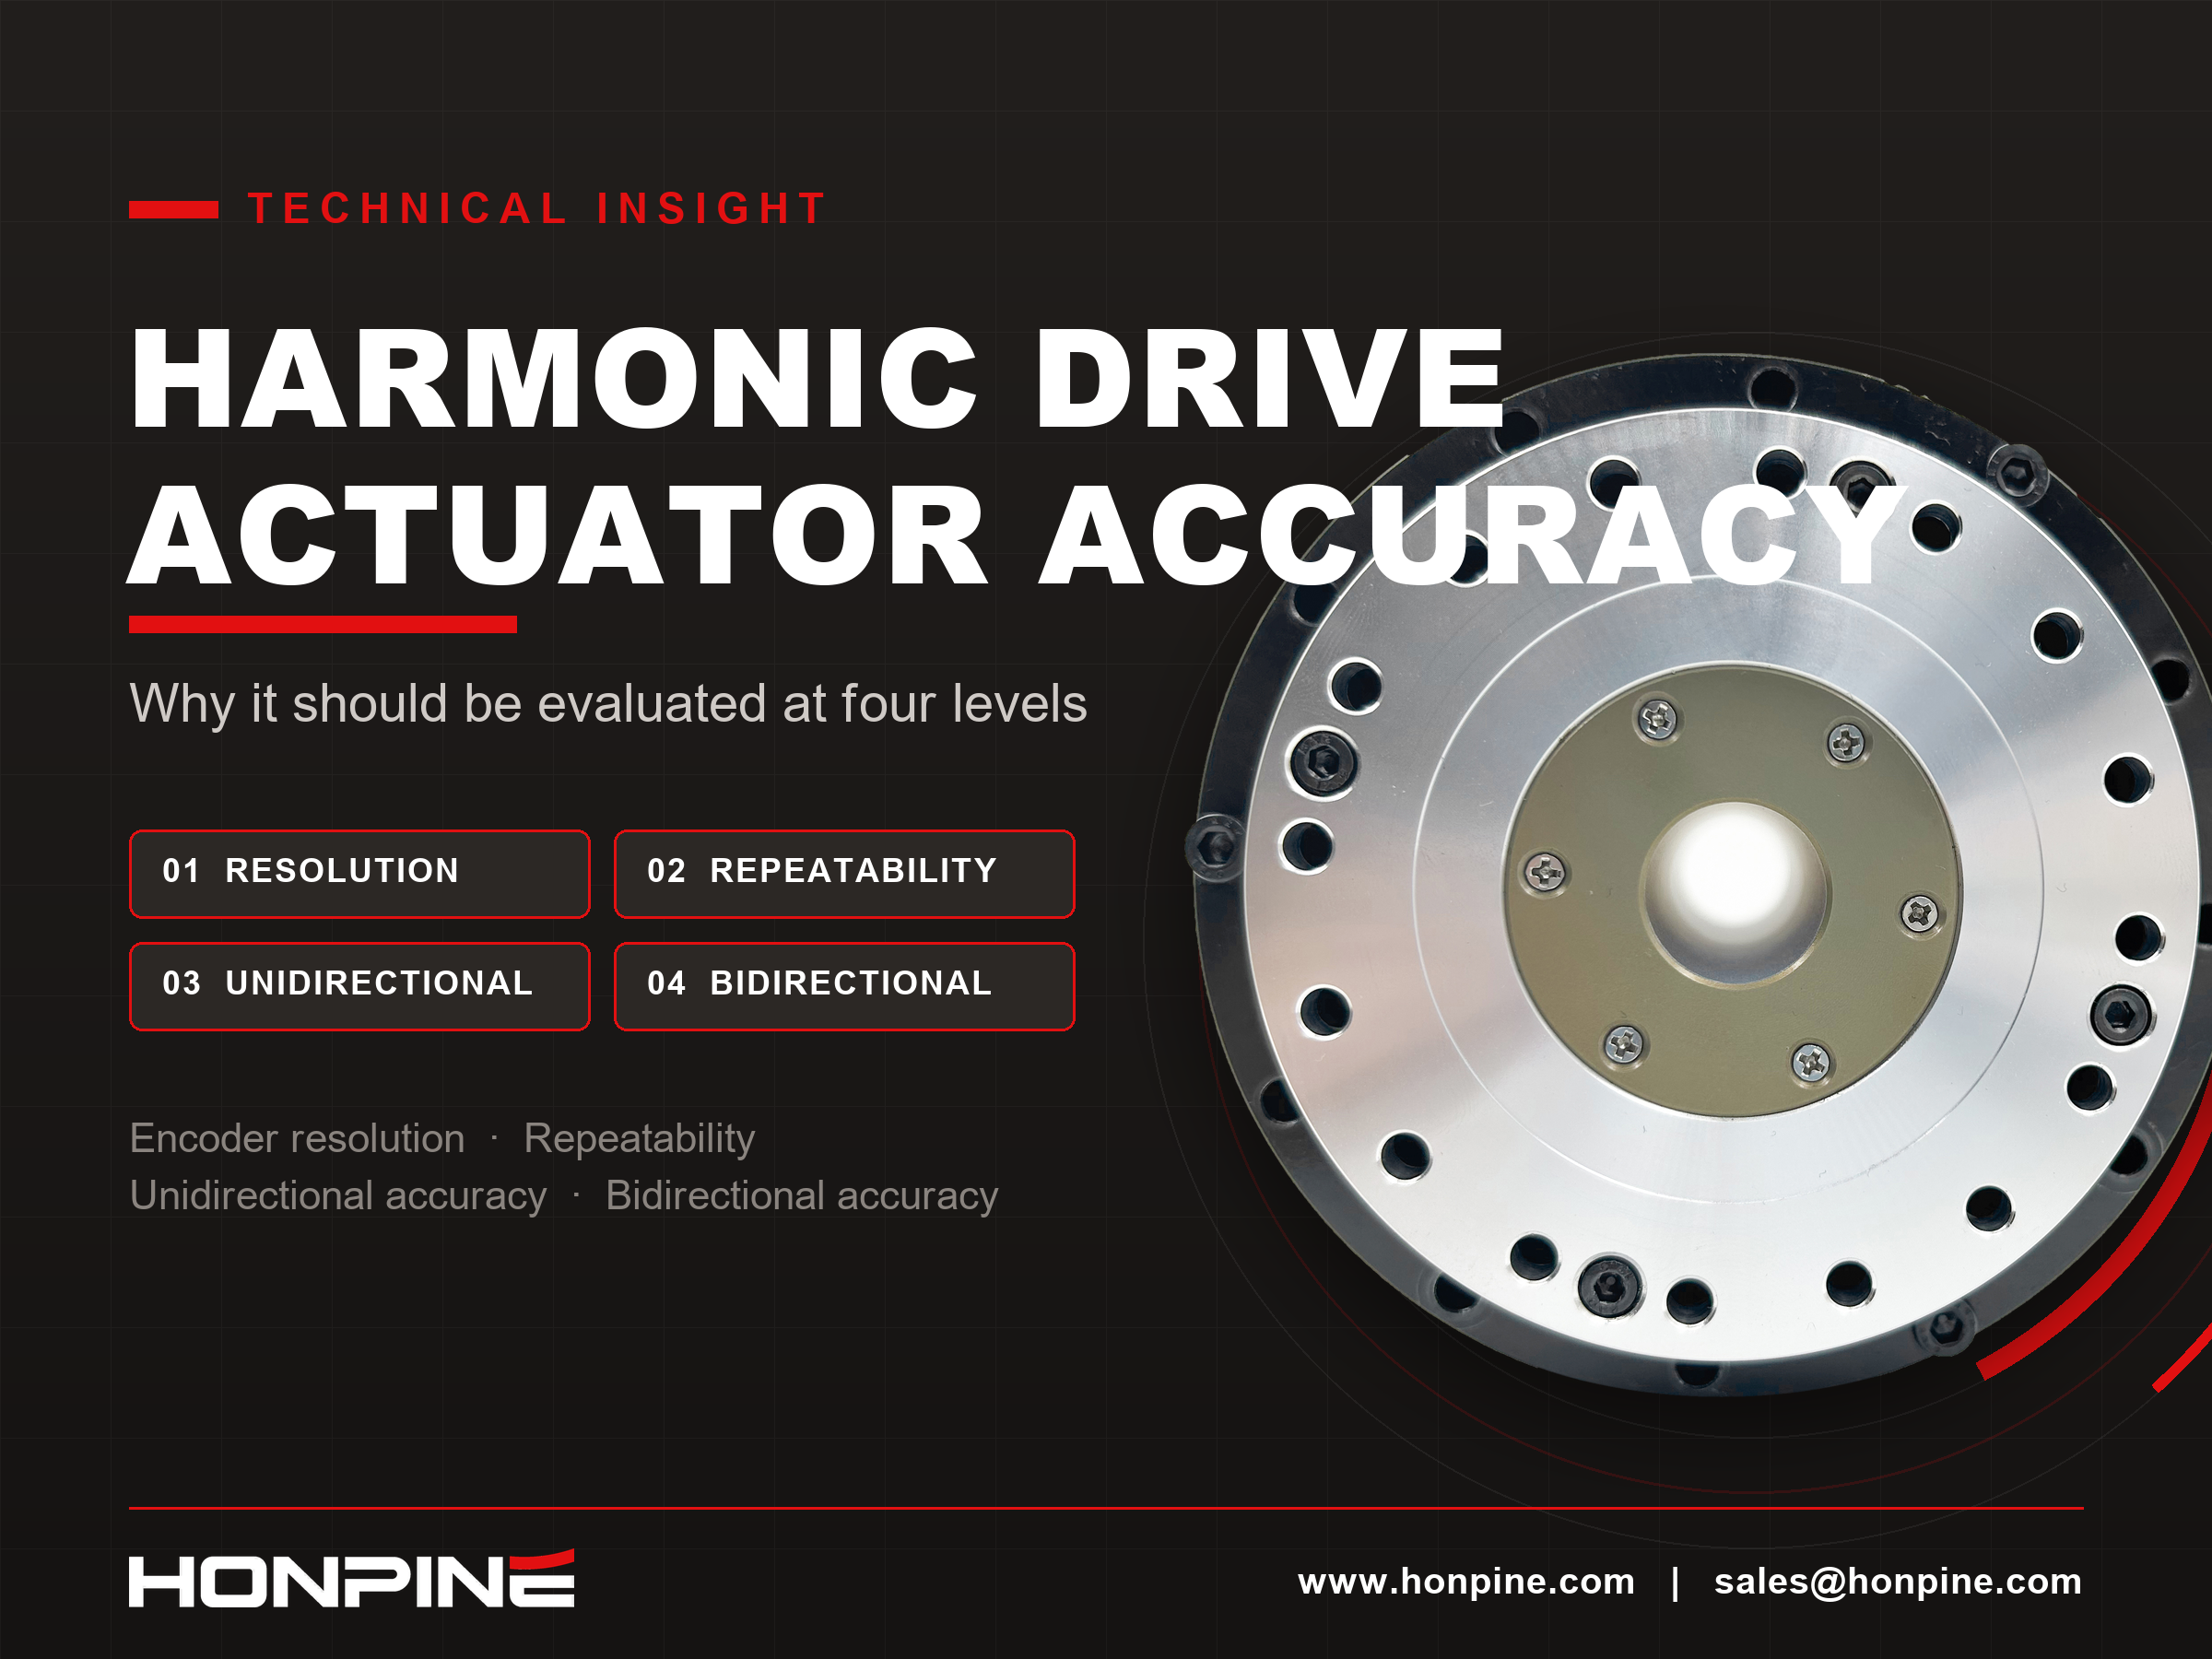
 하모닉 드라이브 액추에이터의 정확도: 네 가지 수준에서 평가해야 하는 이유2026-10-21하모닉 드라이브 액추에이터의 정확도는 엔코더 분해능만으로 결정되지 않습니다. 엔지니어가 이를 네 가지 수준에서 평가해야 하는 이유는 무엇일까요? 분해능, 반복 정밀도, 단방향 위치 결정 정확도, 양방향 위치 결정 정확도는 각각 모션 성능의 서로 다른 측면을 나타냅니다. 이러한 차이를 이해하면 엔지니어는 이론적인 엔코더 증분을 실제 위치 결정 성능과 혼동하지 않고 반도체 장비, EFEM 시스템 및 3C 자동화에 적합한 하모닉 로터리 액추에이터를 선택할 수 있습니다.
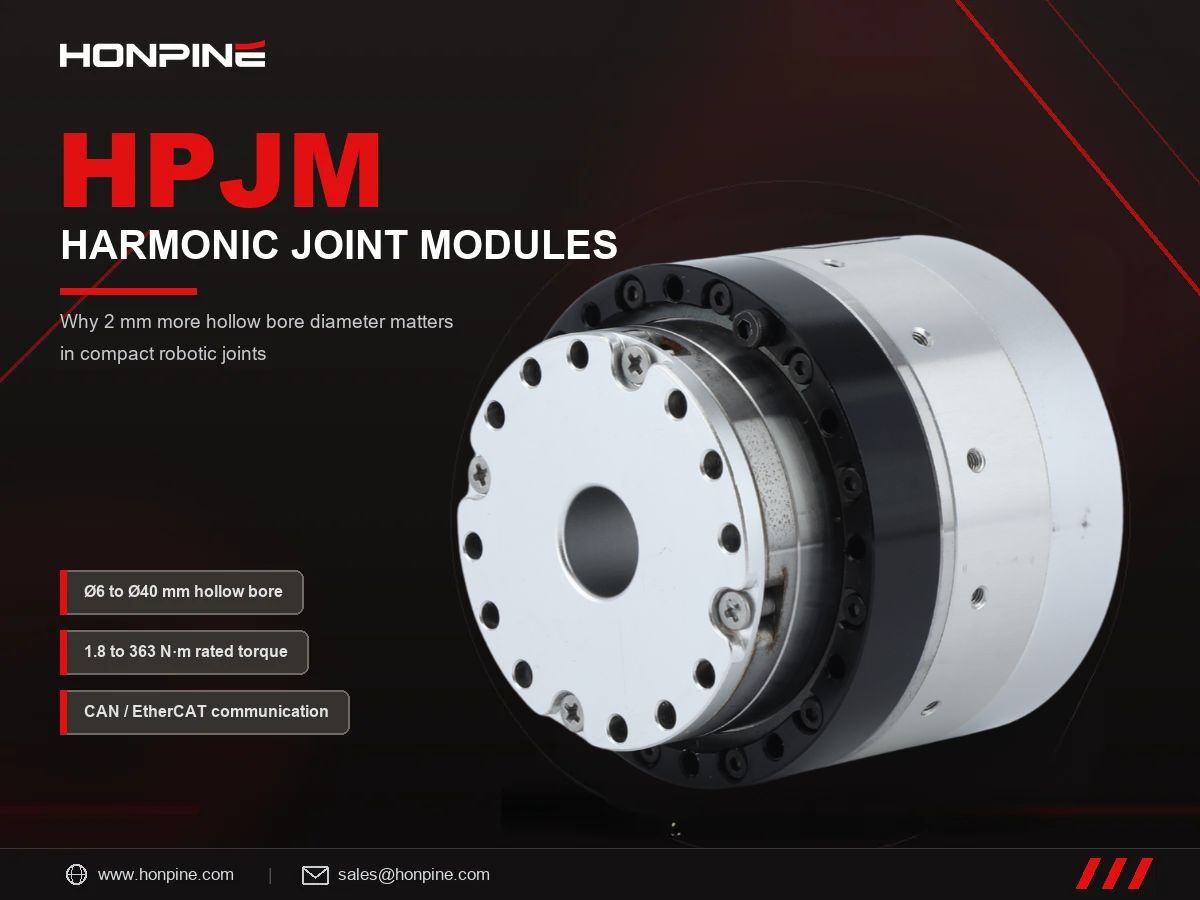
- 많은 고객이 중공 내경이 단 2mm 더 큰 HONPINE HPJM 하모닉 조인트 모듈을 선택하는 이유는 무엇일까요?2026-10-21많은 고객이 중공 내경이 단 2mm 더 큰 HONPINE HPJM 하모닉 조인트 모듈을 선택하는 이유는 무엇일까요? 소형 로봇 관절에서는 이처럼 작은 치수 차이만으로도 사용 가능한 공간이 크게 늘어날 수 있습니다. 원형 보어의 단면적은 직경의 제곱에 비례해 증가하므로, 2mm만 더 커져도 내부 케이블 배선이 훨씬 수월해지고 시스템 통합이 간소화될 수 있습니다. 이 글에서는 중공 내경의 영향을 살펴보고, 일부 HONPINE HPJM 모델을 유사한 하모닉 조인트 모듈과 비교하며, 휴머노이드 로봇, 협동 로봇 및 산업 자동화에서 보어 크기가 중요한 이유를 설명합니다.
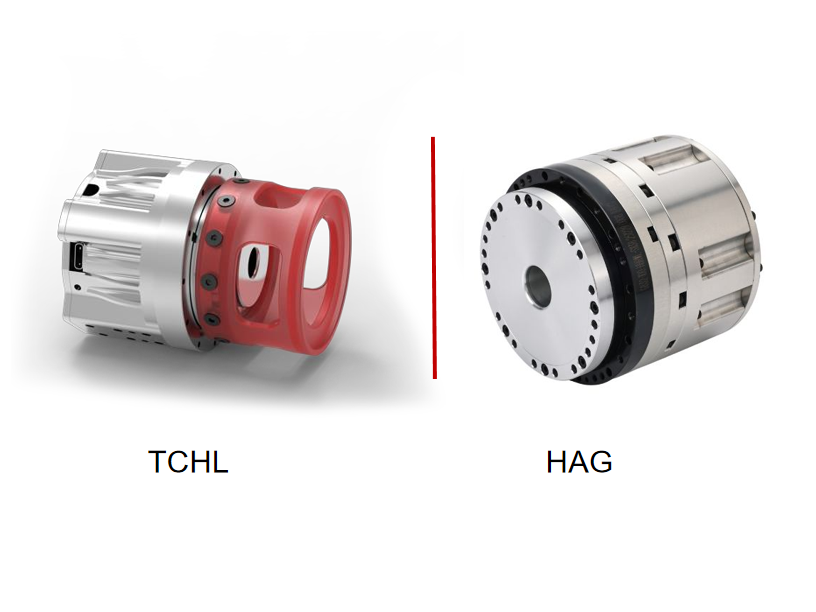
- 힘 제어 하모닉 관절 액추에이터 선택 방법: HONPINE TCHL과 HAG 심층 비교2026-10-20적합한 힘 제어 하모닉 관절 액추에이터를 선택할 때는 토크와 치수만 비교해서는 충분하지 않습니다. 토크 센서 사양, 엔코더 피드백, 통신 프로토콜, 기능 안전, 중공축 크기는 모두 시스템 통합과 제어 성능에 영향을 줄 수 있습니다. 이 가이드에서는 HONPINE 기술 디렉터가 TCHL과 HAG 하모닉 관절 액추에이터 시리즈를 비교해 주요 차이점을 설명하고, 휴머노이드 로봇, 협동 매니퓰레이터, 정밀 조립, 연마 및 기타 힘 제어 애플리케이션을 위한 실용적인 선정 기준을 제시합니다.
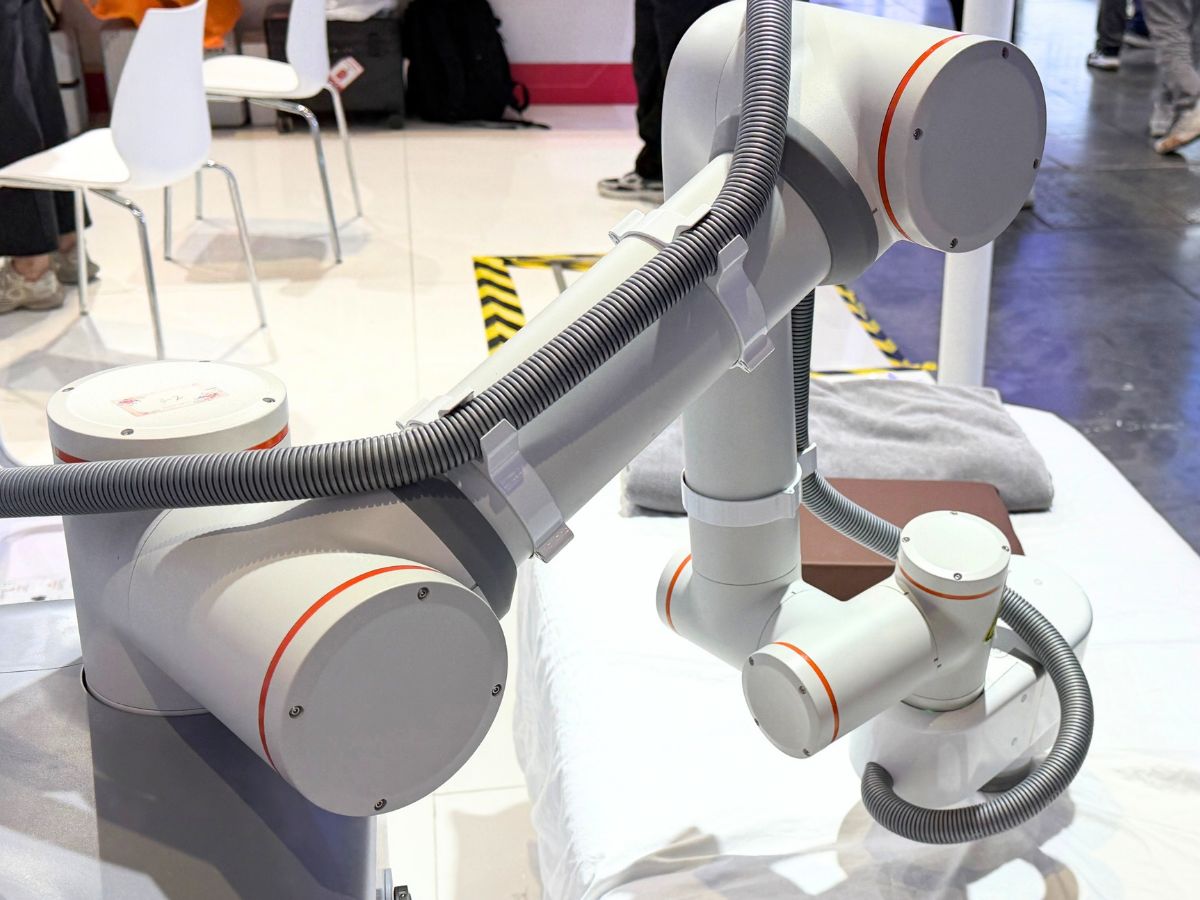
- 병상용 물리치료 로봇에 힘 제어 조인트 모듈이 필요한 이유2026-10-19치료 로봇은 로봇 팔을 판매하는 것이 아니라 인체에 가해지는 힘을 제공하는 것입니다. 압력, 리듬, 깊이가 치료 처방이며, 위치 제어만으로는 이를 구현할 수 없습니다. 연조직은 유연하고 시간에 따라 변하기 때문에, 동일한 위치 명령을 내려도 근육과 뼈에 가해지는 접촉력은 몇 배까지 차이가 날 수 있습니다. 힘 제어 하모닉 조인트 모듈은 접촉력을 폐루프 제어 변수로 전환합니다. 이는 치료 용량의 반복성을 확보하고, 사람과의 접촉을 안전하게 유지하며, 치료사의 기술을 학습 가능하게 하는 유일한 방법입니다. 이 글에서는 병상용 치료 로봇의 현장 사진 한 장을 바탕으로 구성을 살펴보고, 힘 제어가 필수적인 다섯 가지 이유를 제시합니다. 또한 기준별로 HONPINE의 TCHL과 HAG 중 선택하는 기준을 정리하고, 프레임 크기를 결정하는 토크 센서 분해능 예산을 제시합니다.
- 리튬 배터리용 로봇 암의 하모닉 감속기와 RV 감속기 비교: 관절별 선택 가이드2026-10-16리튬 배터리 공장에서 로봇 암용 감속기를 선택할 때는 하나의 ‘최고’ 기어박스를 찾는 것이 아니라 관절별로 역할을 나누는 것이 중요합니다. 강성, 내충격성, 긴 수명이 가장 중요한 어깨와 팔꿈치 관절(J1–J3)에는 RV 감속기를 적용하고, 거의 제로에 가까운 백래시, 높은 토크 밀도, 경량성이 위치 결정 정확도를 좌우하는 손목 관절(J4–J6)에는 하모닉 감속기를 적용합니다. 장거리 이동이 필요한 직교 이송에는 비용이 더 낮은 유성 기어박스를 적용할 수 있습니다. 리튬 배터리 생산에는 세 가지 더 엄격한 조건이 추가됩니다. 높은 반복 정밀도(±0.02–0.05 mm), 24/7 고부하 운전, 금속 입자 오염에 대한 무관용입니다. 이 가이드에서는 관절별 선택의 근거를 설명하고, 세 가지 감속기 유형을 비교하며, 각 공정 스테이션의 일반적인 구성을 제시합니다.
- 단일 엔코더 로봇 관절 모듈과 듀얼 엔코더 로봇 관절 모듈의 차이점은 무엇인가요?2026-10-12로봇에 듀얼 엔코더 관절 모듈이 필요할까요, 아니면 단일 엔코더로 충분할까요? 답은 위치 결정 요구 사항, 전달 동작 특성, 힘 제어 전략 및 예산에 따라 달라집니다. 이 가이드에서는 모터 측과 출력 측 피드백을 비교하고, 듀얼 엔코더가 제어 성능을 향상시킬 수 있는 경우와 비용 및 한계를 살펴봅니다. 단일 엔코더로 요구 사항을 충족할 수 있는 경우와 추가 출력 피드백을 고려할 가치가 있는 경우를 알아보세요.
- 신뢰할 수 있는 로봇 관절 액추에이터 공급업체를 찾는 방법은?2026-10-12적합한 로봇 관절 액추에이터 공급업체를 선택하는 것은 안정적인 성능, 원활한 통합 및 장기적인 프로젝트 성공에 필수적입니다. 제품 사양뿐만 아니라 공급업체의 기술 전문성, 생산 능력 및 애프터서비스 지원도 이해해야 합니다. 이 가이드에서 HONPINE의 창립자 Allen Li는 로봇 및 산업 자동화용 하모닉 및 유성 관절 액추에이터를 소싱할 때 이 세 가지 요소를 평가하는 방법을 설명합니다.
 통합 로봇 관절 모듈은 로봇 배선 및 제어 아키텍처를 어떻게 재편하고 있는가?2026-09-29통합 로봇 관절 모듈은 모터, 감속기, 드라이브, 엔코더 및 센싱 부품을 컴팩트한 모션 유닛에 결합함으로써 로봇 설계 방식을 변화시키고 있습니다. 기존의 분산형 아키텍처와 비교할 때, 이러한 통합 방식은 케이블 복잡성을 줄이고 전원 및 통신 연결을 단순화하며 더욱 컴팩트한 로봇 구조를 지원할 수 있습니다. 휴머노이드 로봇이 더 높은 수준의 동작 협응, 응답 속도, 정밀도 및 통합성을 요구함에 따라 로봇 관절 모듈은 지능형 제어 시스템과 물리적 움직임 사이에서 점점 더 중요한 인터페이스가 되고 있습니다. 이 글에서는 HONPINE TCHL 하모닉 드라이브 로봇 관절 모듈을 예로 들어 통합 로봇 관절 모듈이 로봇 배선 및 제어 아키텍처를 어떻게 재편하는지 설명합니다.

{item.title}
{item.edit_time}
{item.description}
Search
Categories




