


현재 태그:로봇 액추에이터
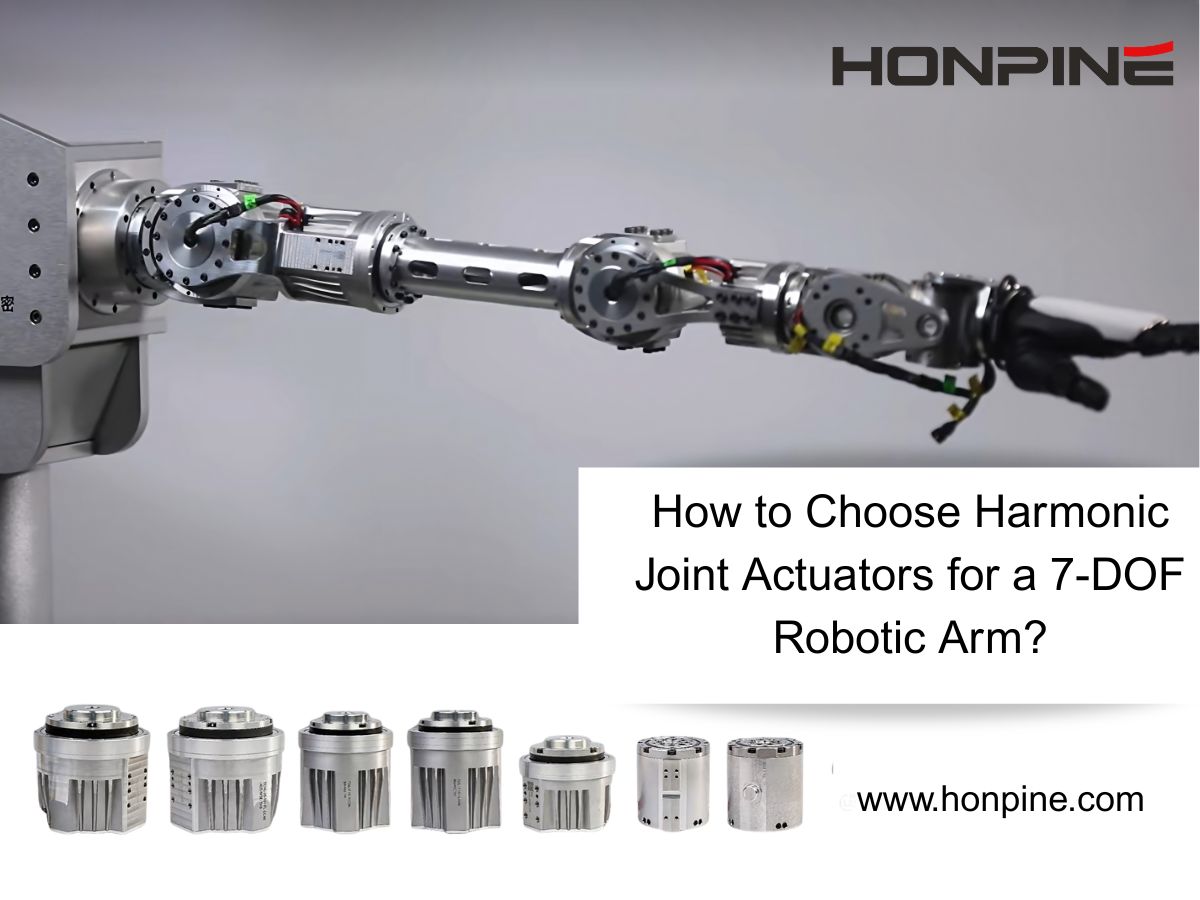
 7-DOF 로봇 팔용 하모닉 조인트 액추에이터를 선택하는 방법?저는 HONPINE의 기술 이사인 Theodore Li입니다. 7-DOF 로봇 팔용 하모닉 조인트 액추에이터를 선택할 때는 각 관절의 토크, 중량 및 설치 요구 사항부터 고려해야 합니다. 이 가이드에서는 TCHL 20 어깨 및 TCHL 14 손목 구성을 예로 들고, 까다로운 로봇 애플리케이션을 위한 토크 센싱, 컴플라이언스 제어 및 HAG 시리즈 고려 사항을 살펴봅니다.
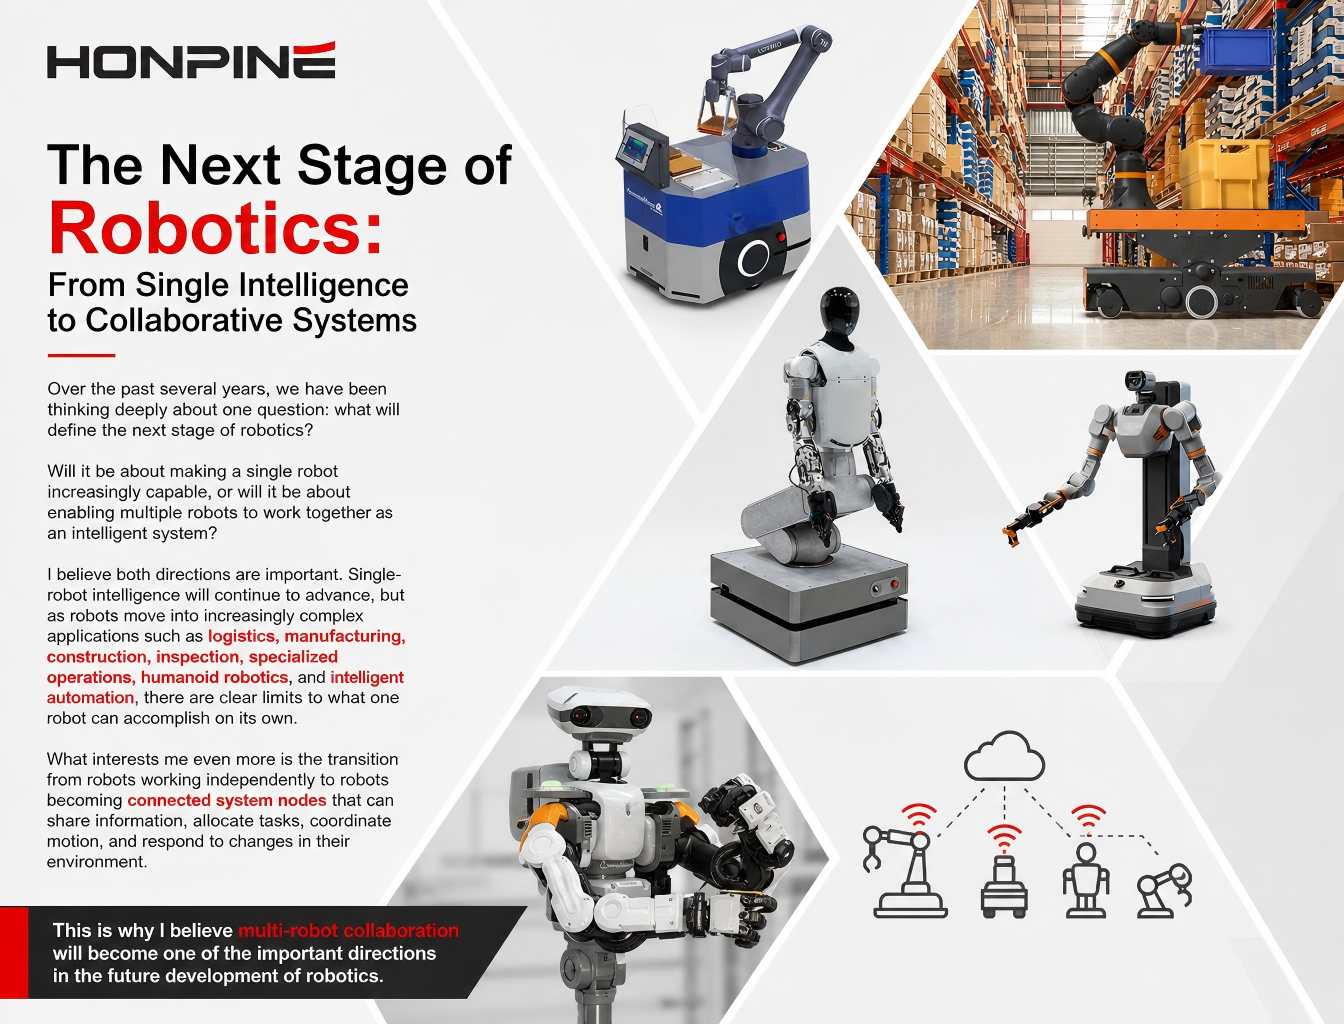
 다중 로봇 협업: 단일 로봇 지능에서 시스템 지능으로안녕하세요, 저는 HONPINE의 창립자 Allen Li입니다. 로봇공학이 계속 발전함에 따라, 다음 주요 단계는 개별 로봇을 더욱 지능화하는 것만이 아니라 여러 로봇이 조율된 시스템으로 함께 작동하도록 하는 데서 올 것이라고 생각합니다. 다중 로봇 협업은 통신, 작업 할당, 동작 조정, 상태 인식 및 안전에 대한 새로운 요구사항을 제시합니다. 이러한 발전은 로봇 관절의 역할도 변화시킵니다. 미래의 지능형 로봇 관절은 정밀한 동작을 생성하는 것 이상의 기능을 수행해야 합니다. 듀얼 엔코더, 토크 감지, 통합 드라이브, 실시간 통신 및 안전 기능과 같은 기술을 통해 로봇 관절은 로봇 지능과 물리적 움직임을 연결하는 지능형 모션 노드가 될 수 있습니다. 이 글에서는 다중 로봇 협업, 시스템 지능 및 차세대 HONPINE 로봇 관절 모듈 간의 관계를 제가 어떻게 바라보는지 공유하고자 합니다.
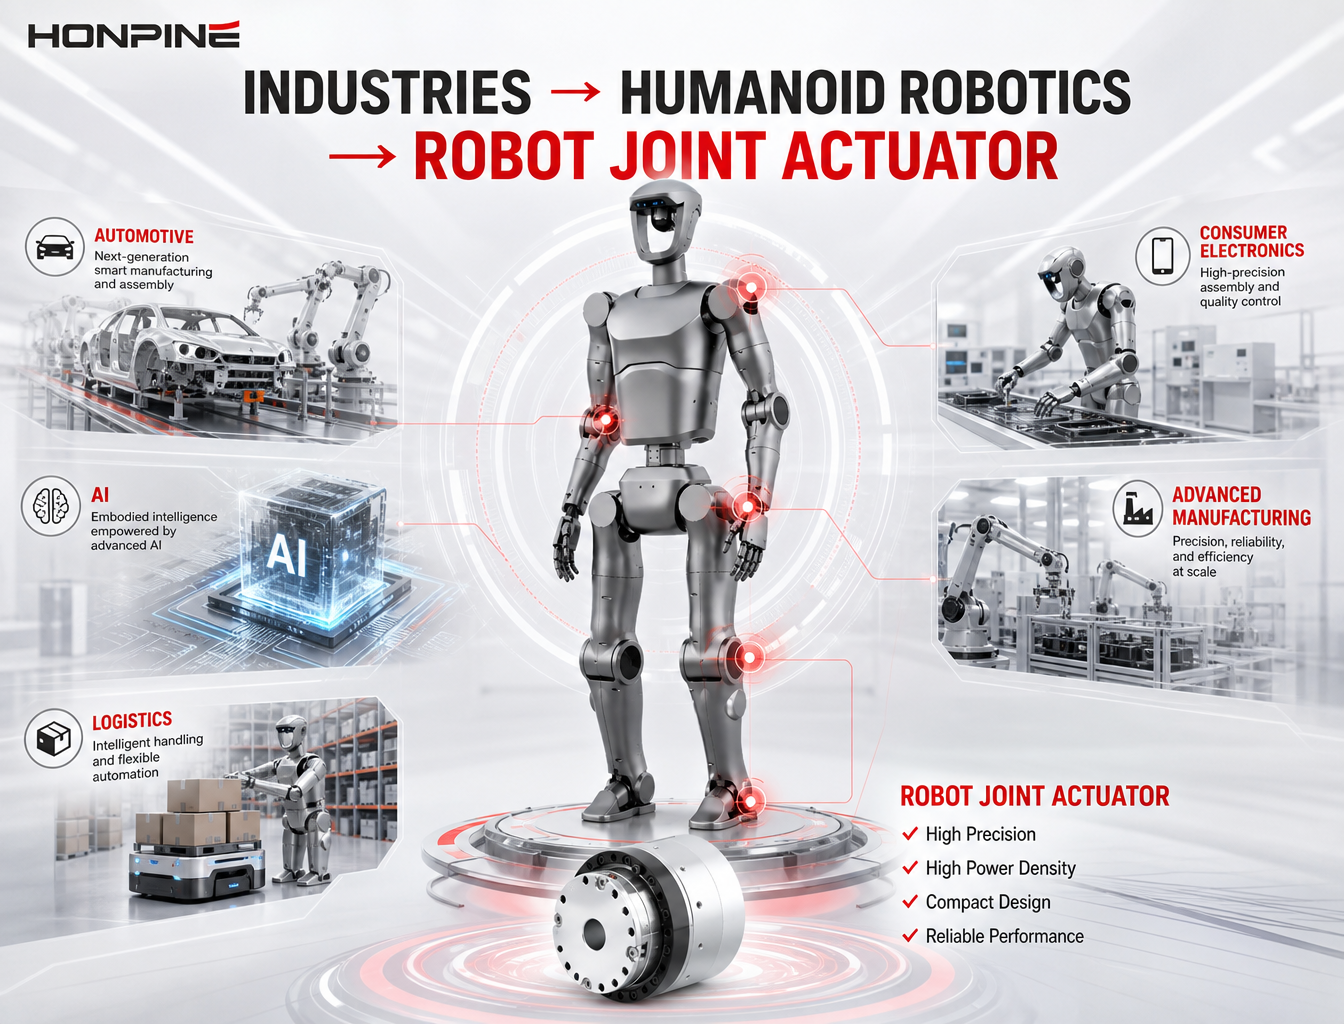
- 더 많은 산업이 휴머노이드 로보틱스에 진입함에 따라 휴머노이드 로봇 관절 액추에이터가 중요해지는 이유는 무엇인가?휴머노이드 로보틱스는 더 이상 기존 로봇 제조업체만이 주도하지 않습니다. 자동차 기업, AI 기업, 물류 제공업체, 소비자 전자제품 제조업체 및 첨단 기술 기업이 점차 휴머노이드 로봇 시장에 진입하고 있습니다. 그러나 디지털 지능이 신뢰할 수 있는 물리적 움직임으로 전환될 때에만 인공지능은 실질적인 가치를 창출할 수 있습니다. 이로 인해 휴머노이드 로봇 관절 액추에이터는 AI, 모션 제어 및 물리적 로봇 본체를 연결하는 핵심 인터페이스가 되었습니다. 본문에서는 휴머노이드 로보틱스가 시제품 개발 단계에서 대규모 상용화 단계로 나아감에 따라 하모닉 드라이브 액추에이터, 높은 토크 밀도, 낮은 백래시, 통합 피드백 및 확장 가능한 관절 아키텍처가 왜 점점 더 중요해지고 있는지 살펴봅니다.
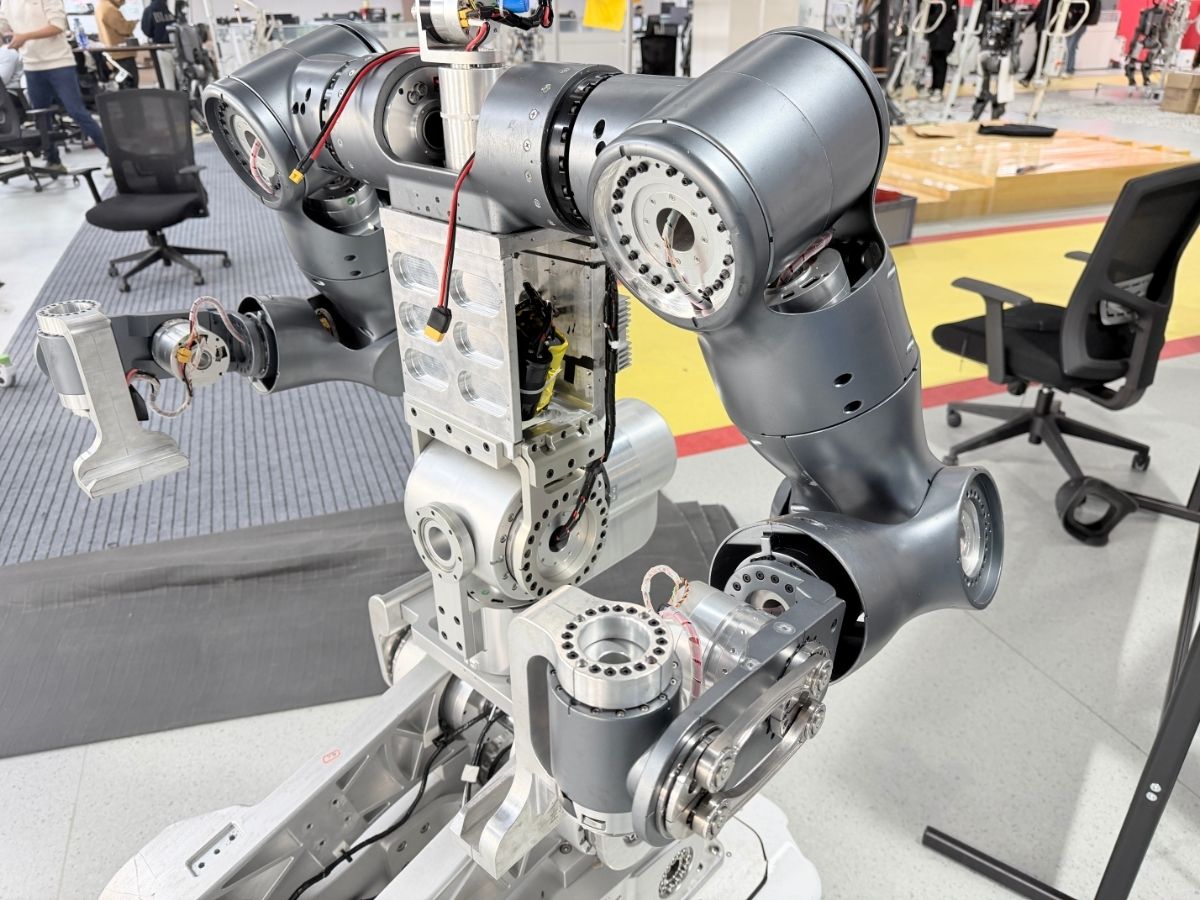
- 로봇용 로터리 조인트: 어떤 조인트 아키텍처가 귀사의 로봇 설계에 적합할까요?현대의 로봇용 로터리 조인트는 더 이상 두 로봇 링크를 연결하는 단순한 기계적 연결 장치가 아닙니다. 로봇 조인트는 점점 더 컴팩트하고 신뢰성 높은 구조 내에서 토크 생성, 동작 전달, 위치 피드백, 통신, 센싱, 제동 및 제어 통합을 결합해야 합니다. 휴머노이드 로봇, 협동 로봇, 산업용 로봇 암, 의료 로봇 및 특수 로봇 시스템이 지속적으로 발전함에 따라, 적합한 로봇 조인트 모듈과 조인트 아키텍처의 선택은 시스템 수준의 엔지니어링 의사결정이 되었습니다. 이 글에서는 통합형 하모닉 조인트 모듈과 유성 조인트 모듈이 서로 다른 솔루션을 제공하는 방식과 로봇 제조업체가 각 로봇 축에 적합한 아키텍처를 선택하는 방법을 살펴봅니다.