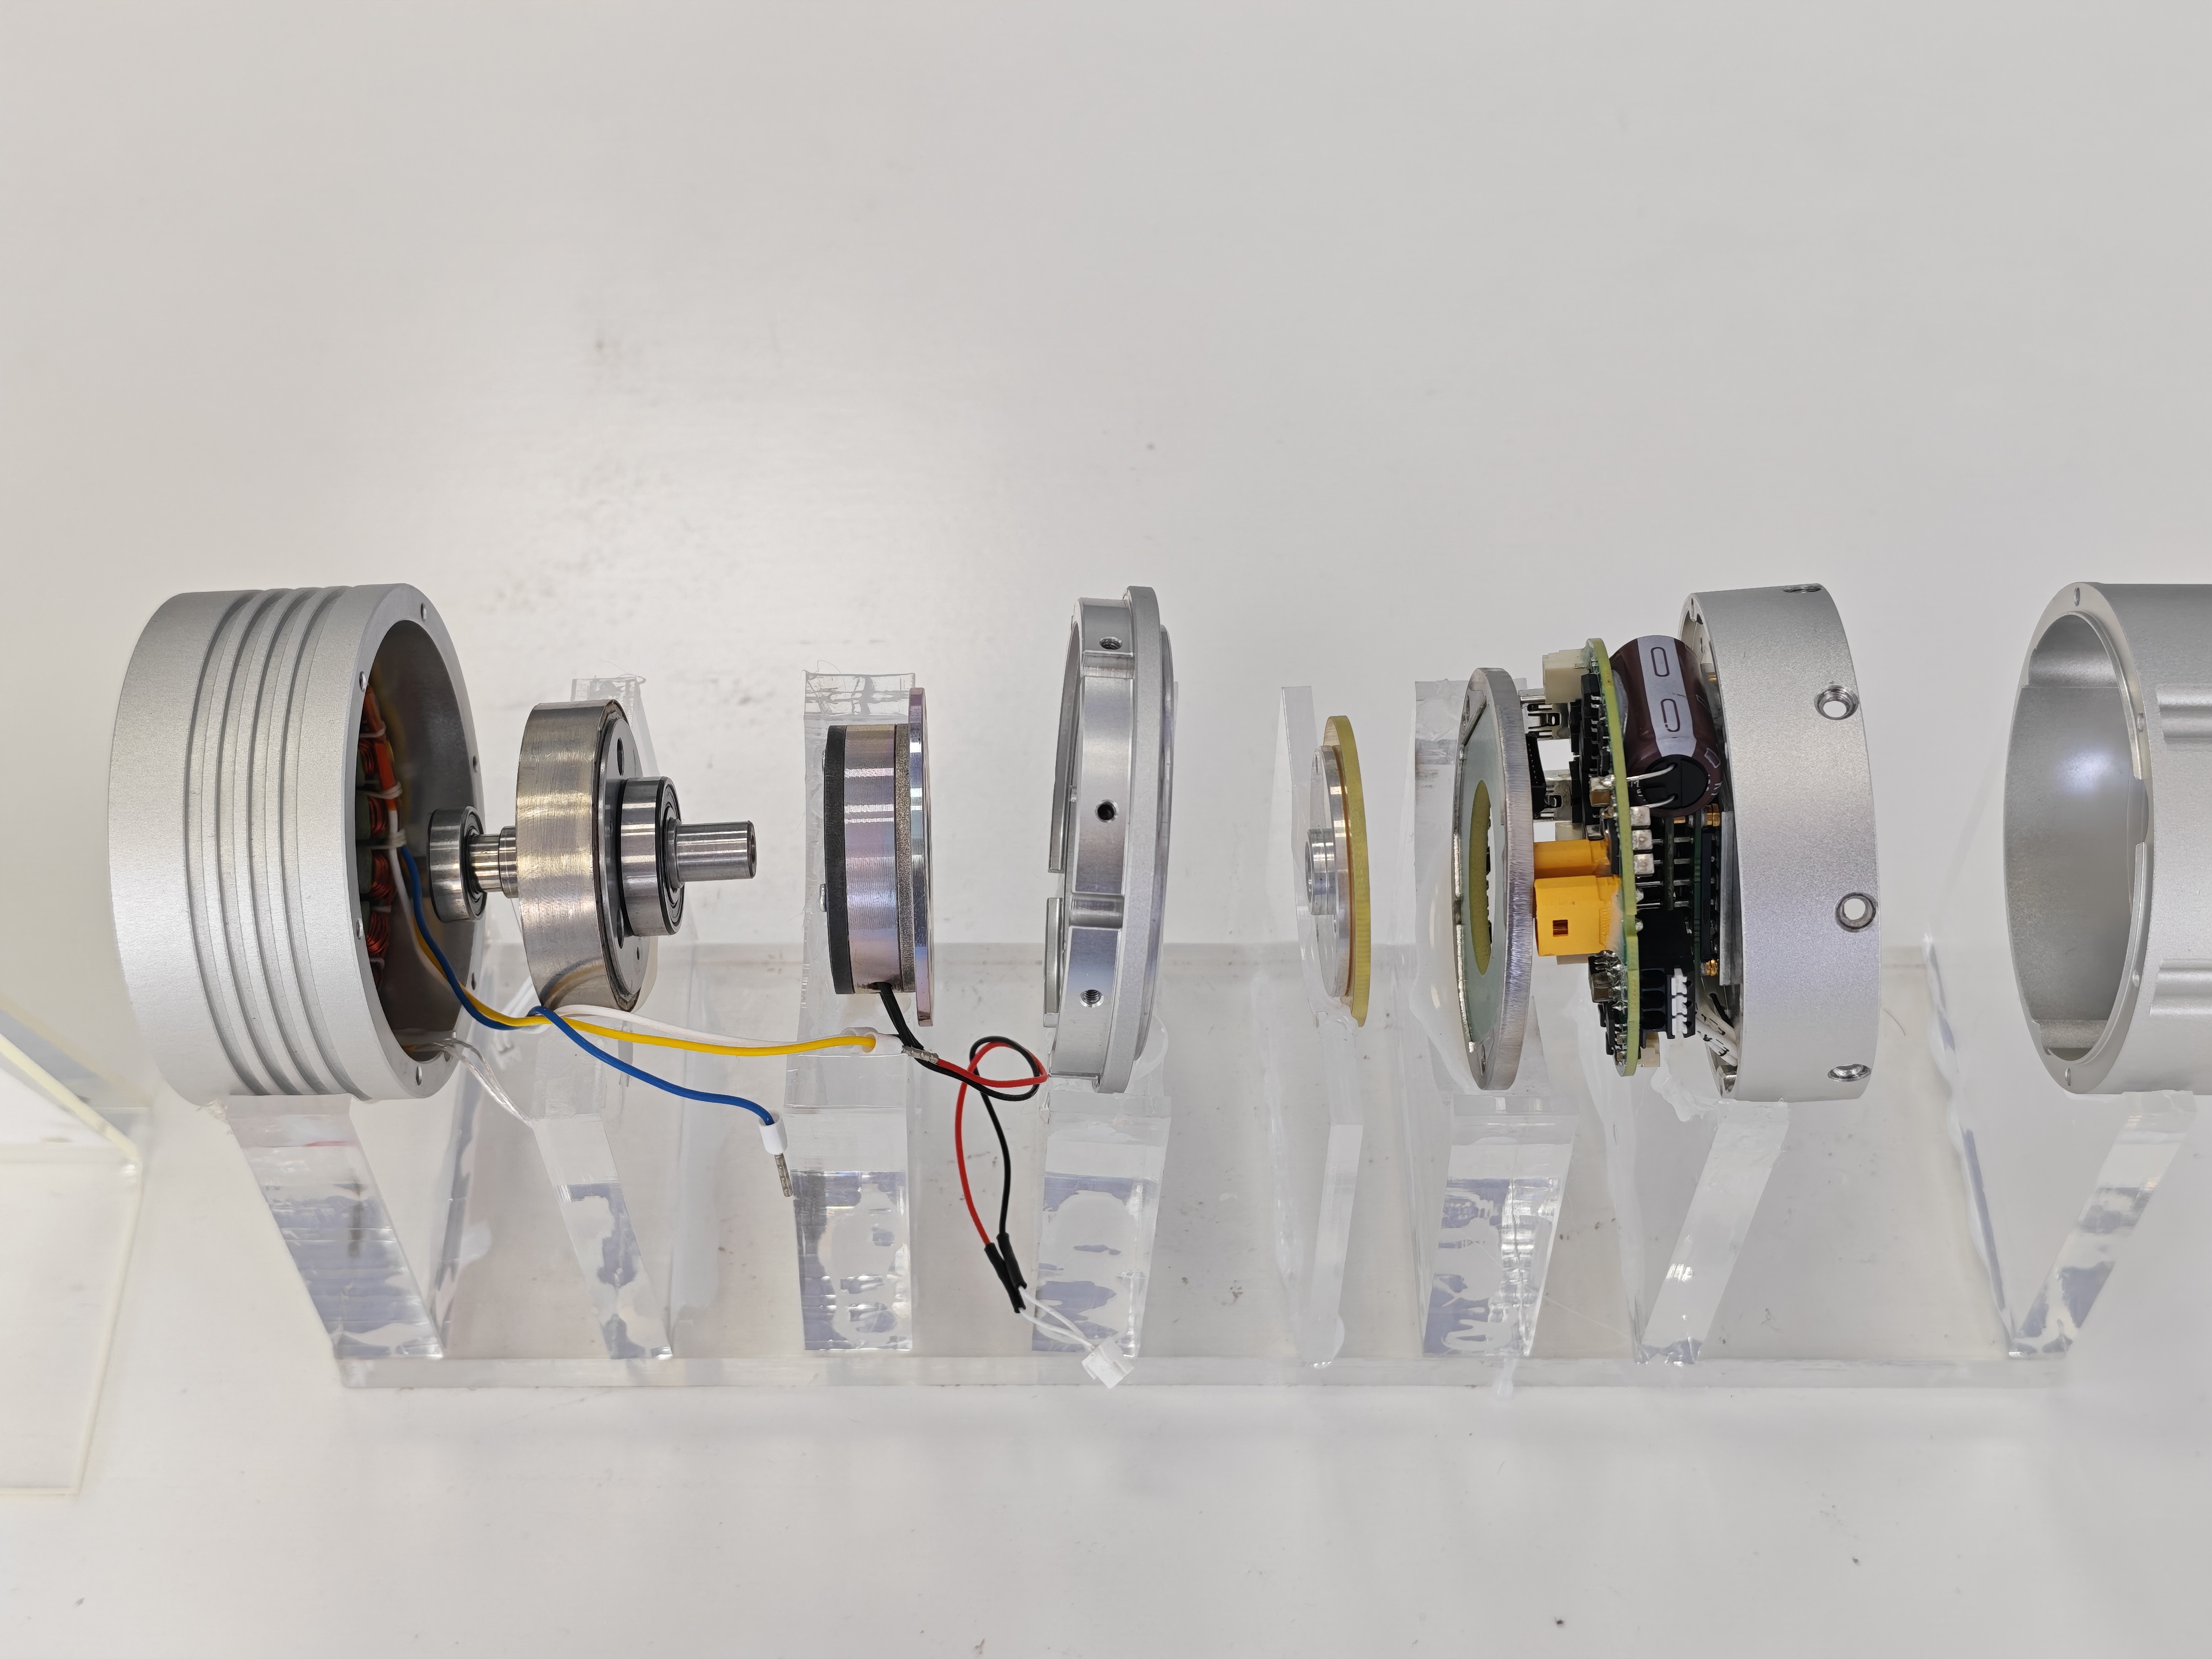
HONPINE JRM 유성 로봇 관절 모듈은 장시간 및 고부하 로봇 작동을 위해 설계되었습니다. 이 글에서는 모터 전자기 최적화, 고효율 유성 변속 장치, GaN 기반 구동 기술 및 시스템 수준의 저손실 설계가 온도 상승을 제어하는 방법을 살펴봅니다. C6345 유성 로봇 관절 모듈을 시험 사례로 사용하여, HONPINE은 연속 작동 조건에서의 전부하 열 검증 결과도 제시합니다. 여기에는 최대 92%의 모터 효율, 최대 97%의 유성 기어박스 효율 및 주변 온도 25°C에서 61.42°C의 최종 평형 온도가 포함됩니다.